



UP NEXT
Perché i pavimenti ad alto traffico mettono in difficoltà la maggior parte delle lavasciuga autonome, e quali invece reggonoSettembre 07, 2026

Settembre 14, 2026
Scegliere un robot di pulizia per una scuola significa fissare uno standard di sicurezza più alto rispetto ad altri edifici. La macchina lavora in corridoi, aule, mense e cortili mentre gli studenti vi si muovono, la maggior parte senza un adulto accanto. Le condizioni accettabili in un ufficio o in un magazzino spesso non bastano qui.
Quattro controlli determinano se una macchina può funzionare in loco durante il giorno:
Gausium copre l’intero campus scolastico con cinque macchine, abbinate alla dimensione di ciascuno spazio e a seconda che sia interno o esterno.
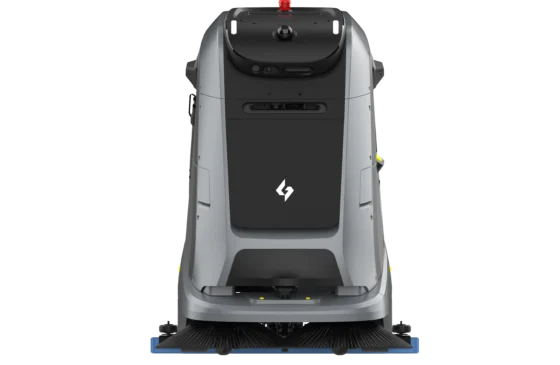
Phantas si occupa di aule, corridoi e uffici, ed è stato valutato da TÜV Rheinland secondo la norma EN IEC 63327, risultando conforme ai requisiti di sicurezza funzionale PL=d.
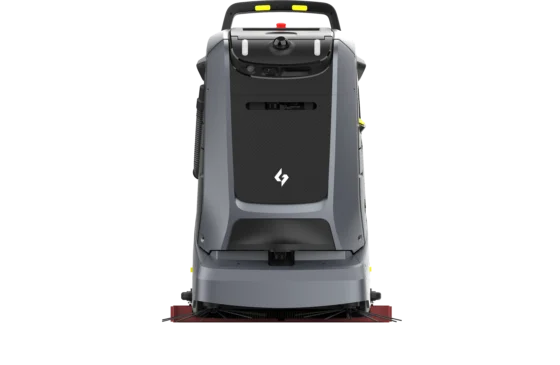
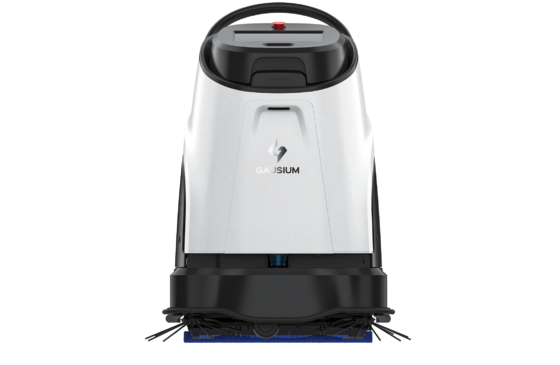
Mira si occupa di spazi di medie dimensioni come atri d’ingresso, sale da pranzo più piccole e sale polivalenti, spazzando e lavando in un’unica passata attraverso varchi larghi anche solo 660 mm.
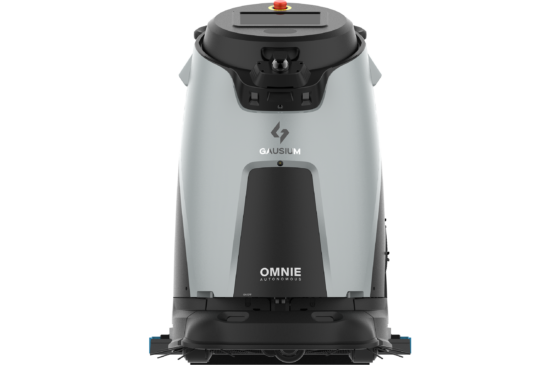
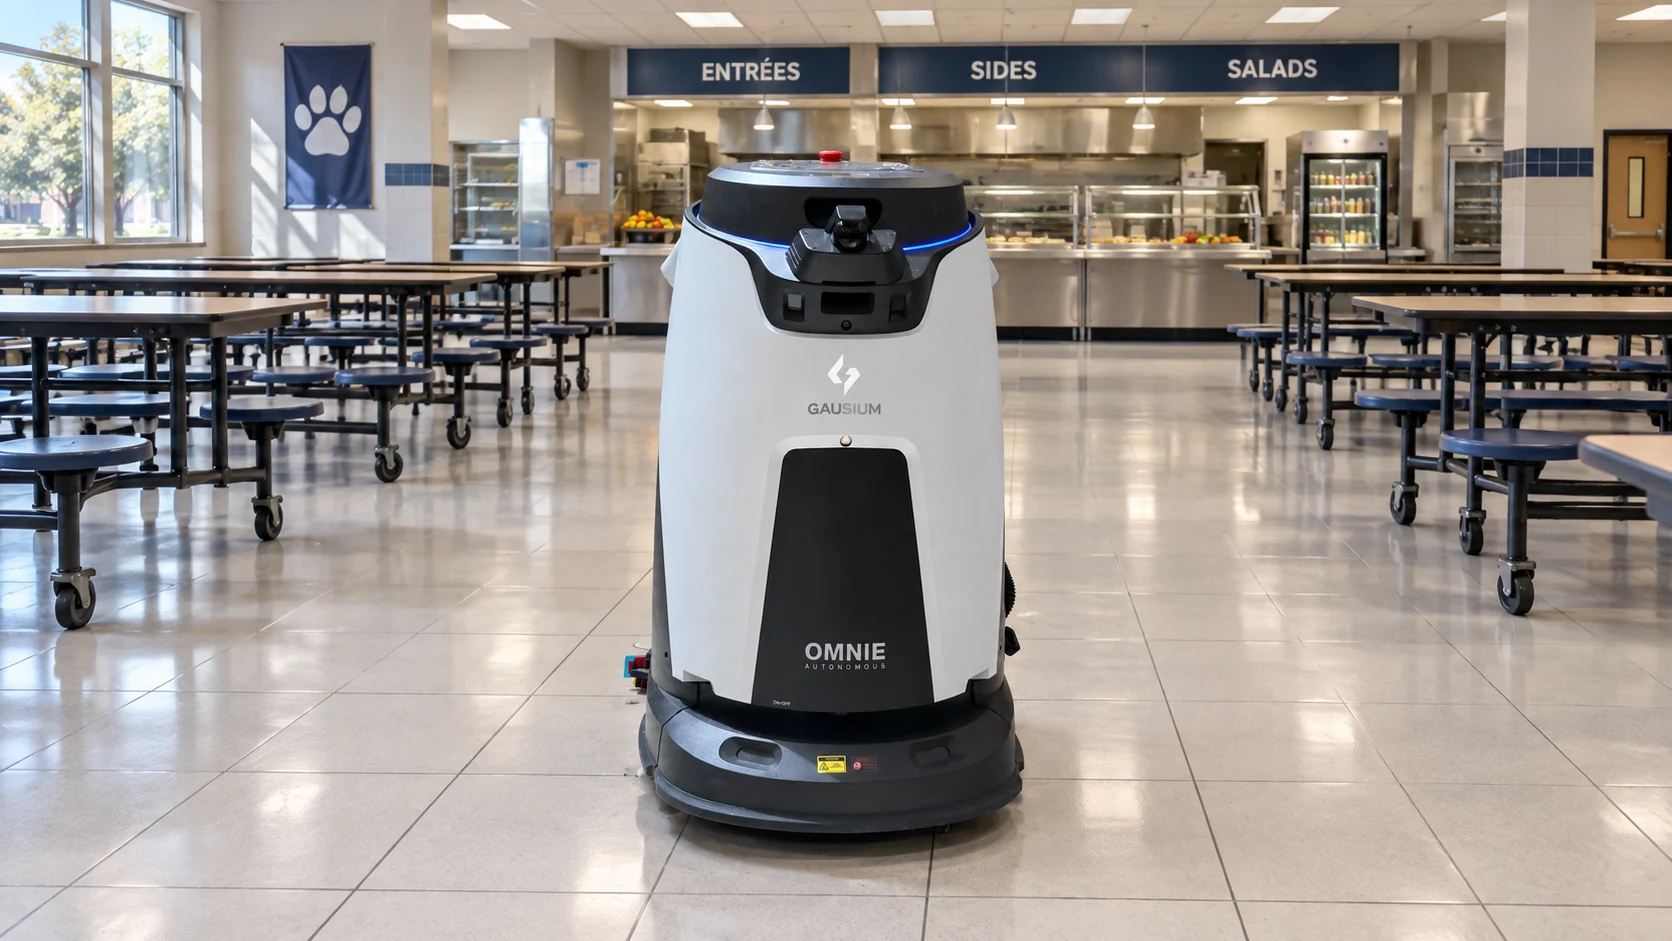
Omnie si occupa di mense, sale e grandi spazi di circolazione, con LiDAR 3D a 360 gradi e una telecamera panoramica che offrono una percezione priva di punti ciechi.
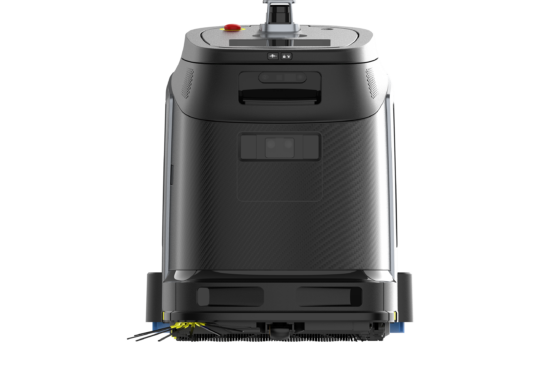
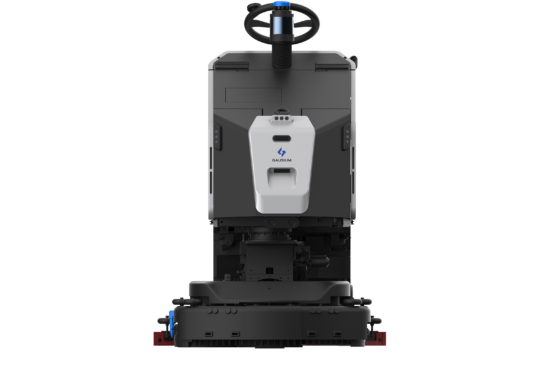
Marvel si occupa dei pavimenti duri più estesi di un campus, come i parcheggi sotterranei, con un’autonomia di 5-10 ore per carica.
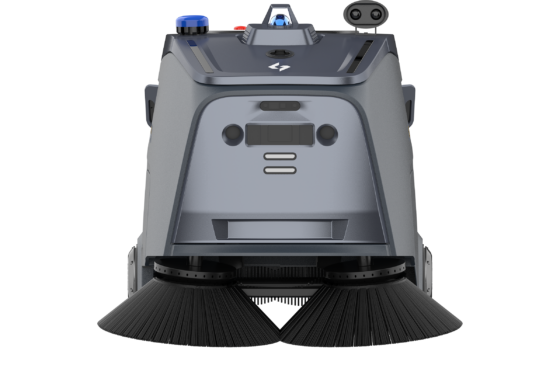
Beetle si occupa dell’area esterna, compresi cortili, vialetti e parcheggi, come spazzatrice a secco che lavora su asfalto e cemento senza lasciare acqua.
Le sezioni seguenti analizzano ciascuno dei quattro controlli.
I quattro controlli sono indipendenti l’uno dall’altro. Una macchina può soddisfarne tre e risultare comunque inadatta sul quarto.
|
Controllo |
La domanda a cui risponde |
Come viene verificato |
|
Certificazione |
Un ente indipendente ha valutato la macchina per il lavoro autonomo tra le persone? |
Uno standard specifico e un certificato che copra la configurazione preventivata |
|
Rilevamento |
Il rilevamento resta efficace con bambini, zaini e ostacoli bassi? |
Dimostrazione in loco utilizzando il pavimento e le condizioni proprie della scuola |
|
Comportamento |
Cosa fa la macchina quando un gruppo si raduna o blocca il percorso? |
Test di ostruzione durante la dimostrazione |
|
Condizione del pavimento |
Qualche parte del percorso resta bagnata dopo il passaggio della macchina? |
Percorrere il tragitto subito dietro alla macchina |
Il quarto controllo è quello che le scuole sollevano per primo. Uno scivolone su un corridoio bagnato è l’incidente più probabile in un programma di automazione scolastica, e non è collegato all’evitamento degli ostacoli.
La IEC 63327 è lo standard internazionale per le macchine motorizzate di trattamento automatico dei pavimenti a uso commerciale, e include disposizioni per il funzionamento autonomo. Richiederla trasforma una generica dichiarazione di sicurezza in un documento che il responsabile della sicurezza di una scuola può esaminare. Gli standard stessi sono spiegati nella guida di Gausium sulla sicurezza dei robot di pulizia commerciali.
Gausium è stata valutata secondo questa norma. Nel marzo 2024, TÜV Rheinland ha testato il design del circuito, l’architettura e la struttura meccanica del Phantas S1 Pro M secondo la norma EN IEC 63327 e ha confermato che soddisfa i requisiti di sicurezza funzionale PL=d, oltre alla certificazione CE-MD UE e cTUVus nordamericana. Nel gennaio 2024, TÜV Rheinland ha rilasciato a Gausium il primo certificato CE-MD allineato alla norma EN IEC 63327 per un robot di pulizia commerciale.
PL=d è il livello di prestazione che lo standard stabilisce per le macchine di Classe II, la categoria definita da peso, volume e velocità maggiori, dove le conseguenze di un guasto di controllo sono più gravi.
Tre elementi devono figurare nel fascicolo di acquisto:
La certificazione viene rilasciata per modello e configurazione. Una scuola che utilizza più tipi di macchine, ad esempio Phantas per gli interni e Beetle per gli esterni, dovrebbe richiedere la documentazione pertinente per ciascuna.
I marchi di prodotto come CE o FCC riguardano la conformità del prodotto e la compatibilità elettromagnetica. Sono distinti da una valutazione del comportamento autonomo tra le persone.
Le prestazioni di rilevamento vengono generalmente dimostrate in ambienti con adulti. Tre condizioni in una scuola differiscono da tali dimostrazioni.
Altezza. Il rilevamento calibrato su un adulto in piedi deve restare efficace anche per un bambino in età di scuola primaria, e per un bambino seduto o accovacciato sul pavimento del corridoio.
Movimento. Gli adulti seguono traiettorie prevedibili. Gli studenti cambiano direzione rapidamente, si muovono in gruppi e si fermano senza preavviso.
Ostacoli bassi. Zaini, cappotti, attrezzatura sportiva e cancelleria caduta compaiono sui pavimenti scolastici in quantità che altri edifici non generano, e si trovano all’altezza più probabile di sfuggire a un sensore configurato male.
Eseguire il test di rilevamento sul pavimento proprio della scuola, negli spazi che la macchina pulirà effettivamente.
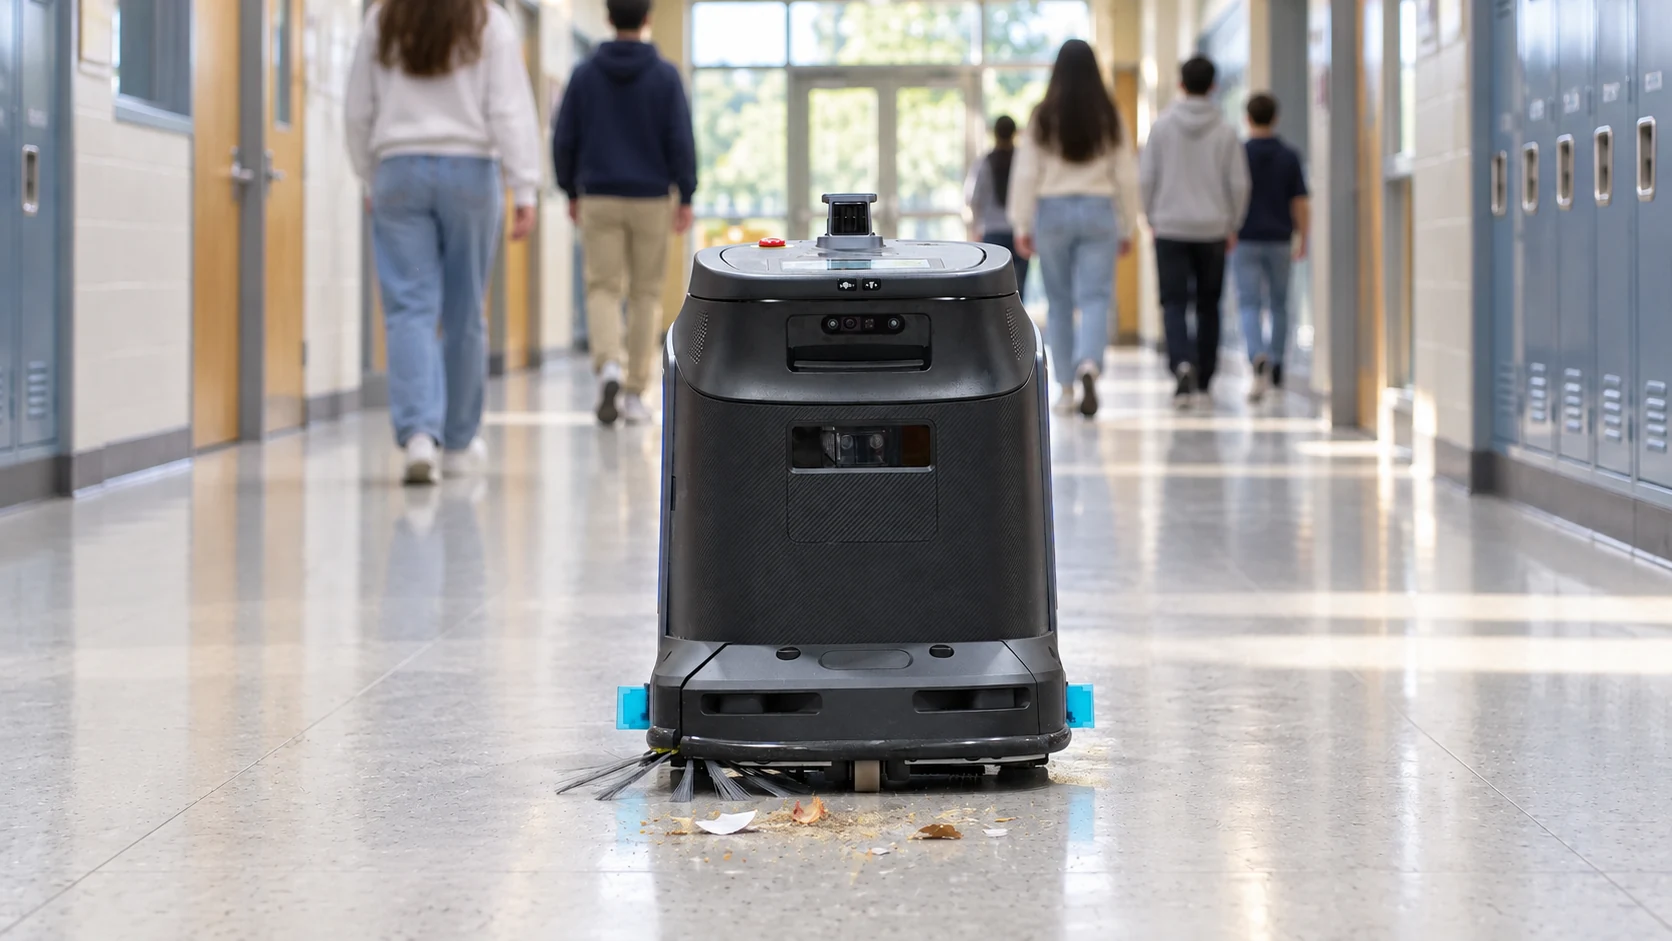
Due comportamenti determinano se una macchina è praticabile in una scuola, e nessuno dei due compare in una scheda tecnica.
Ostruzione. Gli studenti bloccheranno il percorso a un certo punto, di solito entro la prima settimana e di solito in gruppo. La risposta attesa è fermarsi, attendere e ripianificare il percorso una volta liberato il passaggio. Una macchina che richiede un ripristino manuale ogni volta trasforma un evento di routine in un intervento tecnico.
Essere circondata. Gli studenti più giovani si raduneranno intorno alla macchina per osservarla. Dovrebbe mantenere la posizione e riprendere in modo pulito una volta liberato lo spazio, invece di arretrare verso il gruppo alle sue spalle.
Entrambi sono semplici da testare. Chiedete a un collega di posizionarsi sul percorso e restarvi, poi chiedete a tre persone di stringersi intorno alla macchina. La risposta a queste due situazioni è più informativa di un elenco di sensori.
Cambiamenti di layout. Questa è la versione più lenta dello stesso problema. I tavoli vengono spostati per una serata genitori, le sedie vengono impilate per un’assemblea, uno stand espositivo compare nell’atrio.
Pianificate allo stesso modo le prime settimane. Presentate la macchina agli studenti invece di lasciarla comparire senza preavviso, e mantenetela sui percorsi dei corridoi durante l’orario delle lezioni finché l’interesse non si stabilizza.
La collisione è il rischio di cui le scuole chiedono per prime. Lo scivolamento è il rischio più probabile a verificarsi.
Applicare acqua in un corridoio occupato crea una finestra di asciugatura in uno spazio in cui gli studenti si muovono velocemente. Tre misure affrontano il problema in modo strutturale piuttosto che tramite procedura.
Trattare solo ciò che necessita di trattamento. Phantas supporta la pulizia puntuale automatica, intervenendo dove viene rilevata sporcizia o macchie invece di bagnare l’intero percorso indipendentemente dalle condizioni del pavimento. L’area bagnata resta piccola e di breve durata, il che rende praticabile il funzionamento diurno.
Rilevare l’acqua residua. La configurazione Phantas Extra aggiunge un rilevamento intelligente dell’acqua residua, affrontando il caso specifico dell’acqua che rimane dopo il passaggio della macchina.
Mantenere il lavoro a umido fuori dai picchi di movimento. I corridoi non dovrebbero essere bagnati durante la ricreazione o il cambio dell’ora, indipendentemente dalle capacità della macchina. La stessa regola vale per Mira e Marvel, che spazzano e lavano in un’unica passata: programmatele dove il pavimento ha il tempo di asciugarsi prima che gli studenti tornino.
All’aperto, la questione non si pone. Beetle è una spazzatrice a secco, quindi vialetti e cortili non restano mai bagnati. La sua filtrazione HEPA cattura la polvere fine nel contenitore invece di disperderla nel cortile, e il filtro viene pulito automaticamente dopo ogni attività.
La segnaletica resta comunque necessaria. Un intervento mirato significa che un cartello copre una piccola area per breve tempo, invece che un corridoio chiuso durante un cambio dell’ora.
La pianificazione degli orari è il punto in cui i quattro controlli reggono o falliscono, perché il modello di movimento di una scuola differisce da quello di altri edifici occupati.
Una scuola non ha una curva di traffico. Ha una campanella. Un corridoio è vuoto per cinquanta minuti, ospita un intero anno scolastico per novanta secondi, poi si svuota di nuovo. Non c’è un gradiente da misurare, motivo per cui il metodo di registrazione del flusso pedonale usato in altri edifici non si trasferisce. Lo spazio esterno segue la stessa campanella su un ciclo più lungo: i cortili sono vuoti durante le lezioni e restano pieni per tutta la ricreazione e il pranzo.
|
Fascia oraria |
Adatta al funzionamento diurno |
Aree interne |
Aree esterne |
|
Prima della prima campanella |
Sì |
Circolazione principale, copertura completa |
Cortili, vialetti e ingressi prima dell’arrivo |
|
Orario di lezione |
Sì |
Corridoi, atri d’ingresso, mensa |
Parcheggi e cortili non in uso per educazione fisica |
|
Ricreazione e cambio dell’ora |
No |
La macchina si ferma in sosta |
La macchina si ferma in sosta |
|
Servizio mensa |
Sì |
Aule, corridoi lontani dalla fila |
Nessuna; i cortili sono occupati |
|
Dopo l’ultima campanella |
Sì |
La maggior parte del sito, per fasi |
Cortili, vialetti e parcheggi dopo l’uscita |
|
Periodi d’esame |
No |
Sale e corridoi circostanti esclusi |
Aree vicine alle sale d’esame escluse |
Per gli edifici che dispongono di curve di traffico misurabili, il metodo di identificazione delle finestre è illustrato in 4 capacità delle macchine per la pulizia dei pavimenti in edifici pubblici occupati.
|
Macchina |
Aree scolastiche |
|
Aule, corridoi, uffici, aree amministrative |
|
|
Atri d’ingresso, sale da pranzo più piccole, sale polivalenti |
|
|
Mense, refettori, palestre a pavimento duro, grandi spazi di circolazione |
|
|
Parcheggi sotterranei, i pavimenti duri più estesi di un campus |
|
|
Cortili, vialetti, parcheggi esterni |
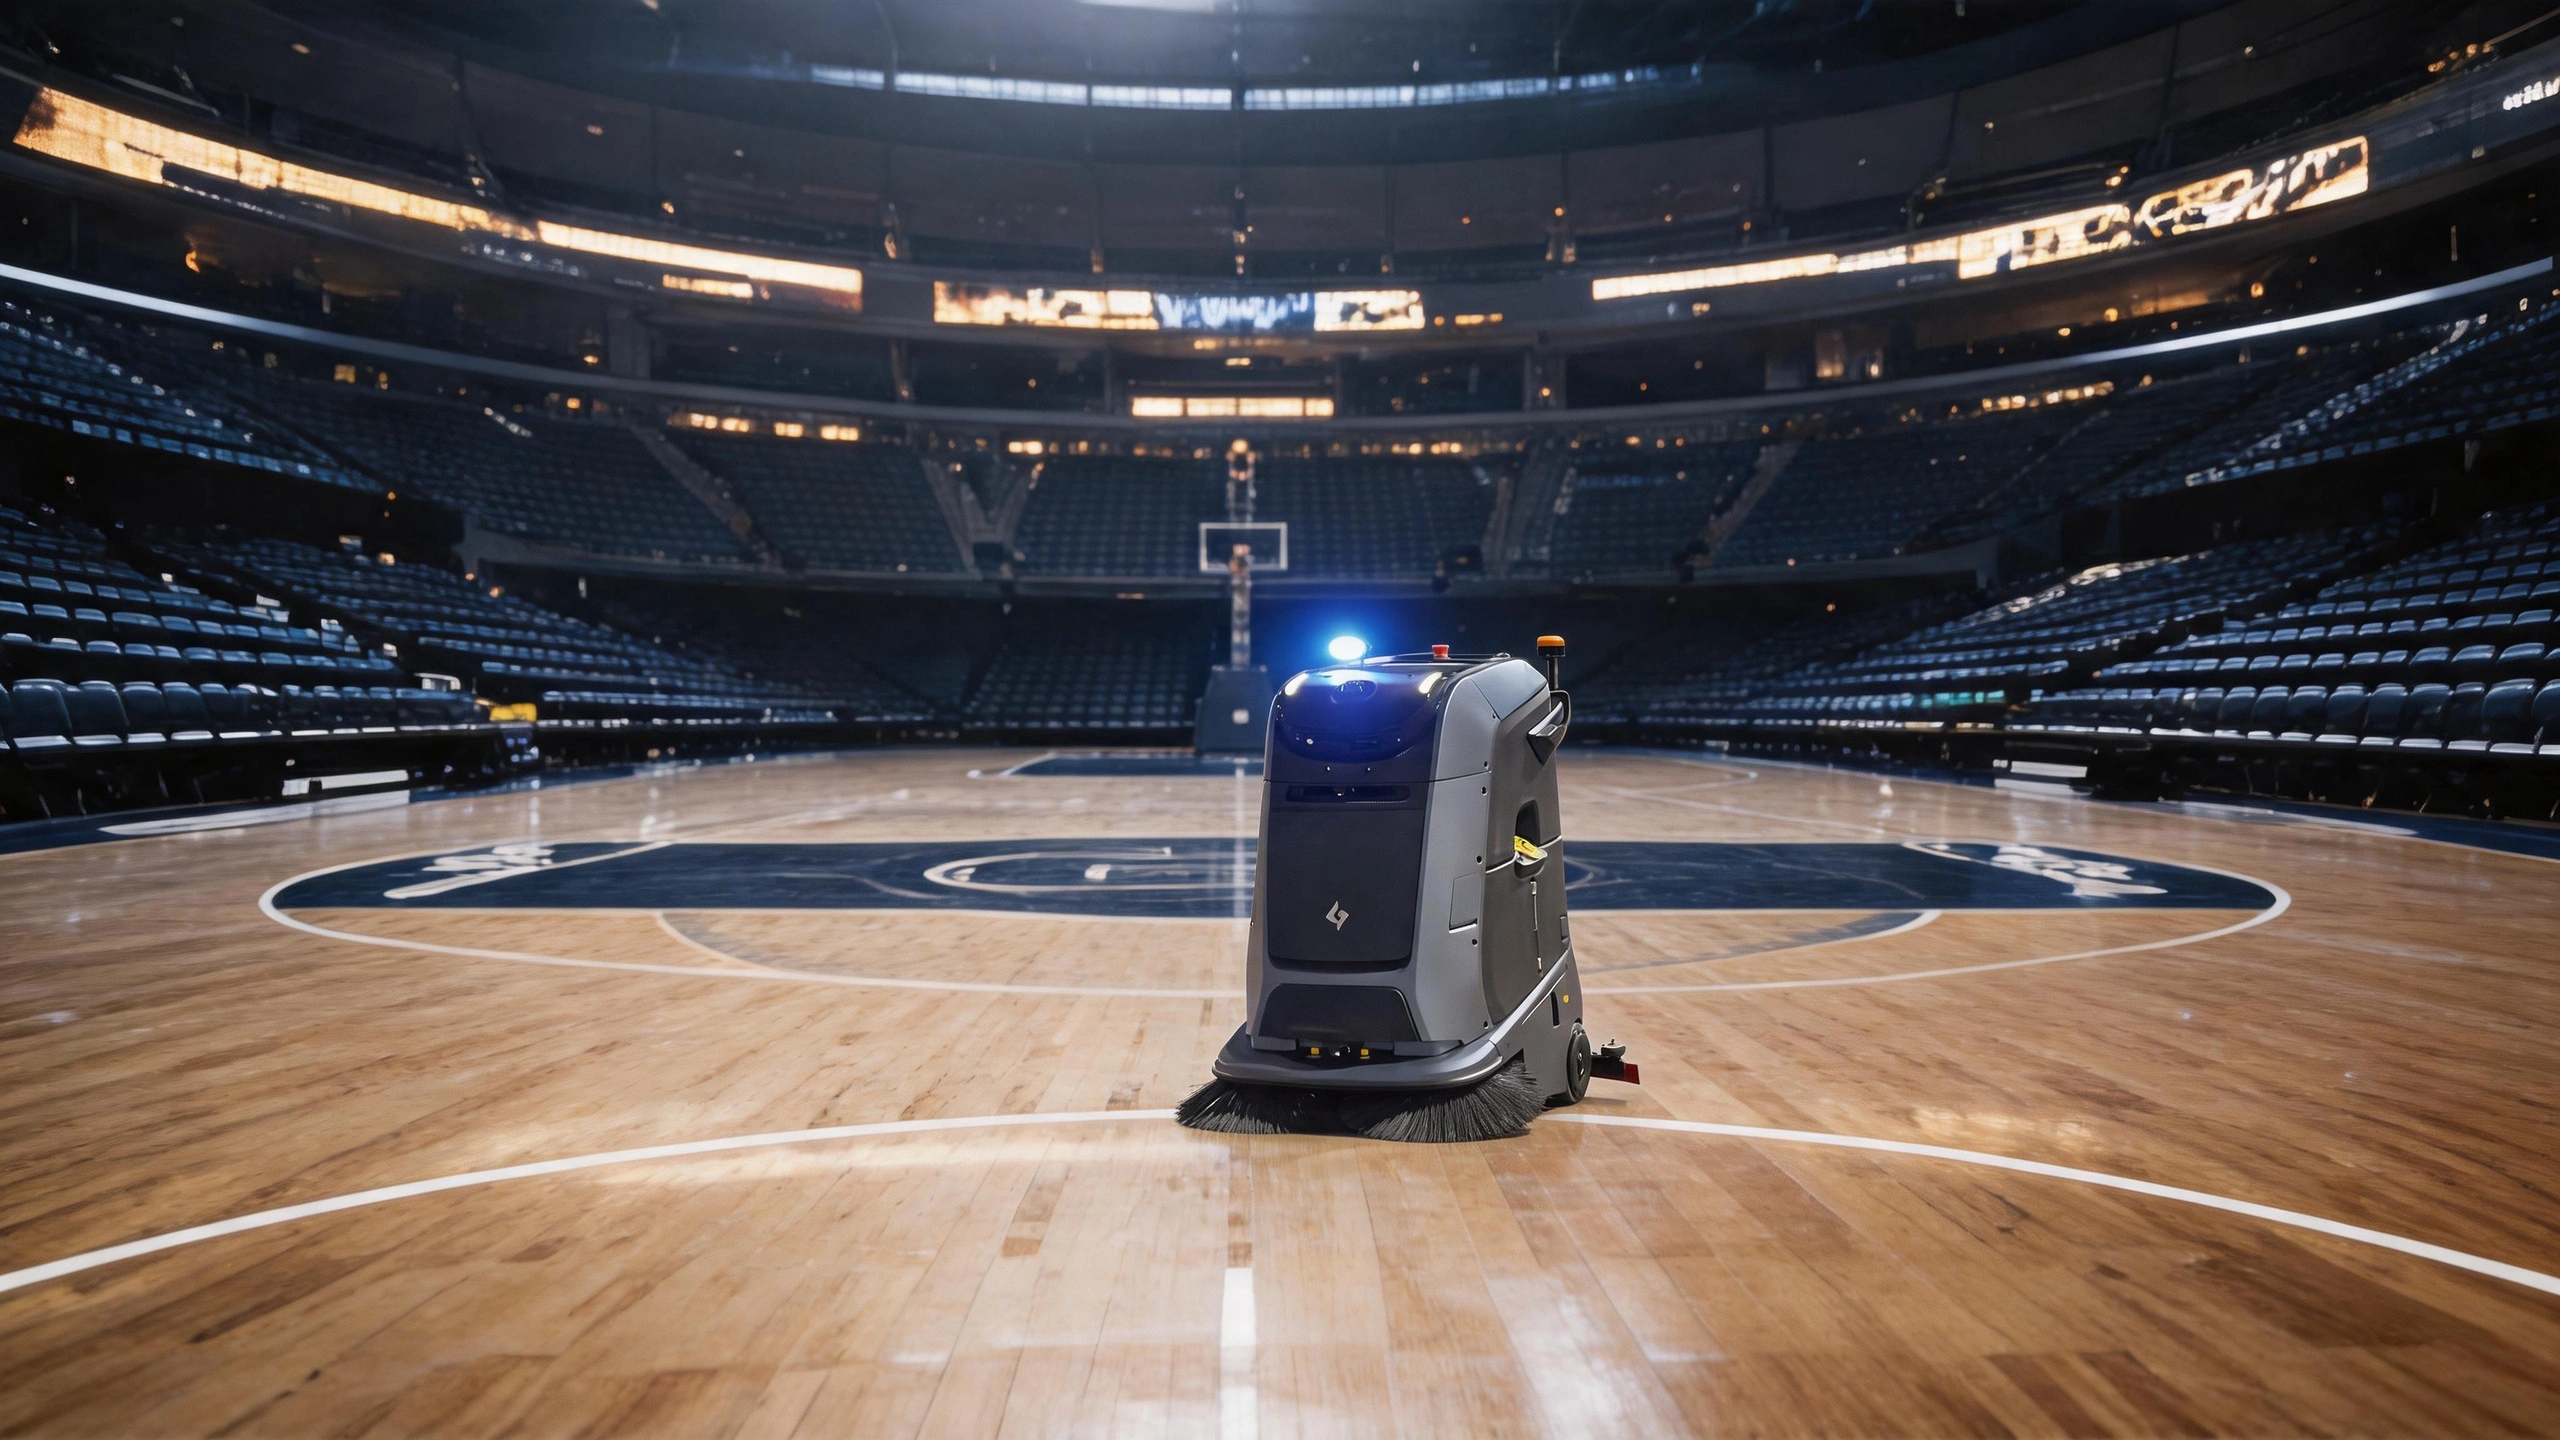
Phantas copre aule, corridoi, uffici e aree amministrative. La densità degli arredi, più che la superficie del pavimento, è il vincolo determinante, e le sue quattro funzioni di pulizia gestiscono lo sporco degli ingressi, l’usura dei corridoi e i pavimenti delle aule. Le sue superfici applicabili includono il legno duro, rilevante per le palestre.
Mira copre ambienti di medie dimensioni il cui layout cambia spesso. Le bastano solo 660 mm per passare, spazza e lava in un’unica passata e parte con distribuzione Drop & Go, senza bisogno di mappatura professionale. Un sistema di autopulizia integrato risciacqua il serbatoio dell’acqua sporca e il condotto di aspirazione, riducendo la manutenzione a carico del custode.
Omnie copre mense, refettori, palestre a pavimento duro e grandi spazi di circolazione, dove residui alimentari, grasso e movimento multidirezionale si verificano insieme e una sola macchina necessita di più metodi di pulizia.
Marvel copre i pavimenti duri più estesi di un campus, come i parcheggi sotterranei. Un serbatoio dell’acqua pulita da 80 l, un serbatoio dell’acqua sporca da 70 l e una batteria da 120 Ah offrono 5-10 ore di autonomia continua, e 55 kg di pressione di pulizia rimuovono lo sporco incrostato. Spazza e lava in un’unica passata e condivide il sistema di autopulizia di Mira.
Beetle copre l’area esterna. Spazza asfalto, cemento, resina epossidica e PVC, e la sua aspirazione gestisce sia la polvere fine e la sabbia sia carta, bottiglie e trucioli di legno. La sua distanza di pulizia di 750 mm e la pulizia dei bordi a distanza zero raggiungono lungo recinzioni e pareti degli edifici. In modalità Spot Cleaning, telecamere RGB-D rilevano i rifiuti e la macchina si dirige verso di essi, l’equivalente a secco dell’approccio mirato descritto nel Controllo 4.
Presso la Shanghai Maritime University, Gausium ha implementato una flotta di quattro robot, tra cui due unità Phantas, nell’edificio di Scienze della Navigazione e nei dormitori studenteschi. Due dettagli di quell’implementazione si applicano direttamente a una scuola. Phantas naviga tra i piani prendendo l’ascensore in autonomia, eliminando la necessità che il personale lo sposti tra i livelli, e la flotta è programmata per funzionare nelle ore tranquille, così gli spazi condivisi vengono mantenuti senza interrompere la circolazione.
La pagina delle soluzioni Cultura e Istruzione di Gausium illustra la copertura sull’intero campus.
Scale, gradini e corridoi a livelli sfalsati. Fuori dall’ambito di qualsiasi macchina per la pulizia dei pavimenti, e comuni negli edifici scolastici più datati.
Aule di scienze e tecnologia. Le fuoriuscite chimiche sono gestite da personale formato e restano fuori dal percorso automatizzato.
Stanze occupate in modo continuo. Alcune aule della scuola primaria sono in uso dall’arrivo all’uscita. Restano nel giro post-orario.
Campi erbosi e pavimentazioni morbide da gioco. Rientrano al di fuori delle superfici dure per cui Beetle è specificata e restano di competenza del personale addetto agli spazi esterni.
Siti senza un adulto reperibile. Una macchina ha bisogno di qualcuno in grado di rispondere a un evento imprevisto. Una scuola con un solo custode responsabile di più edifici dovrebbe identificare quella persona prima dell’implementazione.
Sì, nelle zone lasciate libere dall’orario e mantenendo localizzato il lavoro a umido. I corridoi durante le ore di lezione e le aule durante il pranzo sono le due fasce affidabili, con la macchina ferma durante la ricreazione e il cambio dell’ora.
La IEC 63327, lo standard per le macchine automatiche di trattamento dei pavimenti, incluso il funzionamento autonomo. TÜV Rheinland ha valutato il Phantas S1 Pro M secondo la norma EN IEC 63327 e ha confermato che soddisfa i requisiti di sicurezza funzionale PL=d. Richiedere il certificato che copre la configurazione preventivata.
Attraverso un rilevamento stratificato. Omnie combina SLAM multimodale, LiDAR 3D a 360 gradi e una telecamera panoramica per una percezione priva di punti ciechi, e Marvel abbina il LiDAR 3D a una visione a 360 gradi su ampie superfici di pavimento. Verificare il rilevamento sul pavimento proprio della scuola, non solo in una dimostrazione tra adulti.
Dovrebbe mantenere la posizione e riprendere il percorso una volta liberato lo spazio, invece di arretrare verso il gruppo. Chiedete di vederlo durante la dimostrazione in loco, poiché non è coperto da alcuna scheda tecnica.
Non dove il lavoro a umido resta mirato. La pulizia puntuale automatica tratta solo lo sporco rilevato, mantenendo le aree bagnate piccole e di breve durata, e la configurazione Phantas Extra aggiunge il rilevamento dell’acqua residua. I corridoi non dovrebbero essere bagnati durante la ricreazione. All’aperto, Beetle pulisce a secco e non utilizza affatto acqua.
Sì, dove è presente l’integrazione con l’ascensore. Presso la Shanghai Maritime University, Phantas naviga tra i piani prendendo gli ascensori in autonomia.
Sì, su superfici dure. Beetle è una spazzatrice autonoma per uso interno ed esterno, che lavora su asfalto e cemento con navigazione LiDAR 3D affidabile anche in condizioni di scarsa illuminazione. Fatela funzionare prima dell’arrivo, durante le lezioni quando il cortile è vuoto, oppure dopo l’uscita.
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.