



UP NEXT
Warum stark frequentierte Böden die meisten autonomen Schrubber überfordern – und welche damit zurechtkommenSeptember 07, 2026

September 14, 2026
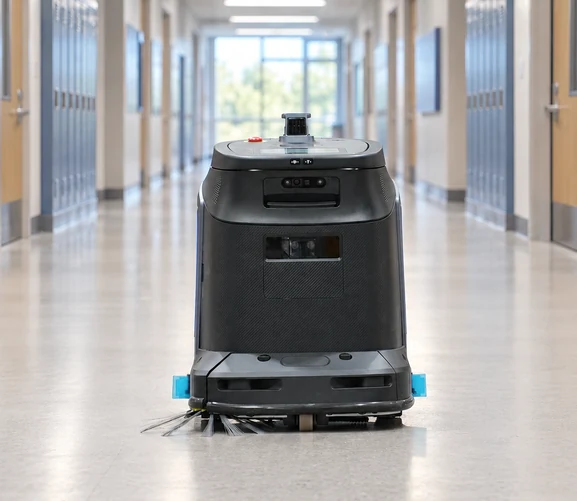
Die Wahl eines Reinigungsroboters für eine Schule bedeutet, eine höhere Sicherheitslatte anzusetzen als in anderen Gebäuden. Die Maschine arbeitet in Fluren, Klassenzimmern, Kantinen und auf Schulhöfen, während sich Schüler durch sie bewegen, die meisten davon ohne begleitenden Erwachsenen. Bedingungen, die in einem Büro oder Lager akzeptabel sind, reichen hier oft nicht aus.
Vier Prüfungen entscheiden darüber, ob eine Maschine tagsüber vor Ort laufen kann:
Gausium deckt das gesamte Schulgelände mit fünf Maschinen ab, jeweils passend zur Größe des Bereichs und danach, ob er drinnen oder draußen liegt.
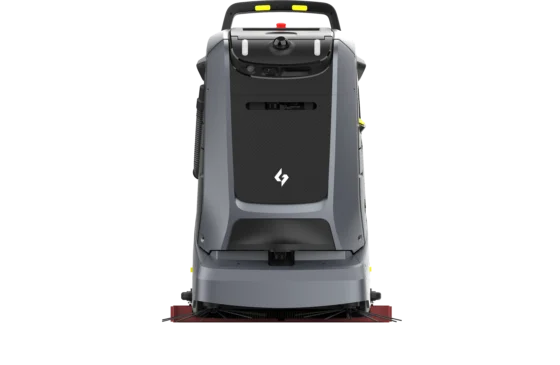
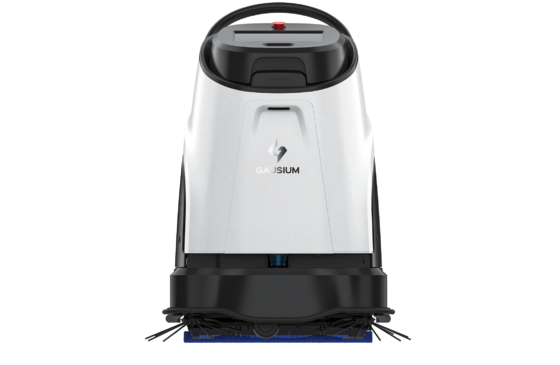
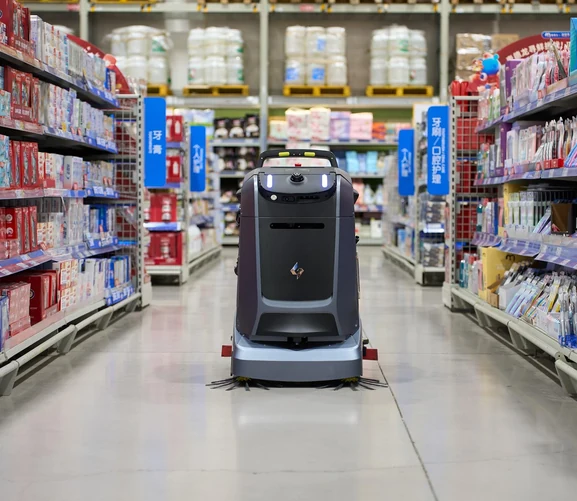
Phantas übernimmt Klassenzimmer, Flure und Büros und wurde von TÜV Rheinland gegen EN IEC 63327 bewertet, wobei die funktionalen Sicherheitsanforderungen PL=d erfüllt werden.
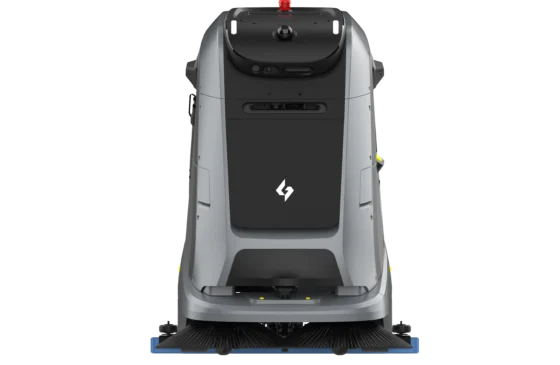
Mira übernimmt mittelgroße Bereiche wie Eingangsfoyers, kleinere Speiseräume und Mehrzweckräume, kehrt und schrubbt in einem Durchgang und passt durch Lücken von nur 660 mm Breite.
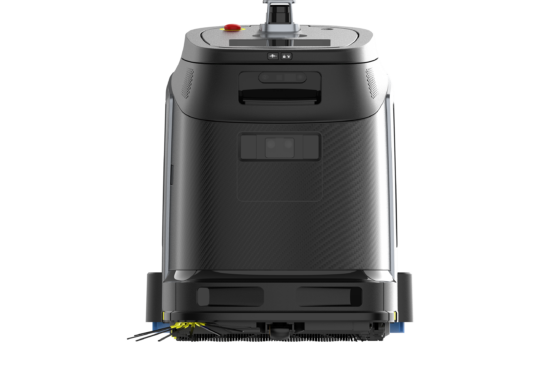
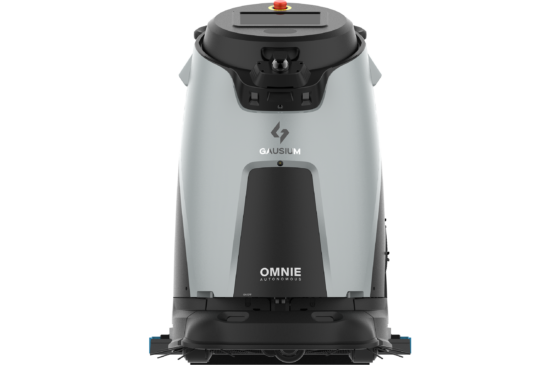
Omnie übernimmt Kantinen, Hallen und große Verkehrsflächen, mit 360-Grad-3D-LiDAR und einer Panoramakamera für eine Wahrnehmung ohne blinde Flecken.
Marvel übernimmt die größten Hartböden auf einem Campus, etwa Tiefgaragen, mit 5–10 Stunden Laufzeit pro Ladung.
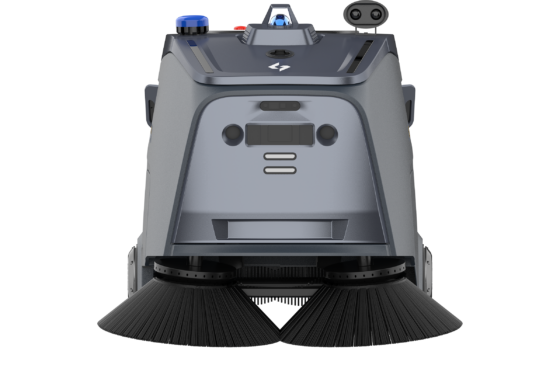
Beetle übernimmt das Außengelände, einschließlich Schulhöfe, Wege und Parkplätze, als Trockenkehrmaschine, die auf Asphalt und Beton arbeitet und keine Feuchtigkeit hinterlässt.
Die folgenden Abschnitte gehen jede der vier Prüfungen durch.
Die vier Prüfungen sind voneinander unabhängig. Eine Maschine kann drei erfüllen und bei der vierten trotzdem ungeeignet sein.
|
Prüfung |
Die Frage, die sie beantwortet |
Wie sie verifiziert wird |
|
Zertifizierung |
Hat eine unabhängige Stelle die Maschine für autonome Arbeit unter Menschen bewertet? |
Ein namentlich genannter Standard und ein Zertifikat, das die angebotene Konfiguration abdeckt |
|
Sensorik |
Hält die Erkennung bei Kindern, Taschen und niedrigen Hindernissen stand? |
Vorführung vor Ort auf dem eigenen Boden und unter den eigenen Bedingungen der Schule |
|
Verhalten |
Was tut die Maschine, wenn sich eine Gruppe versammelt oder die Route blockiert? |
Blockadetest während der Vorführung |
|
Bodenzustand |
Bleibt irgendein Teil der Route nass, nachdem die Maschine passiert ist? |
Die Route unmittelbar hinter der Maschine ablaufen |
Die vierte Prüfung ist diejenige, die Schulen zuerst ansprechen. Ein Ausrutschen auf einem nassen Flur ist der wahrscheinlichste Vorfall in einem Schulautomatisierungsprogramm, und er hat nichts mit Hindernisvermeidung zu tun.
IEC 63327 ist der internationale Standard für kraftbetriebene automatische Bodenpflegemaschinen im gewerblichen Einsatz und enthält Bestimmungen für autonomen Betrieb. Danach zu fragen, macht aus einer allgemeinen Sicherheitsaussage ein Dokument, das die Sicherheitsbeauftragte oder der Sicherheitsbeauftragte einer Schule prüfen kann. Die Standards selbst werden in Gausiums Leitfaden zur Sicherheit gewerblicher Reinigungsroboter erklärt.
Gausium wurde dagegen bewertet. Im März 2024 prüfte TÜV Rheinland das Schaltungsdesign, die Architektur und die mechanische Struktur des Phantas S1 Pro M gegen EN IEC 63327 und bestätigte, dass er die funktionalen Sicherheitsanforderungen PL=d erfüllt, zusätzlich zur EU-CE-MD- und nordamerikanischen cTUVus-Zertifizierung. Im Januar 2024 stellte TÜV Rheinland Gausium das erste CE-MD-Zertifikat nach EN IEC 63327 für einen gewerblichen Reinigungsroboter aus.
PL=d ist die Performance Level, die der Standard für Maschinen der Klasse II festlegt, die Kategorie, die durch höheres Gewicht, Volumen und Geschwindigkeit definiert ist, bei der die Folgen eines Steuerungsausfalls am größten sind.
Drei Punkte gehören in die Beschaffungsakte:
Zertifizierungen werden pro Modell und Konfiguration ausgestellt. Eine Schule, die mehrere Maschinentypen einsetzt, etwa Phantas drinnen und Beetle draußen, sollte die jeweils relevanten Unterlagen für jede einzelne anfordern.
Produktkennzeichen wie CE oder FCC betreffen Produktkonformität und elektromagnetische Verträglichkeit. Sie sind getrennt von einer Bewertung des autonomen Verhaltens unter Menschen zu betrachten.
Die Sensorleistung wird meist in Umgebungen mit Erwachsenen vorgeführt. Drei Bedingungen in einer Schule unterscheiden sich von diesen Vorführungen.
Größe. Eine auf einen stehenden Erwachsenen kalibrierte Erkennung muss auch bei einem Grundschulkind funktionieren, und bei einem Kind, das auf dem Flurboden sitzt oder kauert.
Bewegung. Erwachsene folgen vorhersehbaren Linien. Schüler wechseln schnell die Richtung, bewegen sich in Gruppen und bleiben ohne Vorwarnung stehen.
Niedrige Hindernisse. Taschen, Jacken, Sportausrüstung und heruntergefallene Schreibwaren treten auf Schulböden in Mengen auf, die andere Gebäude nicht erzeugen, und sie liegen genau in der Höhe, in der sie am ehesten unter einen schlecht konfigurierten Sensor fallen.
Führen Sie den Erkennungstest auf dem eigenen Boden der Schule durch, in den Räumen, die die Maschine tatsächlich reinigen wird.
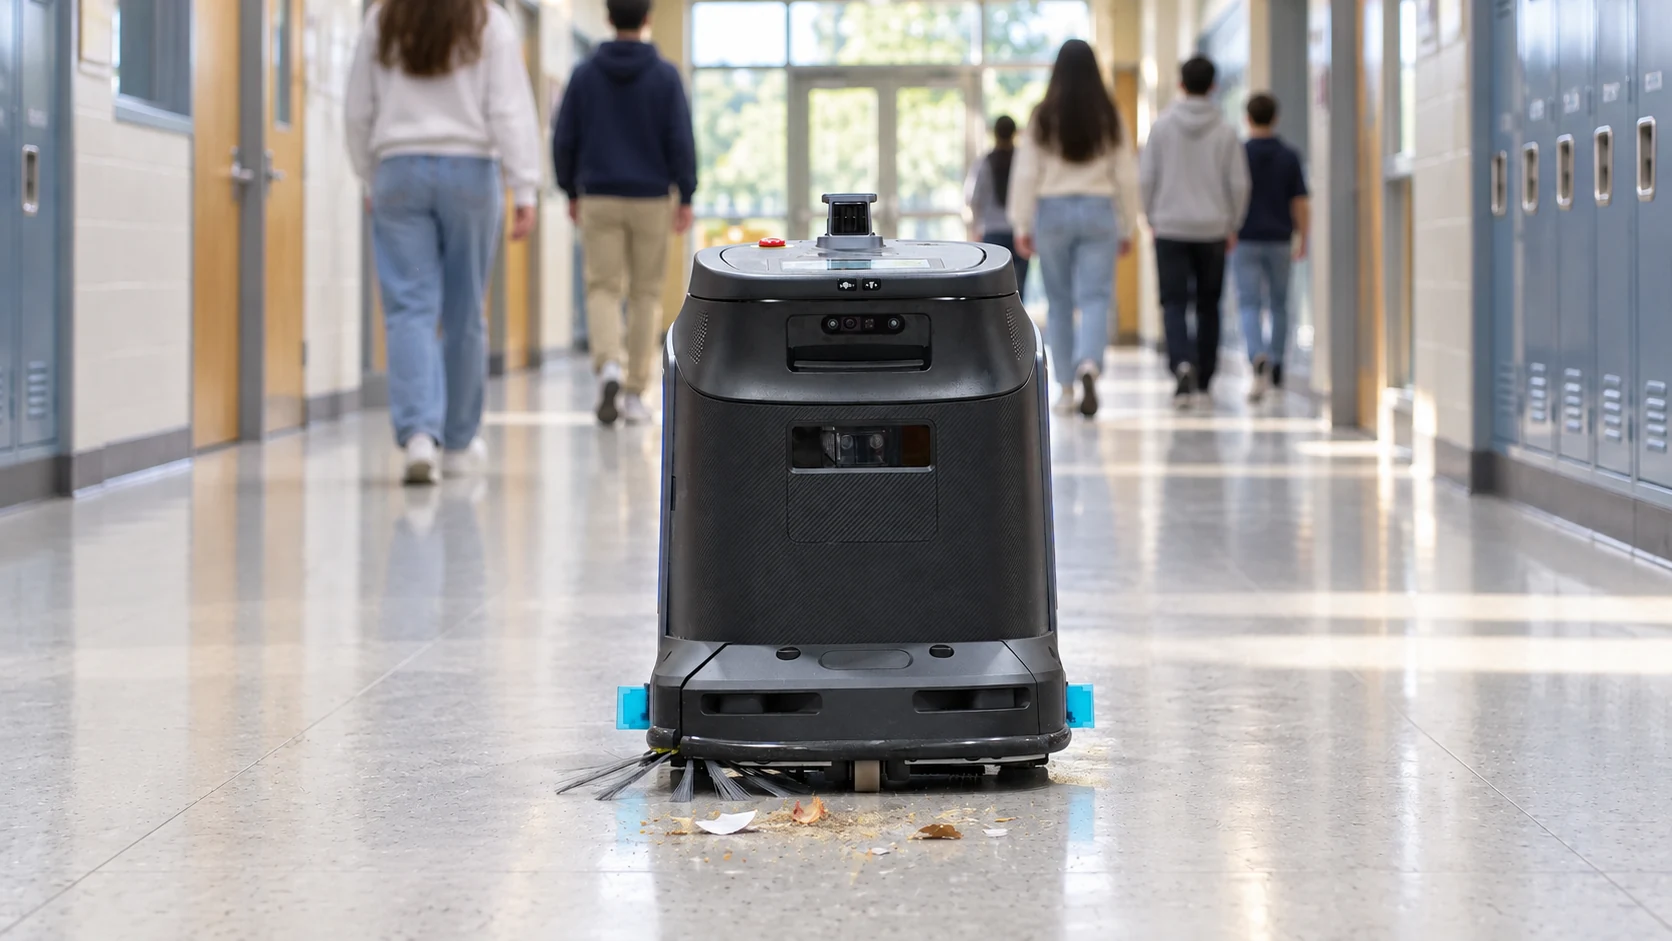
Zwei Verhaltensweisen entscheiden darüber, ob eine Maschine in einer Schule praktikabel ist, und keine davon erscheint in einer Spezifikation.
Blockade. Schüler werden die Route irgendwann blockieren, meist innerhalb der ersten Woche und meist als Gruppe. Die erwartete Reaktion ist, anzuhalten, zu warten und die Route neu zu planen, sobald der Weg frei ist. Eine Maschine, die jedes Mal einen manuellen Reset benötigt, macht aus einem Routineereignis einen Einsatz.
Umringtwerden. Jüngere Schüler werden sich um die Maschine versammeln, um sie zu beobachten. Sie sollte ihre Position halten und sauber weiterfahren, sobald der Raum frei wird, statt rückwärts in die Gruppe hinter ihr zu fahren.
Beides lässt sich einfach testen. Bitten Sie eine Kollegin oder einen Kollegen, sich auf die Route zu stellen und dort zu bleiben, und bitten Sie dann drei Personen, sich um die Maschine zu versammeln. Die Reaktion auf diese beiden Situationen ist aussagekräftiger als eine Sensorliste.
Layoutänderungen. Dies ist die langsamere Variante desselben Problems. Tische werden für einen Elternabend zurückgeschoben, Stühle für eine Versammlung gestapelt, ein Präsentationsständer taucht im Foyer auf.
Planen Sie die ersten Wochen auf dieselbe Weise. Stellen Sie die Maschine den Schülern vor, statt sie unangekündigt erscheinen zu lassen, und beschränken Sie sie auf Flurrouten während der Unterrichtszeit, bis sich das Interesse gelegt hat.
Kollision ist das Risiko, nach dem Schulen zuerst fragen. Ausrutschen ist das Risiko, das am wahrscheinlichsten eintritt.
Das Auftragen von Wasser in einem belegten Flur schafft ein Trocknungsfenster in einem Raum, in dem sich Schüler schnell bewegen. Drei Maßnahmen adressieren dies strukturell statt über Verfahrensvorschriften.
Nur behandeln, was behandelt werden muss. Phantas unterstützt Auto Spot Cleaning und arbeitet dort, wo Schmutz oder Flecken erkannt werden, statt unabhängig vom Bodenzustand die gesamte Route zu befeuchten. Die Nassfläche bleibt klein und kurzlebig, was den Tagesbetrieb praktikabel macht.
Restwasser erkennen. Die Phantas-Extra-Konfiguration fügt eine intelligente Restwassererkennung hinzu, die den speziellen Fall adressiert, dass Wasser zurückbleibt, nachdem die Maschine weitergefahren ist.
Nassarbeiten außerhalb der Bewegungsspitzen halten. Flure sollten während der Pause oder des Stundenwechsels nicht nass sein, unabhängig von der Leistungsfähigkeit der Maschine. Dieselbe Regel gilt für Mira und Marvel, die in einem Durchgang kehren und schrubben: Planen Sie deren Einsatz so, dass der Boden Zeit zum Trocknen hat, bevor die Schüler zurückkehren.
Im Freien stellt sich die Frage gar nicht erst. Beetle ist eine Trockenkehrmaschine, sodass Wege und Schulhöfe nie nass zurückbleiben. Die HEPA-Filtration fängt Feinstaub im Behälter auf, statt ihn über den Schulhof zu blasen, und der Filter wird nach jedem Einsatz automatisch gereinigt.
Beschilderung ist weiterhin erforderlich. Gezielte Arbeit bedeutet, dass ein Schild einen kleinen Bereich kurzzeitig abdeckt, statt dass ein Flur über einen Stundenwechsel hinweg gesperrt wird.
Die Zeitplanung ist der Punkt, an dem die vier Prüfungen bestehen oder scheitern, denn das Bewegungsmuster einer Schule unterscheidet sich von dem anderer belegter Gebäude.
Eine Schule hat keine Verkehrskurve. Sie hat eine Klingel. Ein Flur ist fünfzig Minuten lang leer, trägt dann für neunzig Sekunden eine ganze Jahrgangsstufe und leert sich wieder. Es gibt kein Gefälle zu messen, weshalb die in anderen Gebäuden verwendete Methode der Fußgängerzählung sich hier nicht übertragen lässt. Im Freien folgt derselben Klingel ein längerer Zyklus: Schulhöfe sind während des Unterrichts leer und während der gesamten Pausen- und Mittagszeit voll.
|
Zeitfenster |
Geeignet für Tagesbetrieb |
Innenbereiche |
Außenbereiche |
|
Vor dem ersten Klingeln |
Ja |
Hauptverkehrsflächen, vollständige Abdeckung |
Schulhöfe, Wege und Eingänge vor der Bringzeit |
|
Unterrichtszeit |
Ja |
Flure, Eingangshallen, Speisesaal |
Parkplätze und Schulhöfe, sofern nicht im Sportunterricht genutzt |
|
Pause und Stundenwechsel |
Nein |
Maschine parkt |
Maschine parkt |
|
Mittagessen |
Ja |
Klassenzimmer, Flure abseits der Warteschlange |
Keine; Schulhöfe sind belegt |
|
Nach dem letzten Klingeln |
Ja |
Großteil des Geländes, in Etappen |
Schulhöfe, Wege und Parkplätze nach der Abholzeit |
|
Prüfungszeiten |
Nein |
Hallen und angrenzende Flure ausgeschlossen |
Bereiche neben Prüfungshallen ausgeschlossen |
Für Gebäude mit messbaren Verkehrskurven ist die Methode zur Identifizierung von Zeitfenstern in 4 Maschinenfähigkeiten für die Bodenreinigung in belegten öffentlichen Gebäuden dargelegt.
|
Maschine |
Schulbereiche |
|
Klassenzimmer, Flure, Büros, Verwaltungsbereiche |
|
|
Eingangsfoyers, kleinere Speiseräume, Mehrzweckräume |
|
|
Kantinen, Speisesäle, Sporthallen mit Hartboden, große Verkehrsflächen |
|
|
Tiefgaragen, die größten Hartböden auf einem Campus |
|
|
Schulhöfe, Wege, Außenparkplätze |
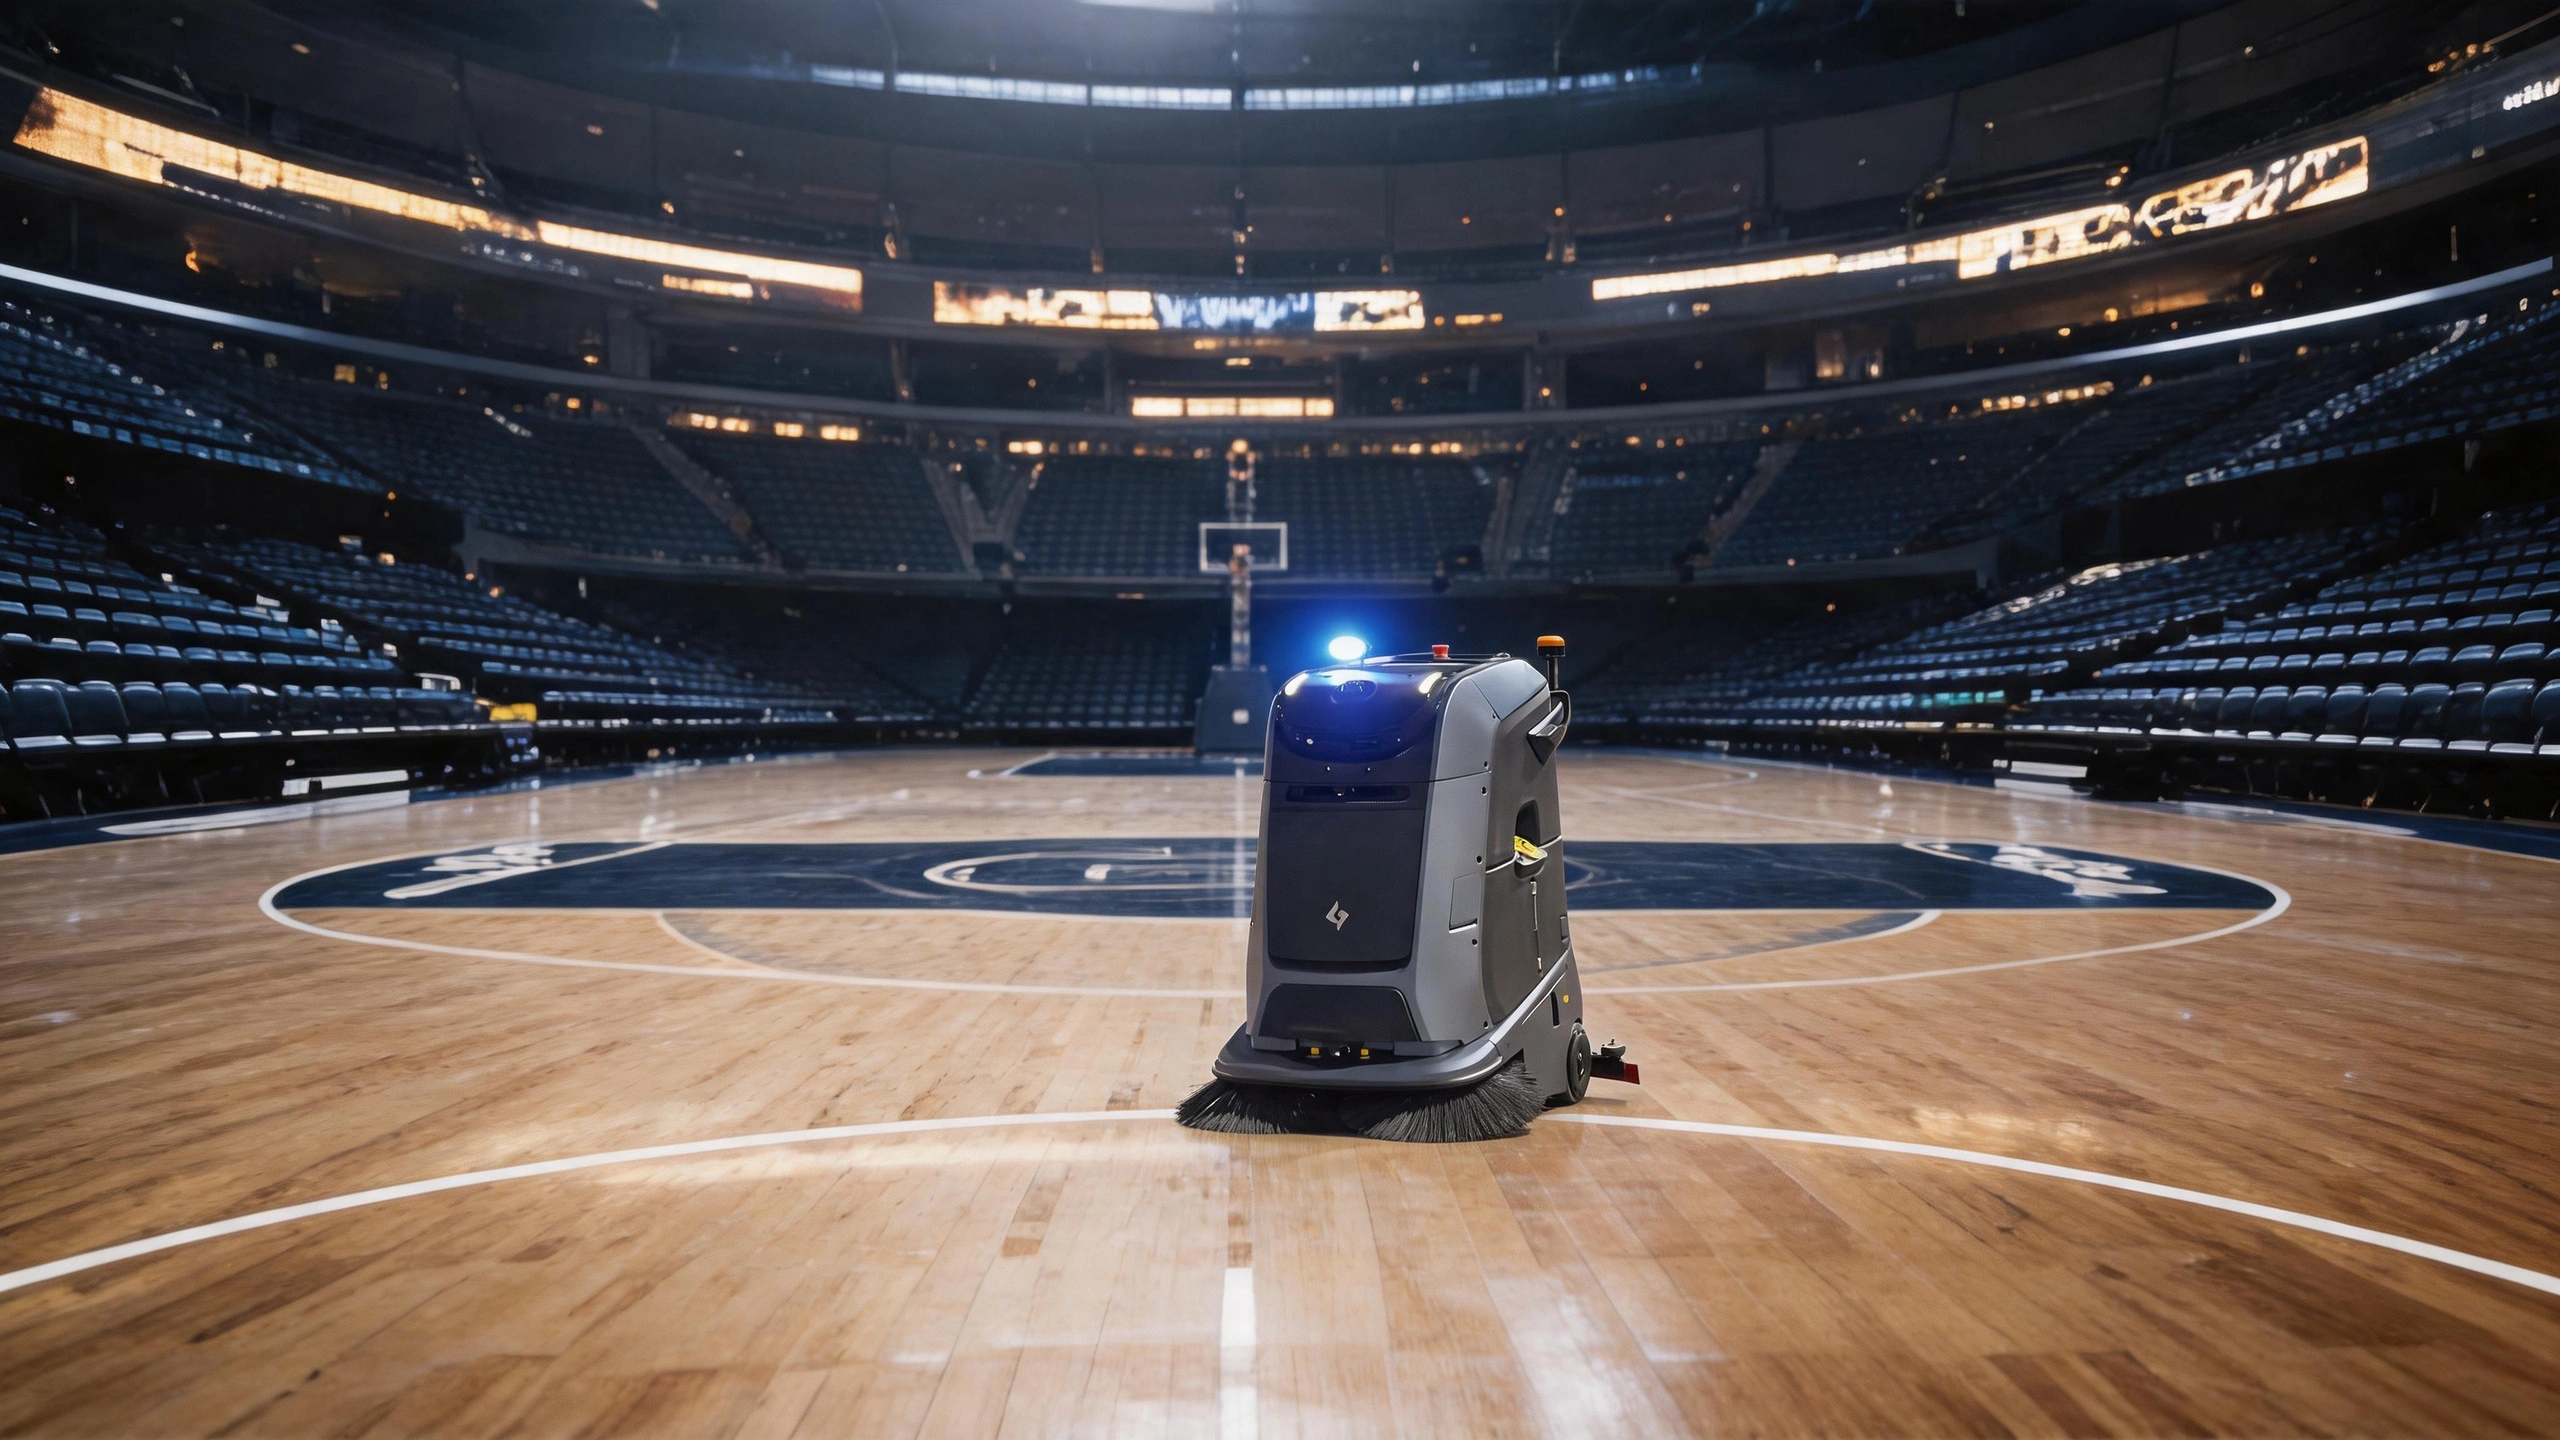
Phantas deckt Klassenzimmer, Flure, Büros und Verwaltungsbereiche ab. Möbeldichte statt Bodenfläche ist die maßgebliche Einschränkung, und seine vier Reinigungsfunktionen bewältigen Eingangsschmutz, Flurabnutzung und Klassenzimmerböden. Zu den geeigneten Oberflächen zählt auch Hartholz, was für Sporthallen relevant ist.
Mira deckt mittelgroße Räume ab, deren Layout sich häufig ändert. Sie benötigt nur 660 mm, um hindurchzupassen, kehrt und schrubbt in einem einzigen Durchgang und startet mit einer Drop-&-Go-Bereitstellung, sodass keine professionelle Kartierung nötig ist. Ein integriertes Selbstreinigungssystem spült den Schmutzwassertank und den Ansaugweg, was den Aufwand für den Hausmeister verringert.
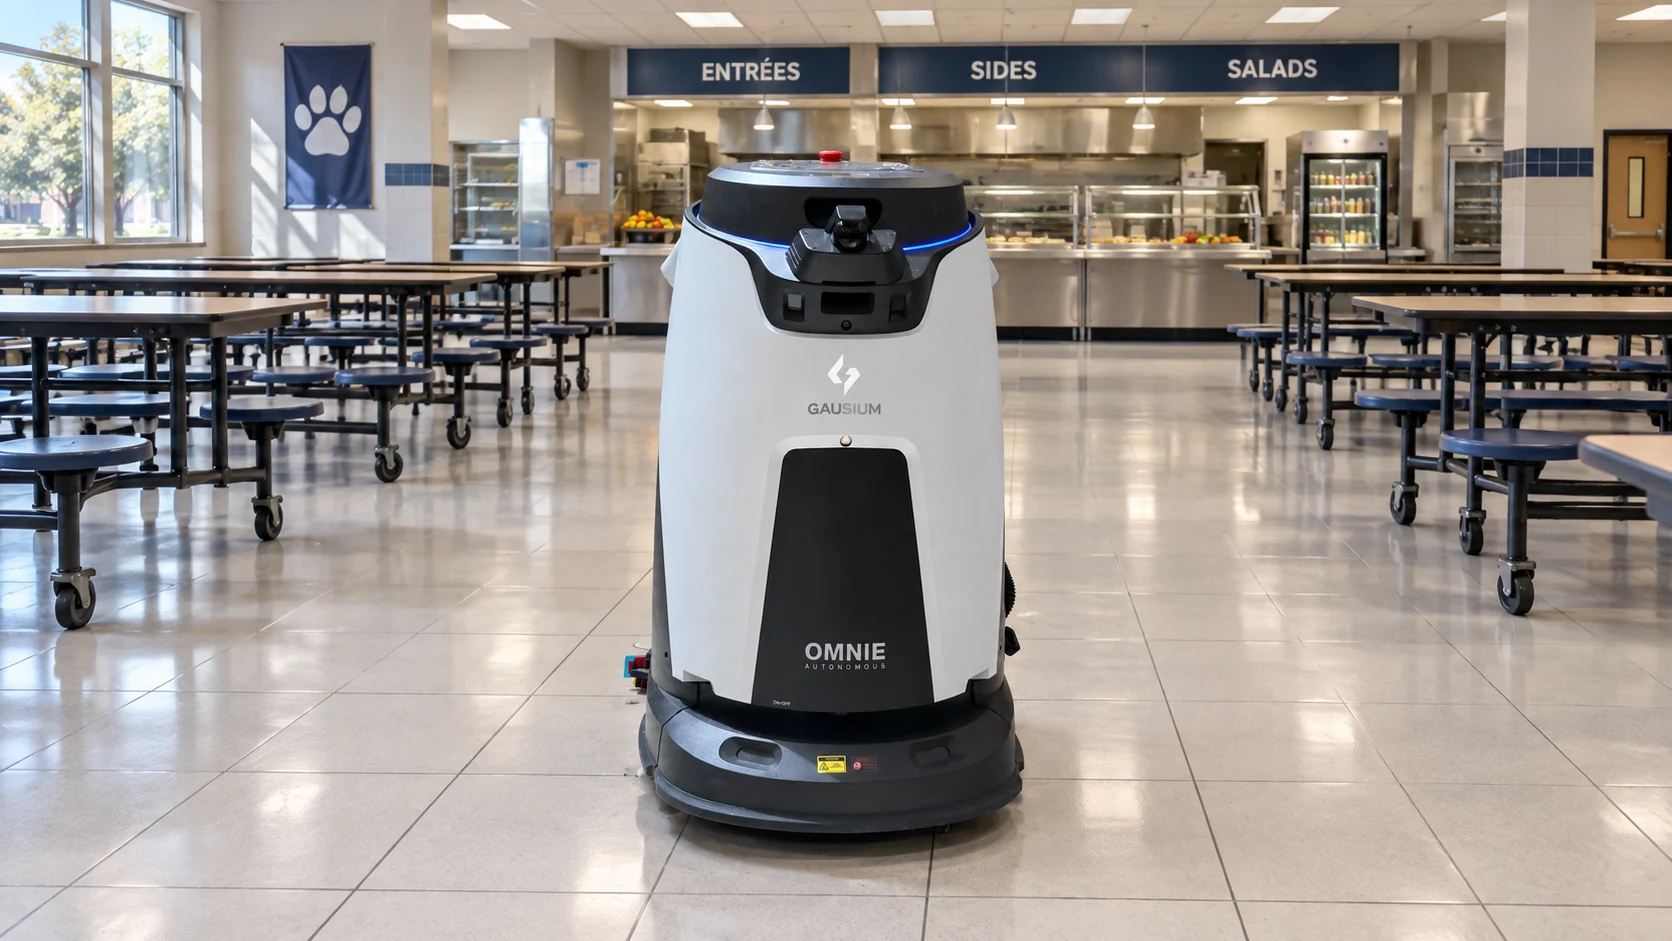
Omnie deckt Kantinen, Speisesäle, Sporthallen mit Hartboden und große Verkehrsflächen ab, wo Essensreste, Fett und Bewegung aus mehreren Richtungen gemeinsam auftreten und eine einzelne Maschine mehrere Reinigungsmethoden benötigt.
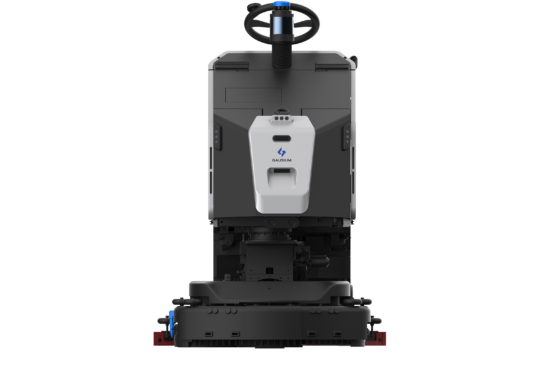
Marvel deckt die größten Hartböden auf einem Campus ab, etwa Tiefgaragen. Ein 80-l-Frischwassertank, ein 70-l-Schmutzwassertank und eine 120-Ah-Batterie ermöglichen 5–10 Stunden durchgehende Laufzeit, und 55 kg Reinigungsdruck lösen eingetretenen Schmutz. Sie kehrt und schrubbt in einem Durchgang und teilt sich Miras Selbstreinigungssystem.
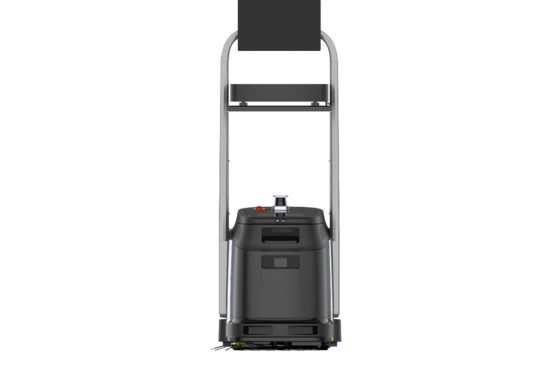
Beetle deckt das Außengelände ab. Sie kehrt Asphalt, Beton, Epoxidharz und PVC, und ihre Saugleistung bewältigt Feinstaub und Sand ebenso wie Papier, Flaschen und Holzspäne. Ihre 750 mm breite Bahnfreigabe und randnahe Reinigung ohne Abstand reichen bis an Zäune und Gebäudewände heran. Im Spot-Cleaning-Modus erkennen RGB-D-Kameras Abfall, und die Maschine fährt gezielt dorthin – das trockene Gegenstück zum gezielten Ansatz aus Prüfung 4.
An der Shanghai Maritime University setzte Gausium eine Flotte von vier Robotern ein, darunter zwei Phantas-Einheiten, im Navigation Science Building und in den Studentenwohnheimen. Zwei Details aus diesem Einsatz gelten direkt für eine Schule. Phantas navigiert selbstständig per Aufzug zwischen den Stockwerken, wodurch das Personal die Maschine nicht mehr zwischen den Ebenen bewegen muss, und die Flotte ist so programmiert, dass sie während ruhiger Zeiten läuft, sodass Gemeinschaftsräume instand gehalten werden, ohne den Bewegungsfluss zu stören.
Gausiums Lösungsseite für Kultur und Bildung stellt die Abdeckung über das gesamte Campusgelände hinweg dar.
Treppen, Stufen und versetzte Flurebenen. Außerhalb des Anwendungsbereichs jeder Bodenreinigungsmaschine und häufig in älteren Schulgebäuden.
Natur- und Technikräume. Chemische Verschüttungen werden von geschultem Personal behandelt und bleiben außerhalb der automatisierten Route.
Durchgehend belegte Räume. Manche Grundschulklassenzimmer sind von der Ankunft bis zum Heimweg in Benutzung. Diese bleiben auf der Runde nach Unterrichtsschluss.
Rasenflächen und weiche Spielbeläge. Diese fallen außerhalb der harten Oberflächen, für die Beetle ausgelegt ist, und bleiben Aufgabe des Hausmeisterteams.
Standorte ohne diensthabenden Erwachsenen. Eine Maschine braucht jemanden, der auf ein unerwartetes Ereignis reagieren kann. Eine Schule mit nur einem Hausmeister für mehrere Gebäude sollte diese Person vor dem Einsatz benennen.
Ja, in Zonen, die der Stundenplan leer lässt, und mit lokal begrenzten Nassarbeiten. Flure während der Unterrichtszeit und Klassenzimmer während des Mittagessens sind die zwei verlässlichen Zeitfenster, wobei die Maschine während Pause und Stundenwechsel geparkt ist.
IEC 63327, der Standard für automatische Bodenpflegemaschinen einschließlich autonomen Betriebs. TÜV Rheinland bewertete den Phantas S1 Pro M gegen EN IEC 63327 und bestätigte, dass er die funktionalen Sicherheitsanforderungen PL=d erfüllt. Fordern Sie das Zertifikat an, das Ihre angebotene Konfiguration abdeckt.
Durch mehrschichtige Sensorik. Omnie kombiniert multimodales SLAM, 360-Grad-3D-LiDAR und eine Panoramakamera für eine Wahrnehmung ohne blinde Flecken, und Marvel verbindet 3D-LiDAR mit 360-Grad-Sicht über große Bodenflächen hinweg. Verifizieren Sie die Erkennung auf dem eigenen Boden der Schule, statt nur in einer Vorführung unter Erwachsenen.
Er sollte seine Position halten und die Route wieder aufnehmen, sobald der Raum frei ist, statt rückwärts in Richtung der Gruppe zu fahren. Bitten Sie darum, dies bei der Vorführung vor Ort zu zeigen, da es in keiner Spezifikation abgedeckt ist.
Nicht dort, wo Nassarbeiten gezielt erfolgen. Auto Spot Cleaning behandelt nur erkannten Schmutz und hält Nassflächen klein und kurz, und die Phantas-Extra-Konfiguration fügt eine Restwassererkennung hinzu. Flure sollten während der Pause nicht nass sein. Im Freien kehrt Beetle trocken und verwendet überhaupt kein Wasser.
Ja, wo eine Aufzugsintegration vorhanden ist. An der Shanghai Maritime University navigiert Phantas selbstständig per Aufzug zwischen den Stockwerken.
Ja, auf harten Oberflächen. Beetle ist eine autonome Kehrmaschine für den Innen- und Außeneinsatz, die auf Asphalt und Beton mit 3D-LiDAR-Navigation arbeitet, die auch bei schlechten Lichtverhältnissen zuverlässig bleibt. Setzen Sie sie vor der Bringzeit, während des Unterrichts bei leerem Schulhof oder nach der Abholzeit ein.
UP NEXT
Warum stark frequentierte Böden die meisten autonomen Schrubber überfordern – und welche damit zurechtkommenSeptember 07, 2026
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.