



UP NEXT
Dlaczego podłogi o dużym natężeniu ruchu pokonują większość autonomicznych szorowarek — i które sobie z tym radzą07 września, 2026

14 września, 2026
Wybór robota sprzątającego dla szkoły oznacza ustawienie wyższej poprzeczki bezpieczeństwa niż w innych budynkach. Maszyna pracuje na korytarzach, w salach lekcyjnych, stołówkach i na placach zabaw, podczas gdy poruszają się po nich uczniowie, w większości bez towarzyszącej im osoby dorosłej. Warunki akceptowalne w biurze czy magazynie często tutaj nie wystarczają.
Cztery kontrole decydują o tym, czy maszyna może pracować na terenie placówki w ciągu dnia:
Gausium obejmuje cały teren szkoły pięcioma maszynami, dopasowanymi do wielkości każdej przestrzeni i tego, czy jest ona wewnątrz, czy na zewnątrz.
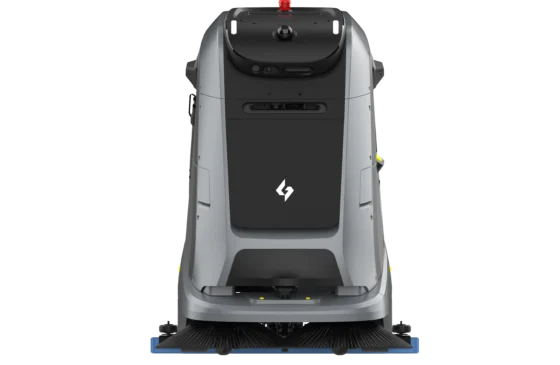
Phantas zajmuje się salami lekcyjnymi, korytarzami i biurami i został oceniony przez TÜV Rheinland zgodnie z normą EN IEC 63327 jako spełniający wymagania bezpieczeństwa funkcjonalnego PL=d.
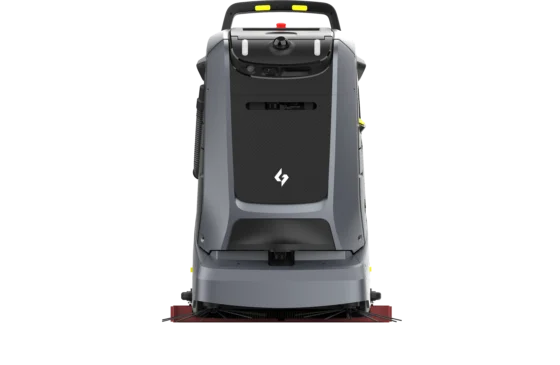
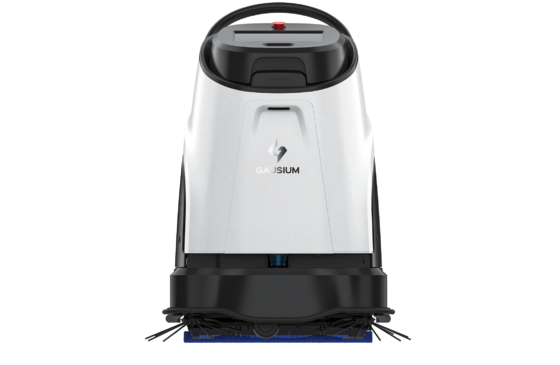
Mira zajmuje się przestrzeniami średniej wielkości, takimi jak hole wejściowe, mniejsze jadalnie i sale wielofunkcyjne, zamiatając i szorując w jednym przejściu przez przejścia o szerokości zaledwie 660 mm.
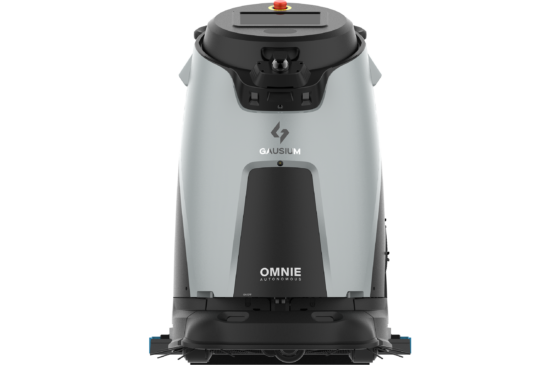
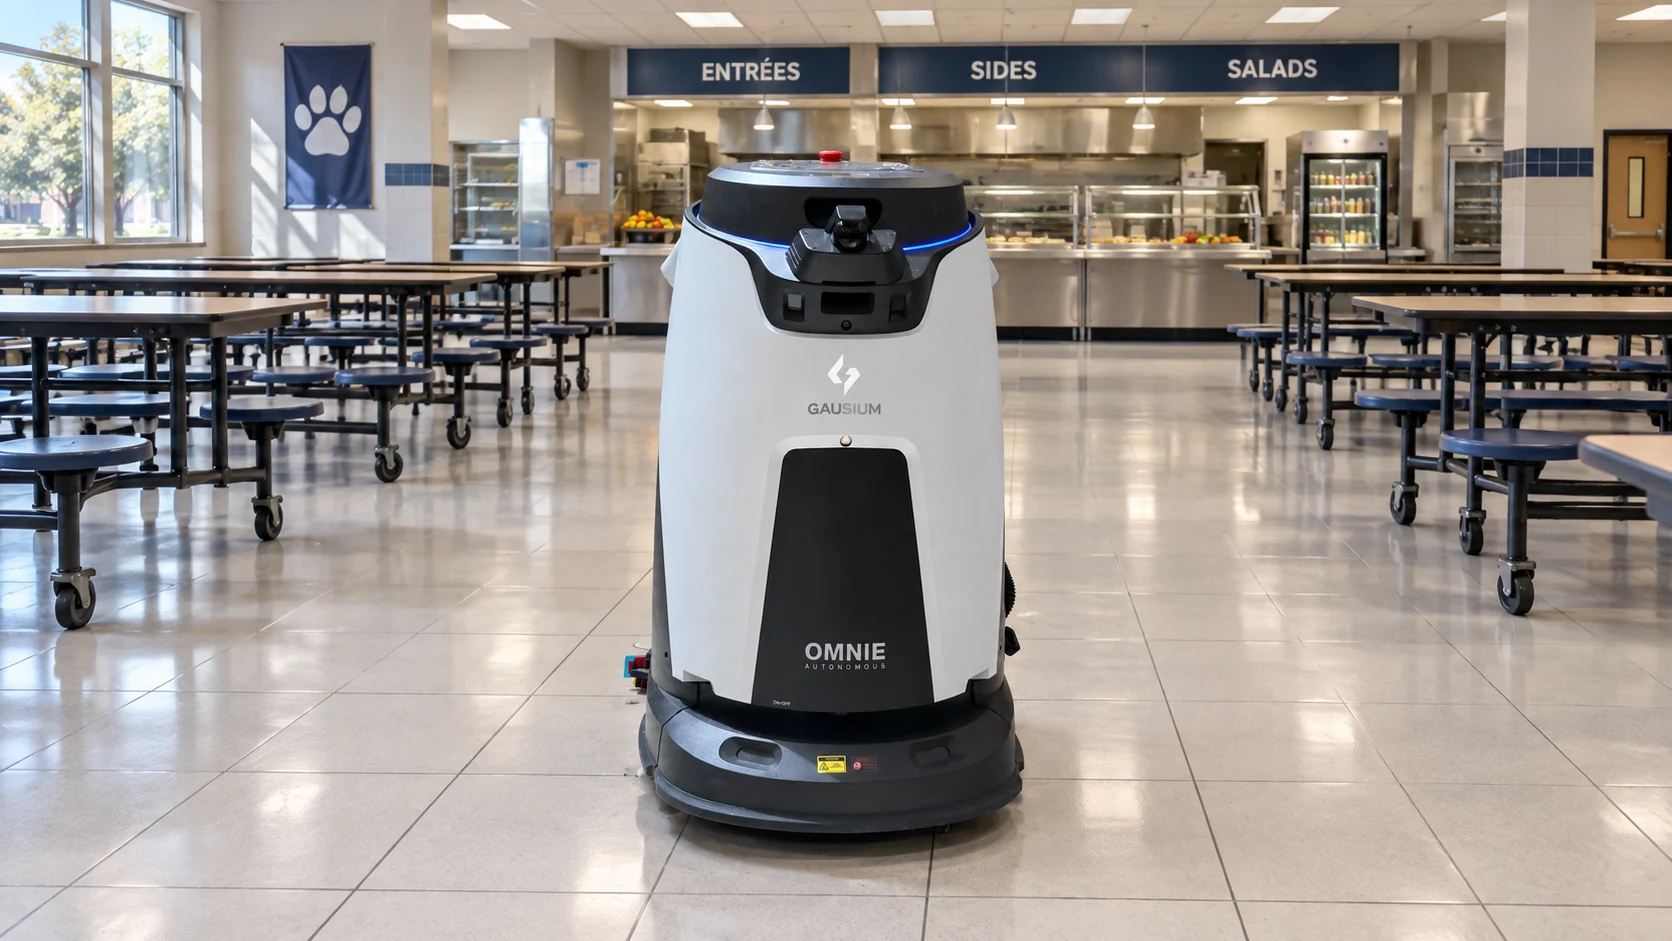
Omnie zajmuje się stołówkami, salami i dużymi powierzchniami komunikacyjnymi, z 360-stopniowym 3D LiDAR i kamerą panoramiczną dającymi świadomość bez martwych pól.
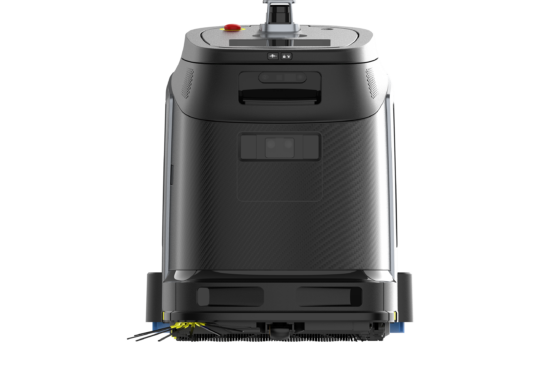
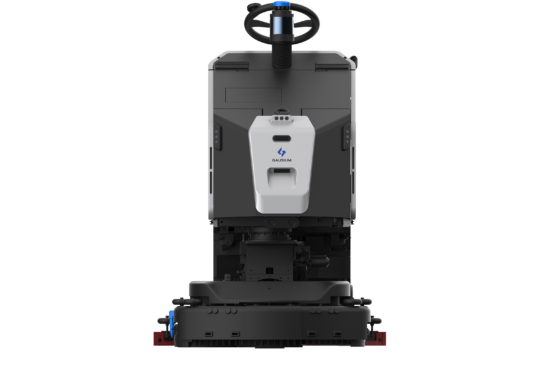
Marvel zajmuje się największymi twardymi podłogami na kampusie, takimi jak podziemne parkingi, z 5–10 godzinami pracy na jednym ładowaniu.
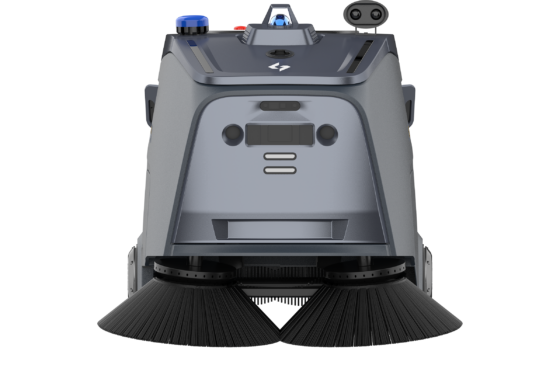
Beetle zajmuje się terenem zewnętrznym, w tym placami zabaw, ścieżkami i parkingami, jako zamiatarka na sucho, pracująca na asfalcie i betonie i niepozostawiająca wody.
Poniższe sekcje omawiają każdą z czterech kontroli.
Cztery kontrole są od siebie niezależne. Maszyna może spełnić trzy z nich i nadal być nieodpowiednia w czwartej.
|
Kontrola |
Pytanie, na które odpowiada |
Jak jest weryfikowana |
|
Certyfikacja |
Czy niezależna jednostka oceniła maszynę pod kątem autonomicznej pracy wśród ludzi? |
Konkretnie nazwana norma i certyfikat obejmujący oferowaną konfigurację |
|
Wykrywanie |
Czy wykrywanie działa skutecznie wobec dzieci, plecaków i niskich przeszkód? |
Pokaz na miejscu z wykorzystaniem własnej podłogi i warunków szkoły |
|
Zachowanie |
Co robi maszyna, gdy grupa się gromadzi lub blokuje trasę? |
Test blokady podczas pokazu |
|
Stan podłogi |
Czy jakaś część trasy pozostaje mokra po przejeździe maszyny? |
Przejście trasą bezpośrednio za maszyną |
Czwarta kontrola to ta, o którą szkoły pytają najpierw. Poślizgnięcie się na mokrym korytarzu jest najbardziej prawdopodobnym incydentem w programie automatyzacji szkolnej, i nie ma związku z unikaniem przeszkód.
IEC 63327 to międzynarodowa norma dla zasilanych automatycznych maszyn do obróbki podłóg w użytku komercyjnym, obejmująca również przepisy dotyczące autonomicznej pracy. Zapytanie o nią zamienia ogólne oświadczenie o bezpieczeństwie w dokument, który może przejrzeć inspektor bezpieczeństwa i higieny pracy w szkole. Same normy są wyjaśnione w przewodniku Gausium po bezpieczeństwie komercyjnych robotów sprzątających.
Gausium zostało ocenione zgodnie z tą normą. W marcu 2024 r. TÜV Rheinland przetestował projekt obwodu, architekturę i strukturę mechaniczną Phantas S1 Pro M zgodnie z normą EN IEC 63327 i potwierdził, że spełnia wymagania bezpieczeństwa funkcjonalnego PL=d, obok certyfikacji CE-MD UE i cTUVus w Ameryce Północnej. W styczniu 2024 r. TÜV Rheinland wydał Gausium pierwszy certyfikat CE-MD zgodny z normą EN IEC 63327 dla komercyjnego robota sprzątającego.
PL=d to poziom wydajności, który norma ustala dla maszyn klasy II, kategorii definiowanej przez większą wagę, objętość i prędkość, gdzie konsekwencje awarii sterowania są największe.
Trzy elementy powinny znaleźć się w dokumentacji zakupowej:
Certyfikacja jest wydawana dla konkretnego modelu i konfiguracji. Szkoła korzystająca z kilku typów maszyn, na przykład Phantas wewnątrz i Beetle na zewnątrz, powinna zażądać odpowiednich dokumentów dla każdej z nich.
Znaki produktowe, takie jak CE czy FCC, dotyczą zgodności produktu i kompatybilności elektromagnetycznej. Są odrębne od oceny autonomicznego zachowania wśród ludzi.
Skuteczność wykrywania jest zwykle demonstrowana w środowiskach z udziałem dorosłych. Trzy warunki w szkole różnią się od tych pokazów.
Wzrost. Wykrywanie skalibrowane na stojącego dorosłego musi działać także wobec dziecka w wieku szkoły podstawowej oraz dziecka siedzącego lub kucającego na podłodze korytarza.
Ruch. Dorośli poruszają się po przewidywalnych liniach. Uczniowie szybko zmieniają kierunek, poruszają się w grupach i zatrzymują się bez ostrzeżenia.
Niskie przeszkody. Plecaki, kurtki, sprzęt sportowy i upuszczone przybory szkolne pojawiają się na szkolnych podłogach w ilościach, jakich nie generują inne budynki, i znajdują się na wysokości najbardziej narażonej na pominięcie przez źle skonfigurowany czujnik.
Przeprowadź test wykrywania na własnej podłodze szkoły, w przestrzeniach, które maszyna będzie faktycznie sprzątać.
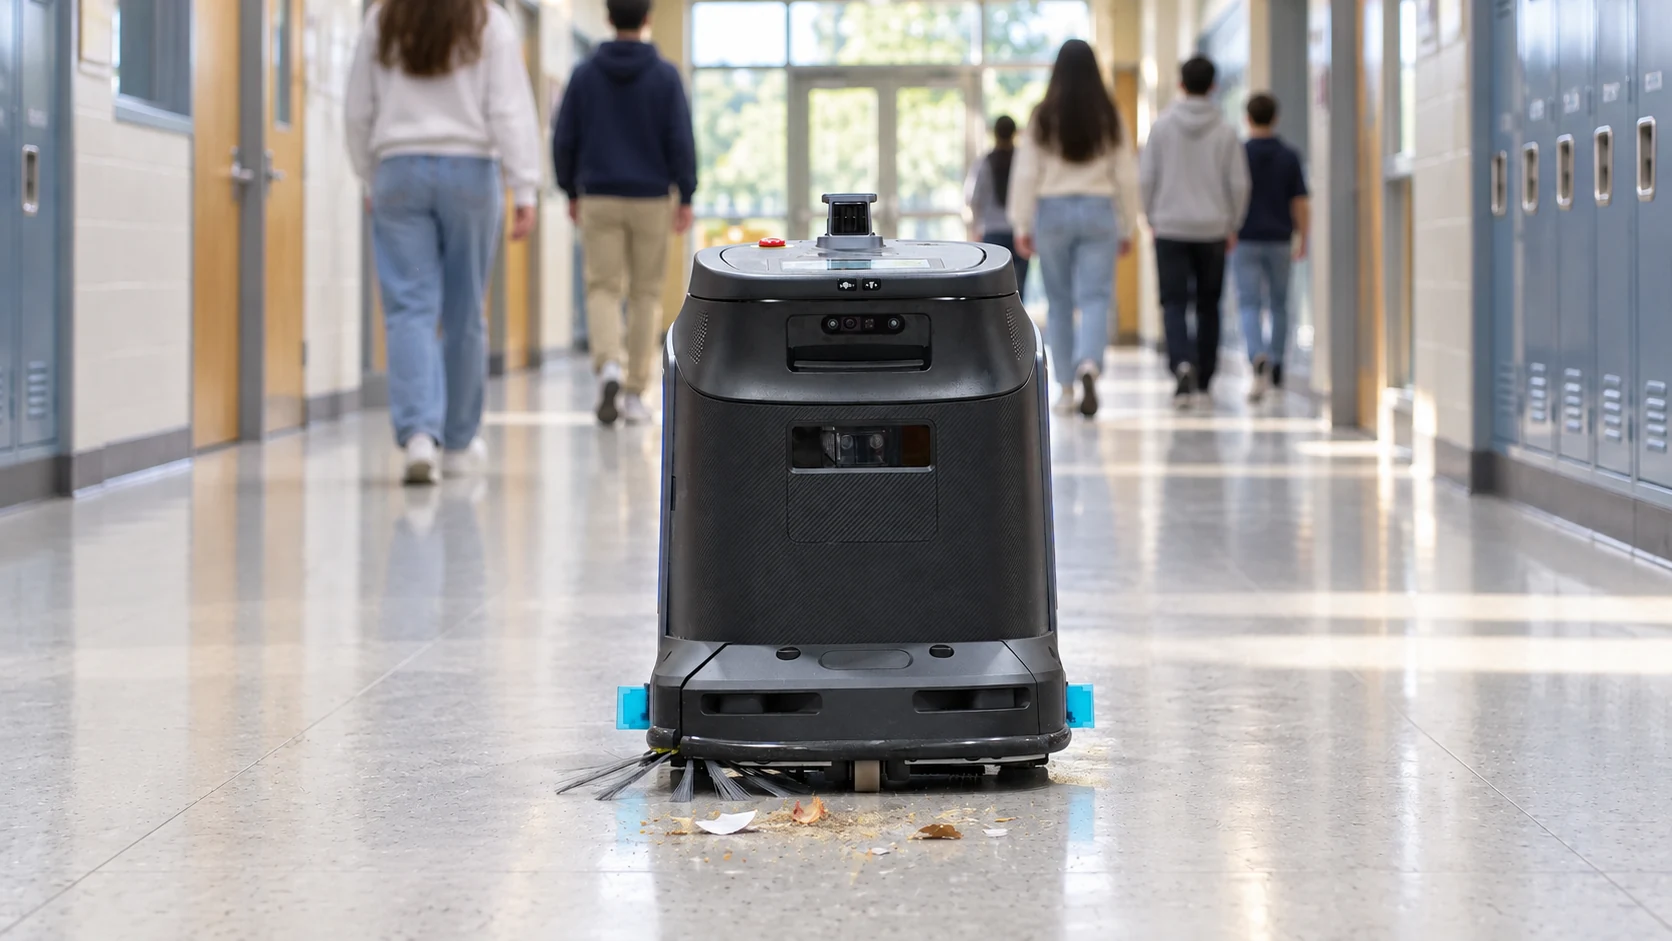
Dwa zachowania decydują o tym, czy maszyna nadaje się do pracy w szkole, i żadne z nich nie pojawia się w specyfikacji.
Blokada. Uczniowie w pewnym momencie zablokują trasę, zwykle w ciągu pierwszego tygodnia i zwykle w grupie. Oczekiwana reakcja to zatrzymanie się, poczekanie i ponowne zaplanowanie trasy, gdy droga się oczyści. Maszyna wymagająca ręcznego resetu za każdym razem zamienia rutynowe zdarzenie w interwencję serwisową.
Otoczenie przez tłum. Młodsi uczniowie będą gromadzić się wokół maszyny, aby ją obserwować. Powinna utrzymać pozycję i płynnie wznowić pracę, gdy przestrzeń się zwolni, zamiast cofać się w kierunku grupy za nią.
Oba te aspekty łatwo przetestować. Poproś kolegę, aby stanął na trasie i tam pozostał, a następnie poproś trzy osoby, aby zbliżyły się wokół maszyny. Reakcja na te dwie sytuacje mówi więcej niż lista czujników.
Zmiany układu. To wolniejsza wersja tego samego problemu. Stoły są odsuwane na zebranie z rodzicami, krzesła są układane w stos na apel, w holu pojawia się stojak wystawowy.
Zaplanuj pierwsze tygodnie w ten sam sposób. Przedstaw maszynę uczniom, zamiast pozwolić jej pojawić się bez zapowiedzi, i ogranicz ją do tras korytarzowych w czasie lekcji, aż zainteresowanie opadnie.
Kolizja to ryzyko, o które szkoły pytają najpierw. Poślizgnięcie się to ryzyko najbardziej prawdopodobne do wystąpienia.
Nanoszenie wody na zajęty korytarz tworzy okno schnięcia w przestrzeni, gdzie uczniowie poruszają się szybko. Trzy środki rozwiązują to strukturalnie, a nie proceduralnie.
Obsługuj tylko to, co wymaga obsługi. Phantas obsługuje automatyczne punktowe czyszczenie, działając tam, gdzie wykryto zanieczyszczenia lub plamy, zamiast zwilżać całą trasę niezależnie od stanu podłogi. Mokry obszar pozostaje mały i krótkotrwały, co czyni pracę w ciągu dnia praktyczną.
Wykrywaj pozostałości wody. Konfiguracja Phantas Extra dodaje inteligentne wykrywanie pozostałości wody, rozwiązując konkretny przypadek wody pozostającej po przejeździe maszyny.
Utrzymuj prace na mokro poza szczytami ruchu. Korytarze nie powinny być mokre podczas przerwy lub zmiany lekcji, niezależnie od możliwości maszyny. Ta sama zasada dotyczy Miry i Marvela, które zamiatają i szorują w jednym przejściu: zaplanuj ich pracę tak, aby podłoga miała czas wyschnąć, zanim wrócą uczniowie.
Na zewnątrz pytanie w ogóle nie powstaje. Beetle to zamiatarka na sucho, więc ścieżki i place zabaw nigdy nie zostają mokre. Jej filtracja HEPA wychwytuje drobny pył w pojemniku zamiast rozdmuchiwać go po placu zabaw, a filtr jest automatycznie czyszczony po każdym zadaniu.
Oznakowanie nadal obowiązuje. Ukierunkowana praca oznacza, że jeden znak obejmuje mały obszar na krótko, zamiast zamykać korytarz na czas zmiany lekcji.
Planowanie harmonogramu to miejsce, w którym cztery kontrole się sprawdzają lub zawodzą, ponieważ wzorzec ruchu w szkole różni się od innych zajętych budynków.
Szkoła nie ma krzywej natężenia ruchu. Ma dzwonek. Korytarz jest pusty przez pięćdziesiąt minut, przenosi cały rocznik przez dziewięćdziesiąt sekund, a potem znów pustoszeje. Nie ma gradientu do zmierzenia, dlatego metoda rejestrowania ruchu pieszego stosowana w innych budynkach się tu nie sprawdza. Przestrzeń zewnętrzna podlega temu samemu dzwonkowi w dłuższym cyklu: place zabaw są puste podczas lekcji i pozostają pełne przez całą przerwę i porę obiadową.
|
Okno czasowe |
Odpowiednie do pracy w ciągu dnia |
Obszary wewnętrzne |
Obszary zewnętrzne |
|
Przed pierwszym dzwonkiem |
Tak |
Główne ciągi komunikacyjne, pełne pokrycie |
Place zabaw, ścieżki i wejścia przed przyprowadzeniem dzieci |
|
Czas lekcji |
Tak |
Korytarze, hole wejściowe, jadalnia |
Parkingi i place zabaw nieużywane na zajęcia WF |
|
Przerwa i zmiana lekcji |
Nie |
Maszyna zatrzymuje się |
Maszyna zatrzymuje się |
|
Wydawanie obiadów |
Tak |
Sale lekcyjne, korytarze z dala od kolejki |
Brak; place zabaw są zajęte |
|
Po ostatnim dzwonku |
Tak |
Większość obiektu, etapami |
Place zabaw, ścieżki i parkingi po odbiorze dzieci |
|
Okresy egzaminów |
Nie |
Sale i sąsiednie korytarze wyłączone |
Obszary przy salach egzaminacyjnych wyłączone |
Dla budynków o mierzalnych krzywych natężenia ruchu metoda identyfikacji okien czasowych jest opisana w 4 możliwościach maszyn do czyszczenia podłóg w zajętych budynkach publicznych.
|
Maszyna |
Obszary szkoły |
|
Sale lekcyjne, korytarze, biura, obszary administracyjne |
|
|
Hole wejściowe, mniejsze jadalnie, sale wielofunkcyjne |
|
|
Stołówki, sale jadalne, hale sportowe z twardą podłogą, duże powierzchnie komunikacyjne |
|
|
Podziemne parkingi, największe twarde podłogi na kampusie |
|
|
Place zabaw, ścieżki, parkingi zewnętrzne |
Phantas obejmuje sale lekcyjne, korytarze, biura i obszary administracyjne. Gęstość mebli, a nie powierzchnia podłogi, jest głównym ograniczeniem, a jego cztery funkcje czyszczące radzą sobie z zabrudzeniami przy wejściu, otarciami na korytarzach i podłogami sal lekcyjnych. Jego odpowiednie powierzchnie obejmują twarde drewno, co ma znaczenie dla hal sportowych.
Mira obejmuje pomieszczenia średniej wielkości, których układ często się zmienia. Potrzebuje jedynie 660 mm, aby przejechać, zamiata i szoruje w jednym przejściu, a wdrożenie rozpoczyna się od Drop & Go, więc profesjonalne mapowanie nie jest potrzebne. Wbudowany system samoczyszczący płucze zbiornik na brudną wodę i ścieżkę ssania, co zmniejsza obsługę pozostawioną woźnemu.
Omnie obejmuje stołówki, sale jadalne, hale sportowe z twardą podłogą i duże powierzchnie komunikacyjne, gdzie resztki jedzenia, tłuszcz i ruch wielokierunkowy występują jednocześnie, a jedna maszyna potrzebuje kilku metod czyszczenia.
Marvel obejmuje największe twarde podłogi na kampusie, takie jak podziemne parkingi. Zbiornik na czystą wodę o pojemności 80 l, zbiornik na brudną wodę o pojemności 70 l i akumulator 120 Ah dają 5–10 godzin ciągłej pracy, a nacisk czyszczący 55 kg usuwa wcieraty brud. Zamiata i szoruje w jednym przejściu i dzieli system samoczyszczący z Mirą.
Beetle obejmuje teren zewnętrzny. Zamiata asfalt, beton, żywicę epoksydową i PVC, a jej ssanie radzi sobie zarówno z drobnym pyłem i piaskiem, jak i papierem, butelkami i wiórami drewna. Jej prześwit trasy 750 mm i czyszczenie krawędzi bez odstępu sięgają wzdłuż ogrodzeń i ścian budynków. W trybie czyszczenia punktowego kamery RGB-D wykrywają odpady, a maszyna jedzie w ich kierunku – to suchy odpowiednik ukierunkowanego podejścia opisanego w Kontroli 4.
Na Uniwersytecie Morskim w Szanghaju Gausium wdrożyło flotę czterech robotów, w tym dwie jednostki Phantas, w budynku nauk nawigacyjnych i akademikach studenckich. Dwa szczegóły tego wdrożenia mają bezpośrednie zastosowanie w szkole. Phantas nawiguje między piętrami, samodzielnie korzystając z windy, co eliminuje potrzebę przenoszenia go między poziomami przez personel, a flota jest zaprogramowana do pracy w godzinach ciszy, dzięki czemu wspólne przestrzenie są utrzymywane bez zakłócania ruchu.
Strona Gausium poświęcona rozwiązaniom dla kultury i edukacji przedstawia pokrycie w skali całego kampusu.
Schody, stopnie i korytarze z różnicą poziomów. Poza zakresem możliwości każdej maszyny do czyszczenia podłóg, powszechne w starszych budynkach szkolnych.
Sale przyrodnicze i technologiczne. Rozlania chemiczne są obsługiwane przez przeszkolony personel i pozostają poza zautomatyzowaną trasą.
Pomieszczenia zajęte nieprzerwanie. Niektóre sale szkół podstawowych są w użyciu od przyjścia do wyjścia uczniów. Te pozostają w trasie pozalekcyjnej.
Boiska trawiaste i miękkie nawierzchnie placów zabaw. Wykraczają one poza twarde powierzchnie, dla których przeznaczony jest Beetle, i pozostają w gestii personelu terenowego.
Placówki bez dyżurującej osoby dorosłej. Maszyna potrzebuje kogoś zdolnego zareagować na nieoczekiwane zdarzenie. Szkoła z jednym woźnym obsługującym kilka budynków powinna wskazać tę osobę przed wdrożeniem.
Tak, w strefach, które plan lekcji pozostawia puste, i z ograniczoną lokalnie pracą na mokro. Korytarze podczas lekcji i sale lekcyjne podczas obiadu to dwa niezawodne okna czasowe, przy czym maszyna jest zaparkowana podczas przerwy i zmiany lekcji.
IEC 63327, normy dla automatycznych maszyn do obróbki podłóg, obejmującej także pracę autonomiczną. TÜV Rheinland ocenił Phantas S1 Pro M zgodnie z normą EN IEC 63327 i potwierdził, że spełnia on wymagania bezpieczeństwa funkcjonalnego PL=d. Poproś o certyfikat obejmujący oferowaną konfigurację.
Dzięki wielowarstwowemu wykrywaniu. Omnie łączy multimodalny SLAM, 360-stopniowy 3D LiDAR i kamerę panoramiczną dla świadomości bez martwych pól, a Marvel łączy 3D LiDAR z widzeniem 360 stopni na dużych powierzchniach podłóg. Zweryfikuj wykrywanie na własnej podłodze szkoły, a nie tylko podczas pokazu wśród dorosłych.
Powinien utrzymać pozycję i wznowić trasę, gdy przestrzeń się oczyści, zamiast cofać się w stronę grupy. Poproś o pokazanie tego podczas pokazu na miejscu, ponieważ nie jest to ujęte w żadnej specyfikacji.
Nie tam, gdzie praca na mokro pozostaje ukierunkowana. Automatyczne czyszczenie punktowe obsługuje tylko wykryte zabrudzenia, utrzymując mokre obszary małe i krótkotrwałe, a konfiguracja Phantas Extra dodaje wykrywanie pozostałości wody. Korytarze nie powinny być mokre podczas przerwy. Na zewnątrz Beetle zamiata na sucho i w ogóle nie używa wody.
Tak, tam gdzie zapewniona jest integracja z windą. Na Uniwersytecie Morskim w Szanghaju Phantas nawiguje między piętrami, samodzielnie korzystając z wind.
Tak, na twardych powierzchniach. Beetle to autonomiczna zamiatarka do użytku wewnętrznego i zewnętrznego, pracująca na asfalcie i betonie dzięki nawigacji 3D LiDAR, która utrzymuje skuteczność przy słabym oświetleniu. Uruchamiaj ją przed przyprowadzeniem dzieci, podczas lekcji, gdy plac zabaw jest pusty, lub po odbiorze.
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.