



UP NEXT
Por qué los suelos de alto tráfico vencen a la mayoría de las fregadoras autónomas, y cuáles sí lo resistenseptiembre 07, 2026

septiembre 14, 2026
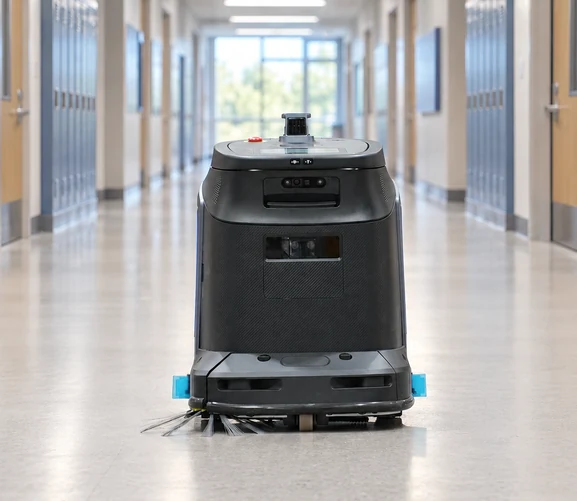
Elegir un robot de limpieza para un centro escolar significa establecer un nivel de seguridad más alto que en otros edificios. La máquina trabaja en pasillos, aulas, comedores y patios mientras el alumnado se mueve por ellos, la mayoría sin un adulto al lado. Las condiciones aceptables en una oficina o un almacén a menudo no son suficientes aquí.
Cuatro comprobaciones determinan si una máquina puede funcionar en el centro durante el día:
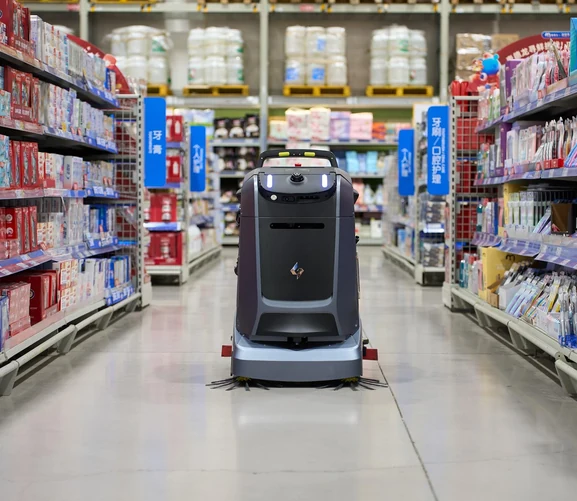
Gausium cubre todo el recinto escolar con cinco máquinas, adaptadas al tamaño de cada espacio y a si está en interior o exterior.
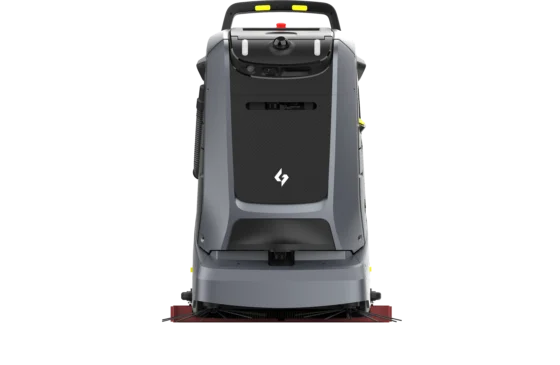
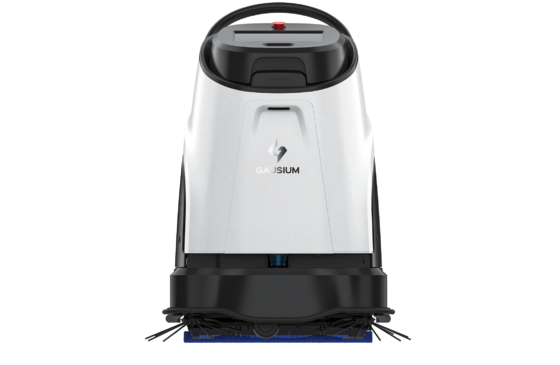
Phantas se encarga de aulas, pasillos y oficinas, y ha sido evaluado por TÜV Rheinland conforme a la norma EN IEC 63327, cumpliendo los requisitos de seguridad funcional PL=d.
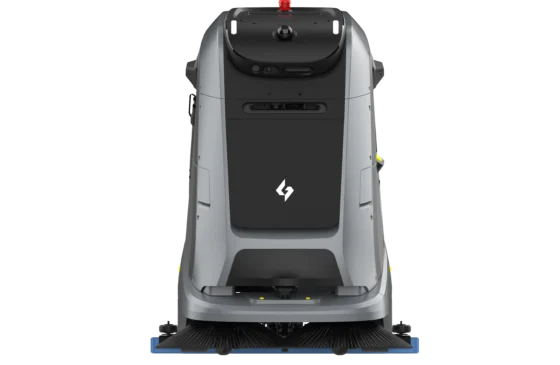
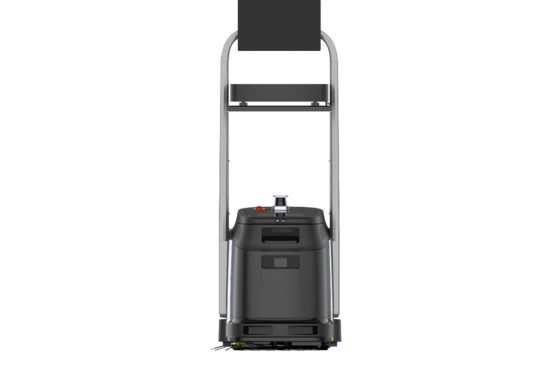
Mira se encarga de espacios de tamaño medio como vestíbulos de entrada, comedores más pequeños y salas polivalentes, barriendo y fregando en una sola pasada a través de huecos de tan solo 660 mm.
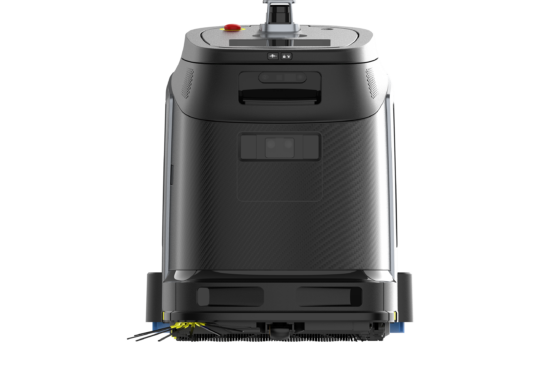
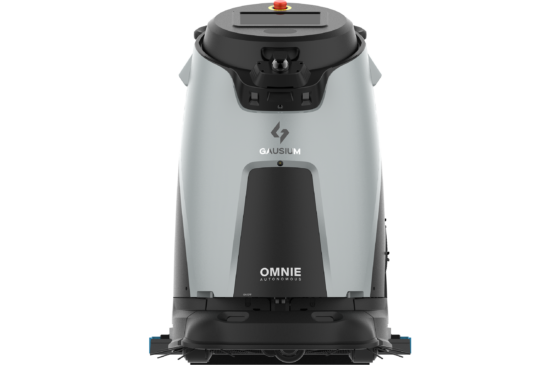
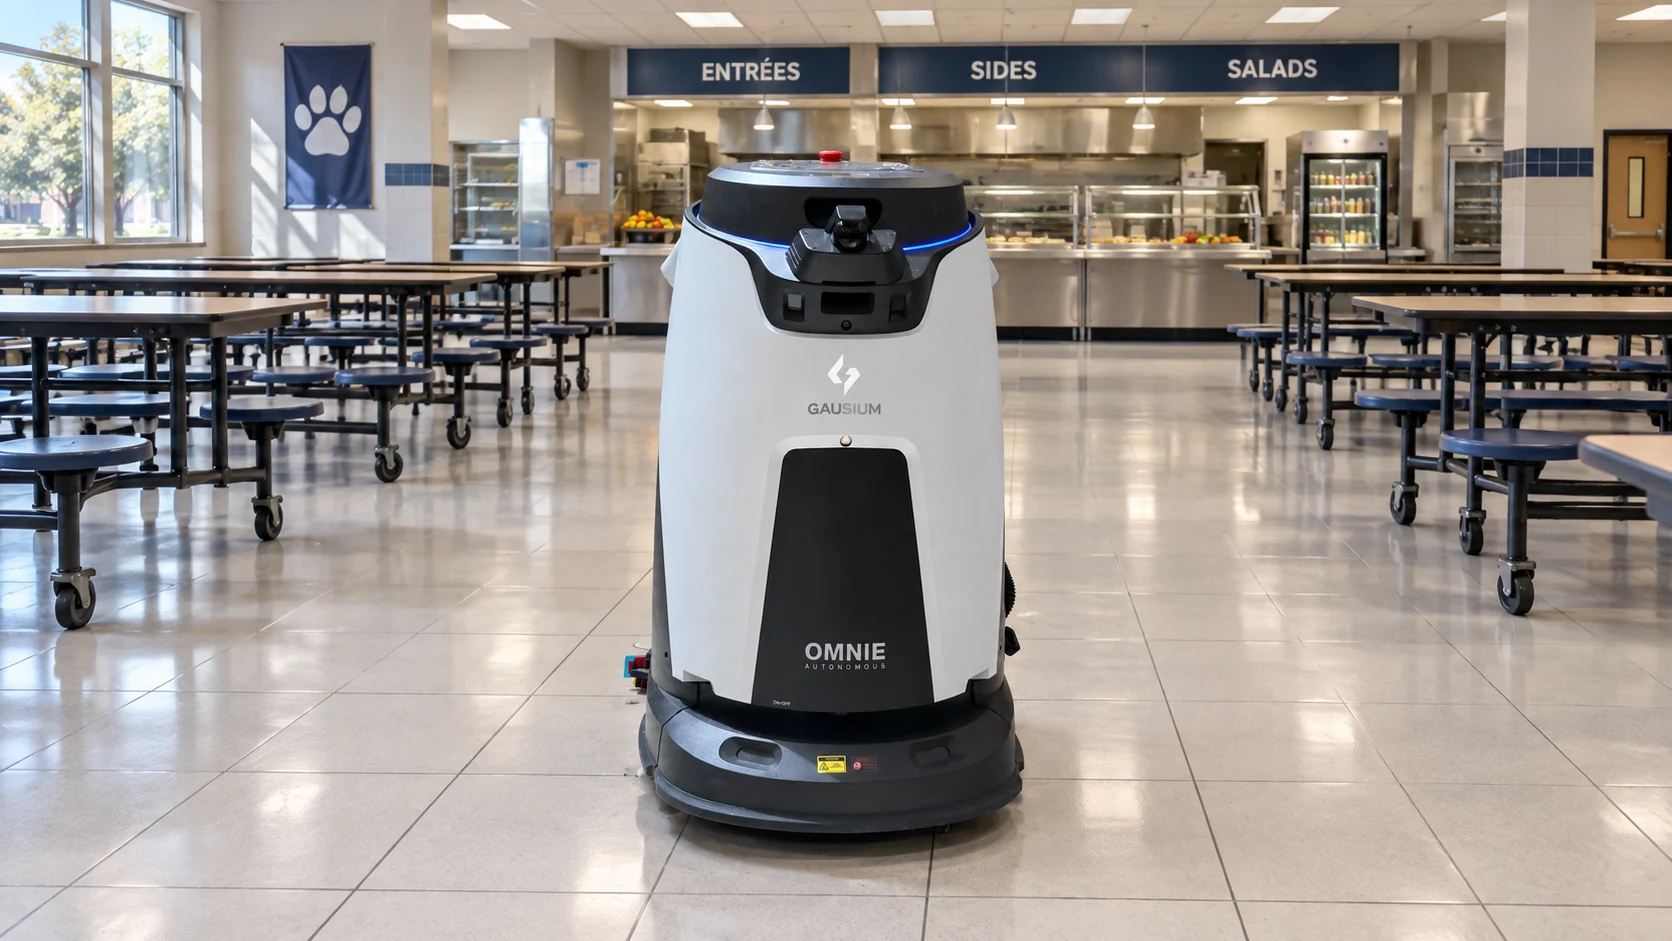
Omnie se encarga de comedores, salones y grandes espacios de circulación, con LiDAR 3D de 360 grados y una cámara panorámica que ofrece una percepción sin puntos ciegos.
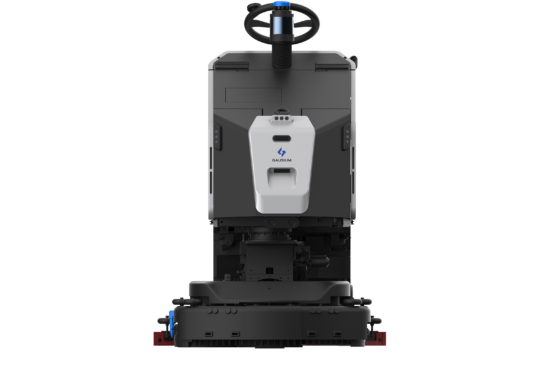
Marvel se encarga de los suelos duros más grandes de un campus, como los aparcamientos subterráneos, con una autonomía de 5 a 10 horas por carga.
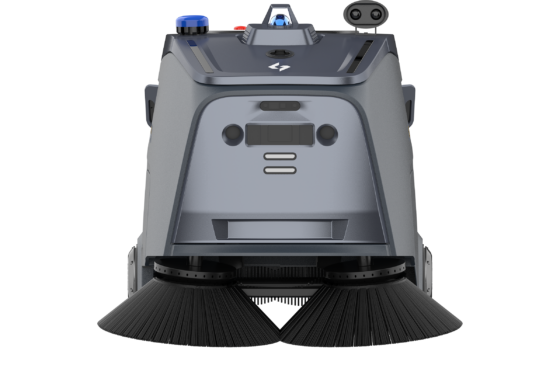
Beetle se encarga del recinto exterior, incluidos patios, caminos y aparcamientos, como barredora en seco que trabaja sobre asfalto y hormigón sin dejar agua a su paso.
Las siguientes secciones abordan cada una de las cuatro comprobaciones.
Las cuatro comprobaciones son independientes entre sí. Una máquina puede cumplir tres y seguir siendo inadecuada en la cuarta.
|
Comprobación |
La pregunta que responde |
Cómo se verifica |
|
Certificación |
¿Ha evaluado un organismo independiente la máquina para el trabajo autónomo entre personas? |
Una norma con nombre concreto y un certificado que cubra la configuración cotizada |
|
Detección |
¿Se mantiene la detección con niños, mochilas y obstáculos bajos? |
Demostración en el centro utilizando el propio suelo y condiciones del colegio |
|
Comportamiento |
¿Qué hace la máquina cuando un grupo se reúne o bloquea la ruta? |
Prueba de obstrucción durante la demostración |
|
Estado del suelo |
¿Queda alguna parte de la ruta mojada después de que pase la máquina? |
Recorrer la ruta inmediatamente detrás de la máquina |
La cuarta comprobación es la que los centros escolares plantean primero. Un resbalón en un pasillo mojado es el incidente más probable en un programa de automatización escolar, y no tiene relación con la evitación de obstáculos.
IEC 63327 es la norma internacional para máquinas motorizadas de tratamiento automático de suelos de uso comercial, e incluye disposiciones para el funcionamiento autónomo. Pedirla convierte una declaración de seguridad genérica en un documento que el responsable de salud y seguridad de un centro puede revisar. Las propias normas se explican en la guía de Gausium sobre seguridad de robots de limpieza comercial.
Gausium ha sido evaluado conforme a ella. En marzo de 2024, TÜV Rheinland puso a prueba el diseño del circuito, la arquitectura y la estructura mecánica del Phantas S1 Pro M conforme a la norma EN IEC 63327 y confirmó que cumple los requisitos de seguridad funcional PL=d, junto con la certificación CE-MD de la UE y cTUVus de Norteamérica. En enero de 2024, TÜV Rheinland emitió a Gausium el primer certificado CE-MD alineado con la norma EN IEC 63327 para un robot de limpieza comercial.
PL=d es el nivel de prestaciones que la norma establece para las máquinas de Clase II, la categoría definida por un mayor peso, volumen y velocidad, donde las consecuencias de un fallo de control son mayores.
Tres elementos deben figurar en el expediente de compra:
La certificación se emite por modelo y configuración. Un centro que utilice varios tipos de máquina, por ejemplo Phantas en interiores y Beetle en exteriores, debería solicitar la documentación correspondiente a cada una.
Marcas de producto como CE o FCC abordan la conformidad del producto y la compatibilidad electromagnética. Son independientes de una evaluación del comportamiento autónomo entre personas.
El rendimiento de detección suele demostrarse en entornos de adultos. Tres condiciones en un centro escolar difieren de esas demostraciones.
Altura. La detección calibrada para un adulto de pie debe mantenerse para un niño de primaria, y para un niño sentado o agachado en el suelo del pasillo.
Movimiento. Los adultos siguen líneas predecibles. El alumnado cambia de dirección rápidamente, se mueve en grupos y se detiene sin previo aviso.
Obstáculos bajos. Mochilas, abrigos, equipación deportiva y material escolar caído aparecen en los suelos escolares en cantidades que otros edificios no generan, y se sitúan a la altura con más probabilidades de pasar por debajo de un sensor mal configurado.
Realice la prueba de detección en el propio suelo del centro, en los espacios que la máquina limpiará realmente.
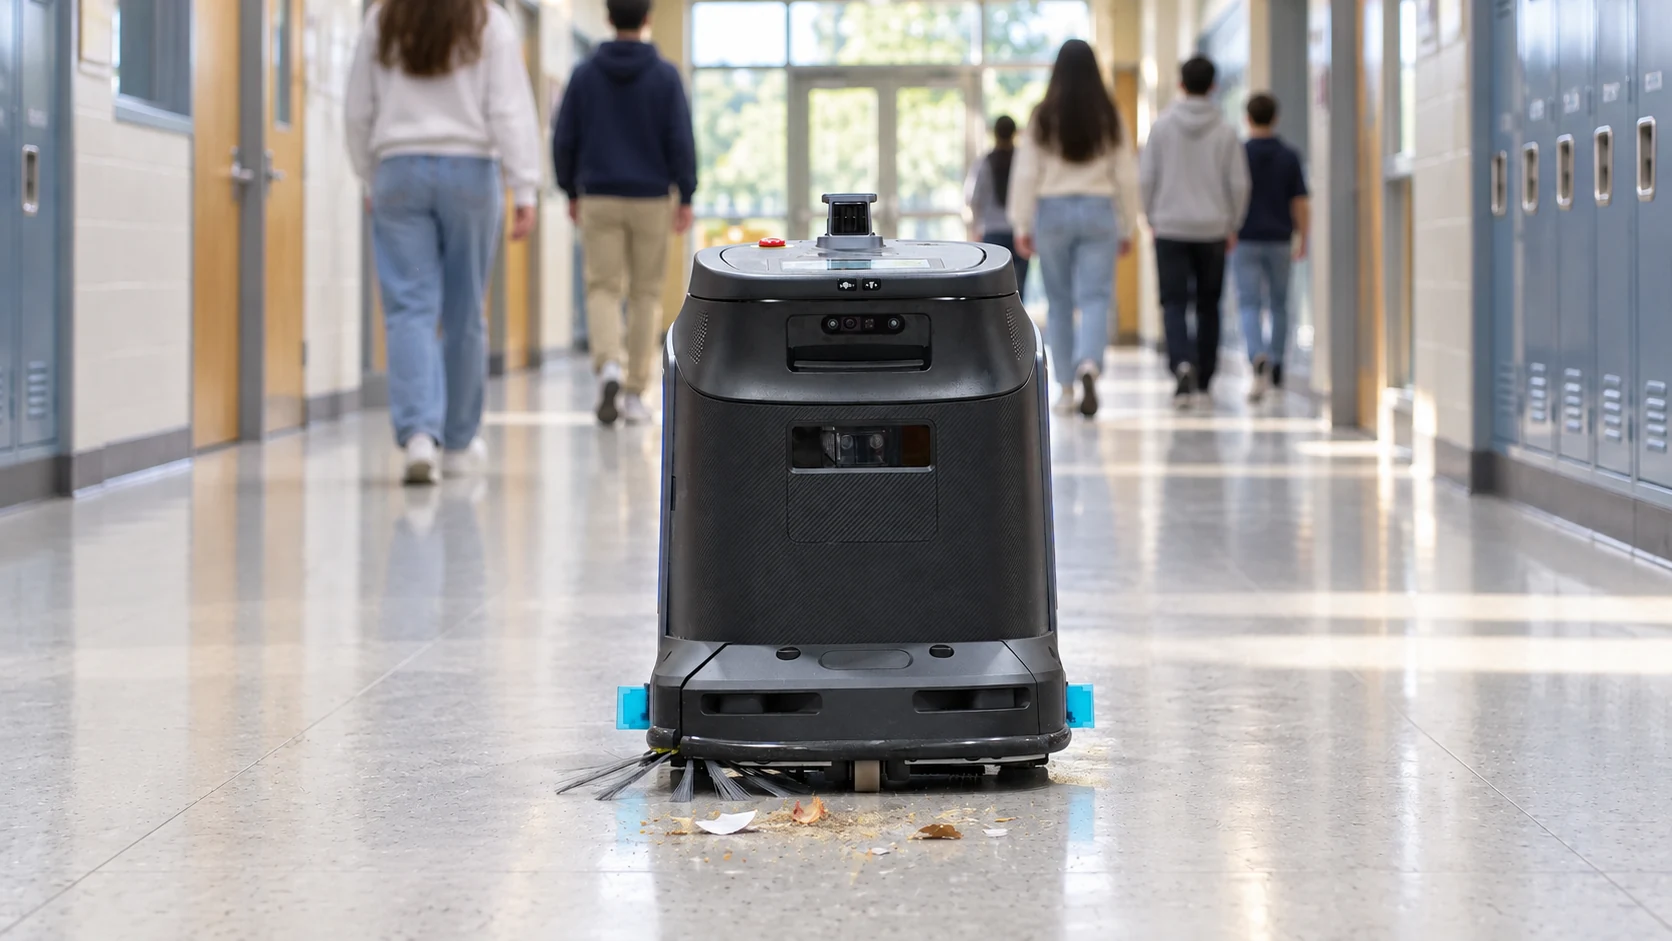
Dos comportamientos determinan si una máquina es viable en un centro escolar, y ninguno aparece en una especificación.
Obstrucción. El alumnado bloqueará la ruta en algún momento, normalmente dentro de la primera semana y normalmente en grupo. La respuesta esperada es detenerse, esperar y replanificar la ruta una vez despejado el camino. Una máquina que requiere un restablecimiento manual cada vez convierte un evento rutinario en una intervención.
Verse rodeada. El alumnado más joven se reunirá alrededor de la máquina para observarla. Debería mantener la posición y reanudar limpiamente una vez que el espacio se despeje, en lugar de retroceder hacia el grupo situado detrás.
Ambas son sencillas de probar. Pida a un compañero que se coloque en la ruta y permanezca allí, y luego pida a tres personas que rodeen la máquina. La respuesta a esas dos situaciones es más informativa que una lista de sensores.
Cambios de disposición. Es la versión más lenta del mismo problema. Se apartan mesas para una reunión de padres, se apilan sillas para un acto, aparece un expositor en el vestíbulo.
Planifique las primeras semanas de la misma manera. Presente la máquina al alumnado en lugar de dejar que aparezca sin previo aviso, y manténgala en rutas de pasillo durante el horario lectivo hasta que el interés se calme.
La colisión es el riesgo que los centros escolares preguntan primero. Resbalar es el riesgo más probable.
Aplicar agua en un pasillo ocupado crea una ventana de secado en un espacio donde el alumnado se mueve con rapidez. Tres medidas abordan esto de forma estructural en lugar de mediante procedimientos.
Tratar solo lo que necesita tratamiento. Phantas admite la limpieza puntual automática (Auto Spot Cleaning), actuando donde se detectan residuos o manchas en lugar de mojar toda la ruta independientemente del estado del suelo. La zona mojada se mantiene pequeña y breve, lo que hace viable el funcionamiento diurno.
Detectar agua residual. La configuración Phantas Extra añade una detección inteligente de agua residual, abordando el caso concreto de que quede agua después de que la máquina haya seguido su camino.
Mantener el trabajo con agua fuera de los picos de movimiento. Los pasillos no deberían estar mojados durante el recreo o el cambio de clase, independientemente de la capacidad de la máquina. La misma regla se aplica a Mira y Marvel, que barren y friegan en una sola pasada: prográmelas donde el suelo tenga tiempo de secarse antes de que regrese el alumnado.
En exteriores, la cuestión no se plantea. Beetle es una barredora en seco, por lo que los caminos y patios nunca quedan mojados. Su filtración HEPA capta el polvo fino en el depósito en lugar de esparcirlo por el patio, y el filtro se limpia automáticamente después de cada tarea.
La señalización sigue siendo necesaria. El trabajo específico significa que un cartel cubre una zona pequeña durante poco tiempo, en lugar de cerrar un pasillo durante un cambio de clase.
La programación horaria es donde las cuatro comprobaciones se cumplen o fallan, porque el patrón de movimiento de un centro escolar difiere del de otros edificios ocupados.
Un centro escolar no tiene una curva de tráfico. Tiene un timbre. Un pasillo está vacío durante cincuenta minutos, acoge a todo un curso durante noventa segundos y vuelve a vaciarse. No hay ningún gradiente que medir, razón por la cual el método de registro de afluencia utilizado en otros edificios no se puede trasladar. El espacio exterior sigue el mismo timbre en un ciclo más largo: los patios están vacíos durante las clases y permanecen llenos durante todo el recreo y el almuerzo.
|
Franja |
Adecuada para funcionamiento diurno |
Áreas interiores |
Áreas exteriores |
|
Antes del primer timbre |
Sí |
Circulación principal, cobertura completa |
Patios, caminos y entradas antes de la llegada |
|
Horario lectivo |
Sí |
Pasillos, vestíbulos de entrada, comedor |
Aparcamientos y patios sin uso de educación física |
|
Recreo y cambio de clase |
No |
La máquina se estaciona |
La máquina se estaciona |
|
Servicio de comedor |
Sí |
Aulas, pasillos alejados de la cola |
Ninguna; los patios están ocupados |
|
Después del último timbre |
Sí |
La mayor parte del centro, por fases |
Patios, caminos y aparcamientos tras la recogida |
|
Periodos de exámenes |
No |
Salones y pasillos circundantes excluidos |
Áreas junto a los salones de examen excluidas |
Para los edificios que sí cuentan con curvas de tráfico medibles, el método de identificación de ventanas se expone en 4 capacidades de las máquinas para la limpieza de suelos en edificios públicos ocupados.
|
Máquina |
Áreas del centro |
|
Aulas, pasillos, oficinas, áreas administrativas |
|
|
Vestíbulos de entrada, comedores más pequeños, salas polivalentes |
|
|
Comedores, salones-comedor, pabellones deportivos con suelo duro, grandes espacios de circulación |
|
|
Aparcamientos subterráneos, los suelos duros más grandes de un campus |
|
|
Patios, caminos, aparcamientos exteriores |
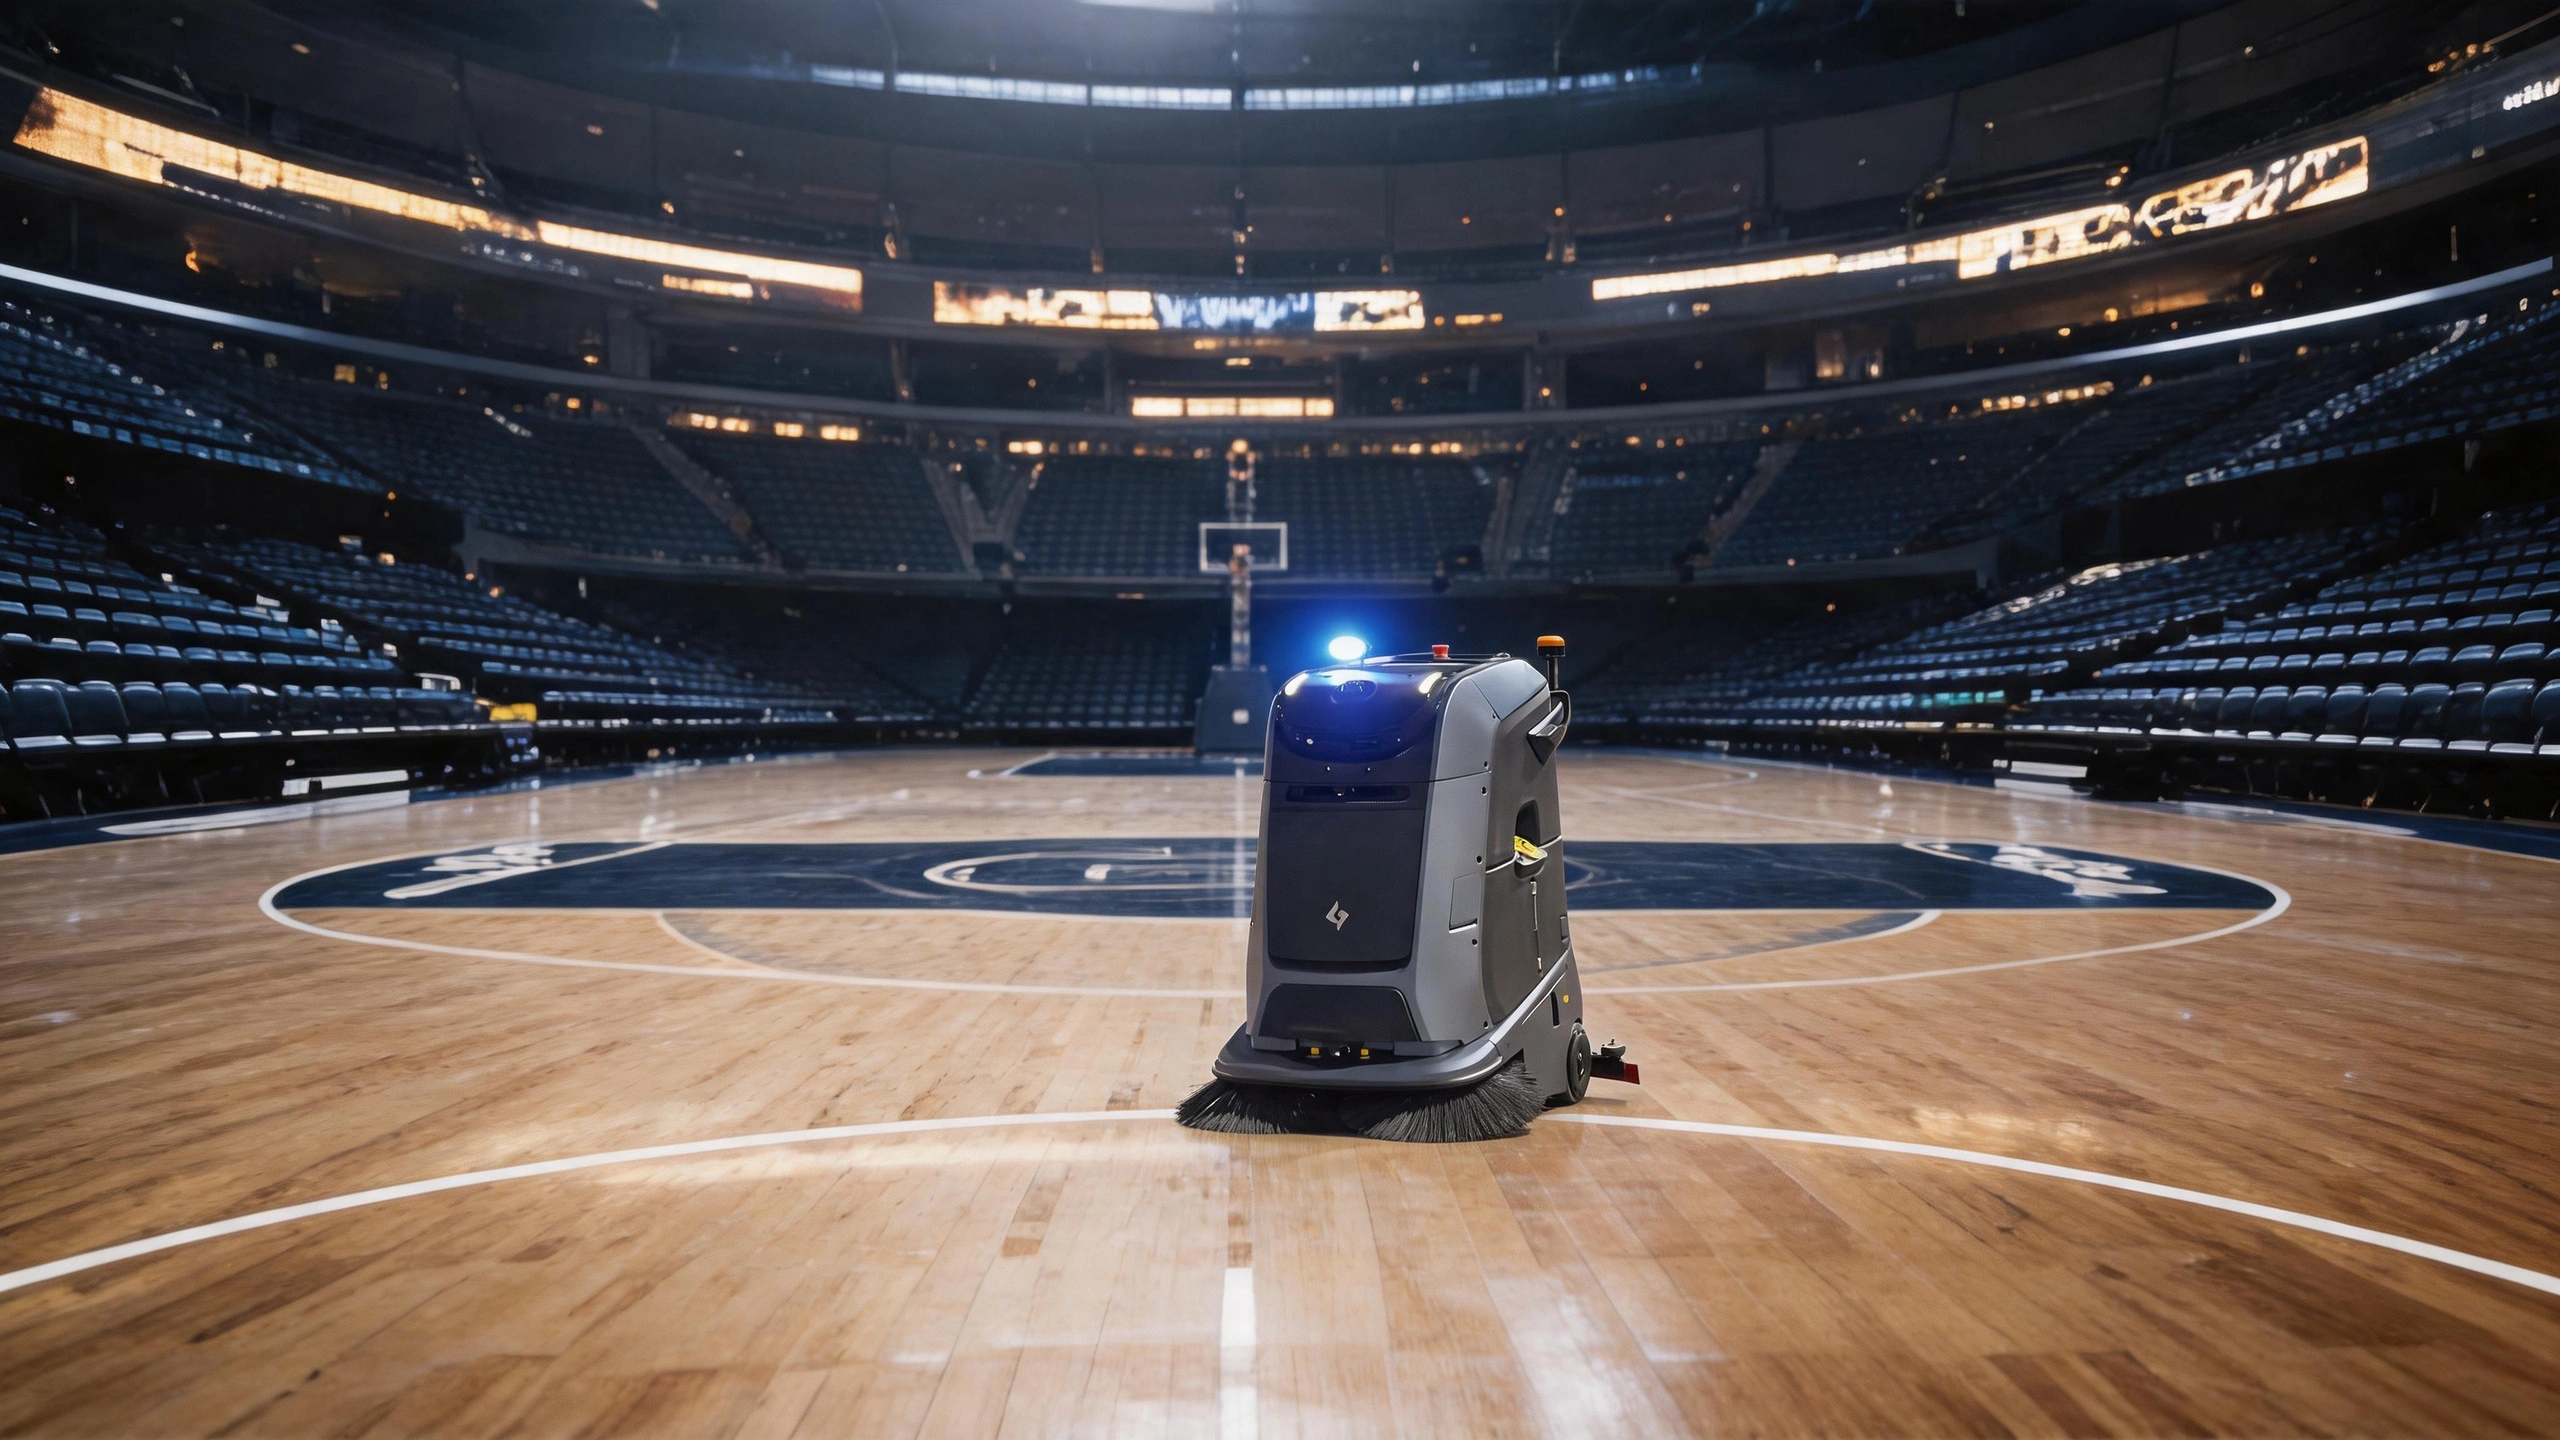
Phantas cubre aulas, pasillos, oficinas y áreas administrativas. La densidad de mobiliario, más que la superficie del suelo, es la restricción determinante, y sus cuatro funciones de limpieza se encargan de la suciedad de las entradas, el desgaste de los pasillos y los suelos de las aulas. Sus superficies aplicables incluyen madera dura, lo cual es relevante para los pabellones deportivos.
Mira cubre salas de tamaño medio cuya disposición cambia con frecuencia. Necesita solo 660 mm para pasar, barre y friega en una sola pasada, y comienza con un despliegue Drop & Go, de modo que no se necesita cartografiado profesional. Un sistema de autolimpieza integrado enjuaga el depósito de agua sucia y el conducto de succión, lo que reduce el manejo que queda a cargo del conserje.
Omnie cubre comedores, salones-comedor, pabellones deportivos con suelo duro y grandes espacios de circulación, donde los restos de comida, la grasa y el movimiento multidireccional se dan a la vez, y una sola máquina necesita varios métodos de limpieza.
Marvel cubre los suelos duros más grandes de un campus, como los aparcamientos subterráneos. Un depósito de agua limpia de 80 l, un depósito de agua sucia de 70 l y una batería de 120 Ah proporcionan de 5 a 10 horas de autonomía continua, y 55 kg de presión de limpieza levantan la suciedad incrustada. Barre y friega en una sola pasada y comparte el sistema de autolimpieza de Mira.
Beetle cubre el recinto exterior. Barre asfalto, hormigón, epoxi y PVC, y su succión gestiona tanto el polvo fino y la arena como el papel, las botellas y las virutas de madera. Su margen de paso de 750 mm y la limpieza de bordes a distancia cero alcanzan a lo largo de vallas y muros de edificios. En el modo de limpieza puntual, las cámaras RGB-D detectan los residuos y la máquina se dirige hacia ellos, el equivalente en seco al enfoque específico descrito en la Comprobación 4.
En la Universidad Marítima de Shanghái, Gausium desplegó una flota de cuatro robots, incluidas dos unidades Phantas, en el edificio de Ciencias de la Navegación y las residencias de estudiantes. Dos detalles de ese despliegue se aplican directamente a un centro escolar. Phantas navega entre plantas tomando el ascensor de forma independiente, lo que elimina la necesidad de que el personal la mueva entre niveles, y la flota está programada para funcionar en horas tranquilas, de modo que los espacios compartidos se mantienen sin interrumpir el movimiento de las personas.
La página de soluciones para Cultura y Educación de Gausium detalla la cobertura en todo el campus.
Escaleras, peldaños y pasillos con desnivel. Quedan fuera del alcance de cualquier máquina de limpieza de suelos, y son habituales en edificios escolares más antiguos.
Aulas de ciencias y tecnología. Los derrames químicos son gestionados por personal formado y quedan fuera de la ruta automatizada.
Salas ocupadas de forma continua. Algunas aulas de primaria están en uso desde la llegada hasta la salida. Estas permanecen en la ronda fuera del horario lectivo.
Campos de césped y superficies blandas de juego. Quedan fuera de las superficies duras para las que Beetle está especificada y siguen a cargo del personal de mantenimiento de jardines.
Centros sin ningún adulto disponible. Una máquina necesita que alguien pueda responder ante un evento inesperado. Un centro con un único conserje a cargo de varios edificios debería identificar a esa persona antes del despliegue.
Sí, en las zonas que el horario deja vacías y manteniendo el trabajo con agua localizado. Los pasillos durante el horario lectivo y las aulas durante el almuerzo son las dos franjas fiables, con la máquina estacionada durante el recreo y el cambio de clase.
La IEC 63327, la norma para máquinas automáticas de tratamiento de suelos, incluido el funcionamiento autónomo. TÜV Rheinland evaluó el Phantas S1 Pro M conforme a la norma EN IEC 63327 y confirmó que cumple los requisitos de seguridad funcional PL=d. Solicite el certificado que cubra su configuración cotizada.
Mediante detección por capas. Omnie combina SLAM multimodal, LiDAR 3D de 360 grados y una cámara panorámica para una percepción sin puntos ciegos, y Marvel combina LiDAR 3D con visión de 360 grados en grandes superficies de suelo. Verifique la detección en el propio suelo del centro en lugar de únicamente en una demostración entre adultos.
Debería mantener la posición y reanudar su ruta una vez que el espacio se despeje, en lugar de retroceder hacia el grupo. Pida ver esto durante la demostración en el centro, ya que no está recogido en ninguna especificación.
No donde el trabajo con agua se mantenga localizado. La limpieza puntual automática trata solo la suciedad detectada, manteniendo las zonas mojadas pequeñas y breves, y la configuración Phantas Extra añade detección de agua residual. Los pasillos no deberían estar mojados durante el recreo. En exteriores, Beetle barre en seco y no utiliza agua en absoluto.
Sí, cuando existe integración con el ascensor. En la Universidad Marítima de Shanghái, Phantas navega entre plantas tomando ascensores de forma independiente.
Sí, sobre superficies duras. Beetle es una barredora autónoma para uso en interiores y exteriores, que trabaja sobre asfalto y hormigón con navegación LiDAR 3D que se mantiene fiable en condiciones de poca luz. Utilícela antes de la llegada, durante las clases cuando el patio está vacío, o después de la recogida.
UP NEXT
Por qué los suelos de alto tráfico vencen a la mayoría de las fregadoras autónomas, y cuáles sí lo resistenseptiembre 07, 2026
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.