



UP NEXT
Por que os pavimentos de tráfego intenso derrotam a maioria das esfregadoras autónomas, e quais conseguem lidar com issoSeptember 07, 2026

September 14, 2026
Escolher um robô de limpeza para uma escola significa estabelecer um nível de segurança mais elevado do que noutros edifícios. A máquina trabalha em corredores, salas de aula, cantinas e recreios enquanto os alunos circulam por eles, a maioria sem um adulto ao lado. As condições aceitáveis num escritório ou armazém frequentemente não são suficientes aqui.
Quatro verificações determinam se uma máquina pode funcionar no local durante o dia:
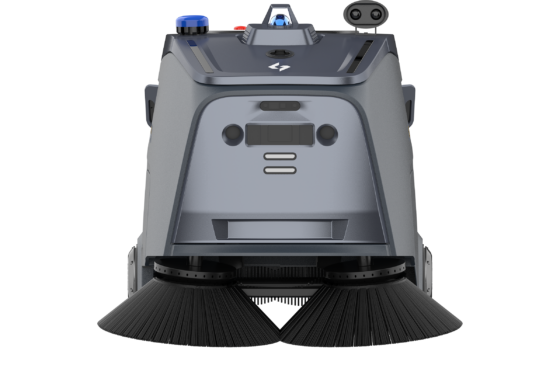
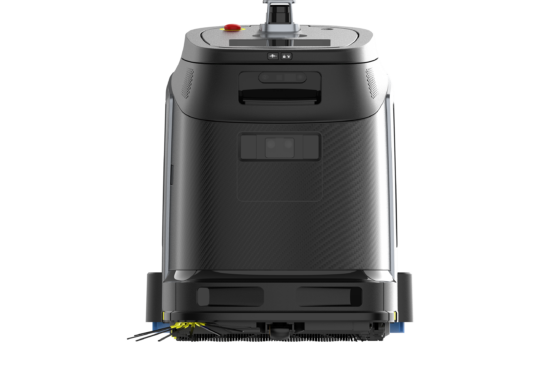
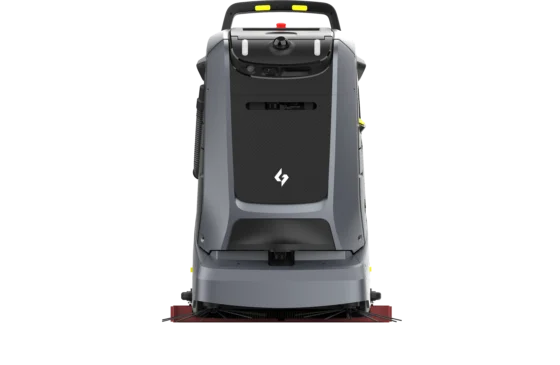
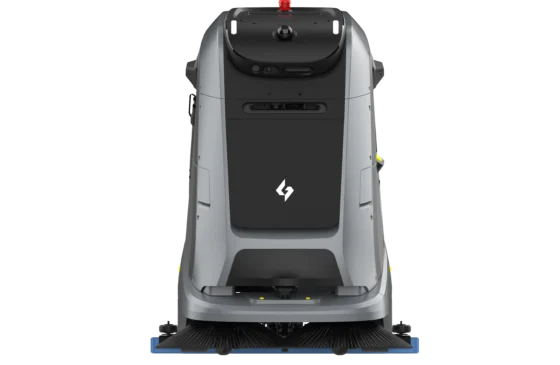
A Gausium cobre todo o recinto escolar com cinco máquinas, adequadas ao tamanho de cada espaço e consoante seja interior ou exterior.
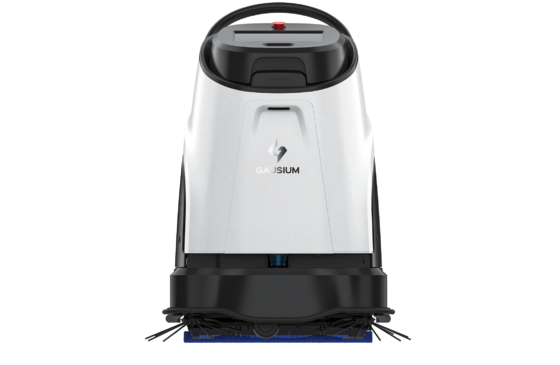
Phantas trata de salas de aula, corredores e escritórios, e foi avaliado pela TÜV Rheinland segundo a norma EN IEC 63327, cumprindo os requisitos de segurança funcional PL=d.
Mira trata de espaços de dimensão média, como átrios de entrada, refeitórios mais pequenos e salas polivalentes, varrendo e lavando numa única passagem através de vãos com apenas 660 mm.
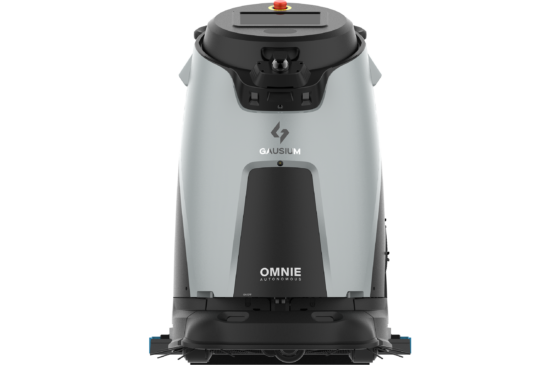
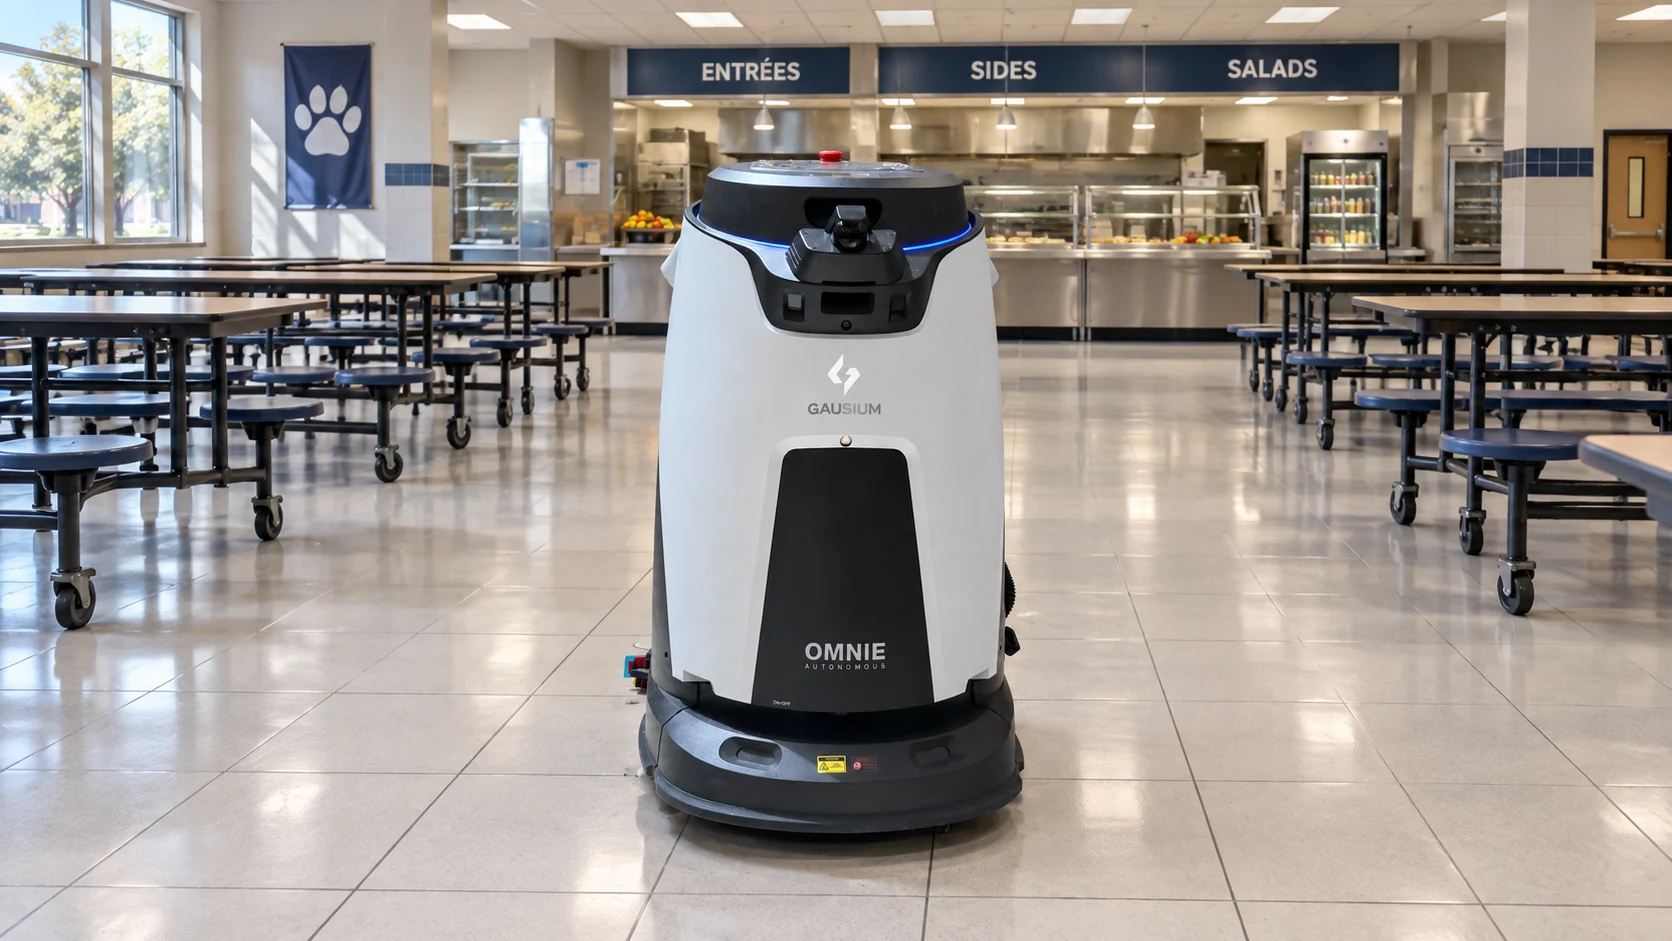
Omnie trata de cantinas, salões e grandes espaços de circulação, com LiDAR 3D de 360 graus e uma câmara panorâmica que oferecem uma perceção sem pontos cegos.
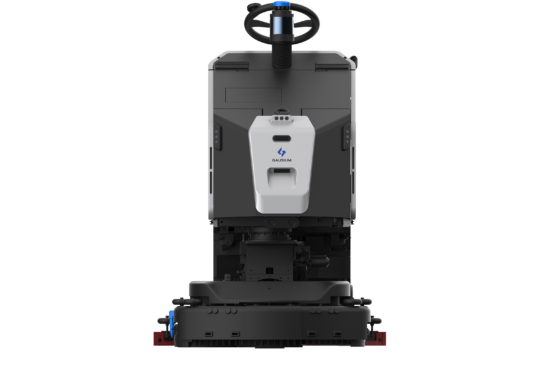
Marvel trata dos pavimentos duros mais extensos de um campus, como parques de estacionamento subterrâneos, com uma autonomia de 5 a 10 horas por carga.
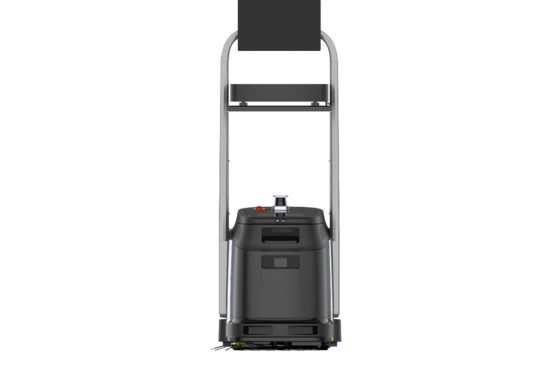
Beetle trata do recinto exterior, incluindo recreios, caminhos e parques de estacionamento, como varredora a seco que trabalha sobre asfalto e betão sem deixar água atrás de si.
As secções seguintes abordam cada uma das quatro verificações.
As quatro verificações são independentes entre si. Uma máquina pode satisfazer três e continuar inadequada na quarta.
|
Verificação |
A pergunta a que responde |
Como é verificada |
|
Certificação |
Um organismo independente avaliou a máquina para trabalho autónomo entre pessoas? |
Uma norma identificada e um certificado que cubra a configuração cotada |
|
Deteção |
A deteção mantém-se eficaz com crianças, mochilas e obstáculos baixos? |
Demonstração no local, utilizando o próprio pavimento e as condições da escola |
|
Comportamento |
O que faz a máquina quando um grupo se reúne ou bloqueia o percurso? |
Teste de obstrução durante a demonstração |
|
Estado do pavimento |
Alguma parte do percurso fica molhada depois de a máquina passar? |
Percorrer o trajeto imediatamente atrás da máquina |
A quarta verificação é a que as escolas levantam primeiro. Um escorregão num corredor molhado é o incidente mais provável num programa de automação escolar, e não tem relação com o desvio de obstáculos.
A IEC 63327 é a norma internacional para máquinas motorizadas de tratamento automático de pavimentos de uso comercial, e inclui disposições para o funcionamento autónomo. Pedi-la transforma uma declaração de segurança genérica num documento que o responsável de saúde e segurança de uma escola pode analisar. As próprias normas são explicadas no guia da Gausium sobre segurança de robôs de limpeza comercial.
A Gausium foi avaliada segundo essa norma. Em março de 2024, a TÜV Rheinland testou o design do circuito, a arquitetura e a estrutura mecânica do Phantas S1 Pro M segundo a norma EN IEC 63327 e confirmou que cumpre os requisitos de segurança funcional PL=d, além da certificação CE-MD da UE e cTUVus norte-americana. Em janeiro de 2024, a TÜV Rheinland emitiu à Gausium o primeiro certificado CE-MD alinhado com a norma EN IEC 63327 para um robô de limpeza comercial.
PL=d é o nível de desempenho que a norma estabelece para máquinas de Classe II, a categoria definida por maior peso, volume e velocidade, onde as consequências de uma falha de controlo são maiores.
Três elementos devem constar no processo de aquisição:
A certificação é emitida por modelo e configuração. Uma escola que utilize vários tipos de máquina, por exemplo Phantas no interior e Beetle no exterior, deve solicitar os documentos relevantes para cada uma.
Marcações de produto como CE ou FCC dizem respeito à conformidade do produto e à compatibilidade eletromagnética. São distintas de uma avaliação do comportamento autónomo entre pessoas.
O desempenho de deteção é geralmente demonstrado em ambientes com adultos. Três condições numa escola diferem dessas demonstrações.
Altura. A deteção calibrada para um adulto de pé tem de se manter válida para uma criança em idade do ensino básico, e para uma criança sentada ou agachada no chão do corredor.
Movimento. Os adultos seguem trajetórias previsíveis. Os alunos mudam de direção rapidamente, deslocam-se em grupos e param sem aviso.
Obstáculos baixos. Mochilas, casacos, equipamento desportivo e material escolar caído surgem nos pavimentos escolares em quantidades que outros edifícios não geram, e situam-se à altura com maior probabilidade de escapar a um sensor mal configurado.
Realize o teste de deteção no próprio pavimento da escola, nos espaços que a máquina irá efetivamente limpar.
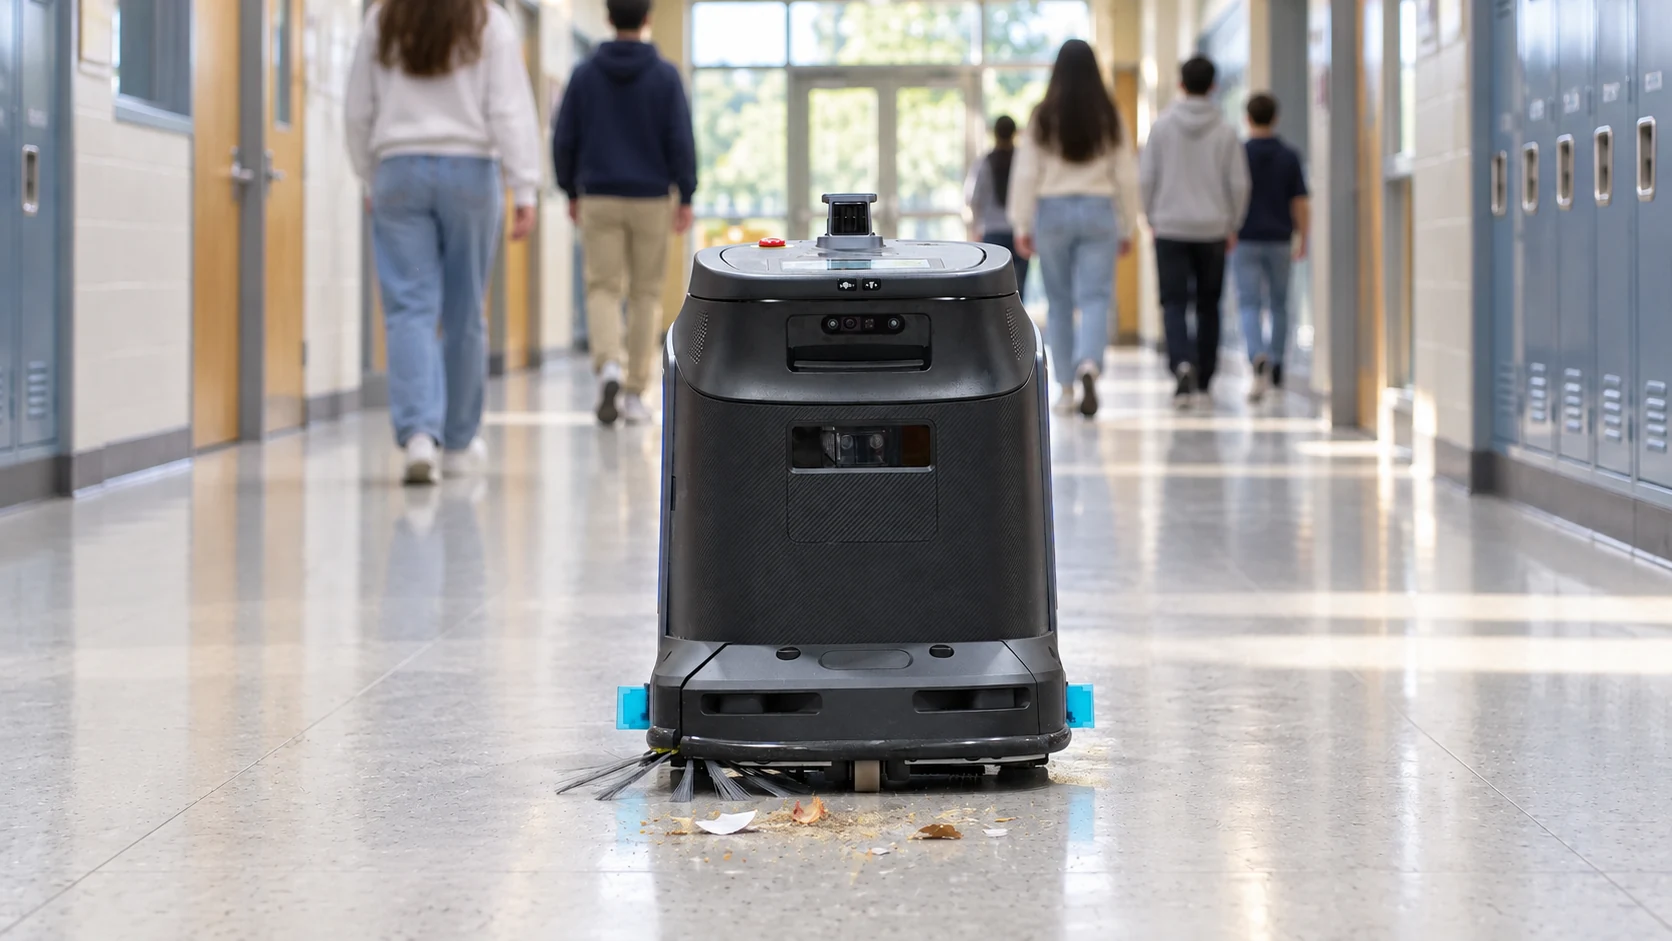
Dois comportamentos determinam se uma máquina é viável numa escola, e nenhum deles aparece numa especificação.
Obstrução. Os alunos vão bloquear o percurso em algum momento, geralmente na primeira semana e geralmente em grupo. A resposta esperada é parar, esperar e replanear o percurso assim que o caminho fique livre. Uma máquina que exige uma reinicialização manual de cada vez transforma um acontecimento rotineiro numa intervenção.
Ficar rodeada. Os alunos mais novos vão reunir-se à volta da máquina para a observar. Deveria manter a posição e retomar de forma limpa assim que o espaço fique livre, em vez de recuar em direção ao grupo atrás dela.
Ambos são fáceis de testar. Peça a um colega para se colocar no percurso e permanecer lá, e depois peça a três pessoas que se aproximem em torno da máquina. A resposta a essas duas situações é mais informativa do que uma lista de sensores.
Alterações de layout. Esta é a versão mais lenta do mesmo problema. Mesas são afastadas para uma reunião de pais, cadeiras são empilhadas para uma assembleia, um expositor surge no átrio.
Planeie as primeiras semanas da mesma forma. Apresente a máquina aos alunos em vez de a deixar surgir sem aviso prévio, e mantenha-a em percursos de corredor durante o horário letivo até o interesse estabilizar.
A colisão é o risco que as escolas perguntam primeiro. Escorregar é o risco com maior probabilidade de ocorrer.
Aplicar água num corredor ocupado cria uma janela de secagem num espaço onde os alunos se deslocam rapidamente. Três medidas resolvem isto de forma estrutural em vez de através de procedimentos.
Tratar apenas o que precisa de tratamento. O Phantas suporta a limpeza pontual automática, atuando onde é detetado resíduo ou mancha em vez de molhar todo o percurso independentemente do estado do pavimento. A área molhada mantém-se pequena e breve, o que torna o funcionamento diurno viável.
Detetar água residual. A configuração Phantas Extra acrescenta deteção inteligente de água residual, resolvendo o caso específico de água que permanece depois de a máquina seguir em frente.
Manter o trabalho com água fora dos picos de movimento. Os corredores não deveriam estar molhados durante o intervalo ou a mudança de aula, independentemente da capacidade da máquina. A mesma regra aplica-se ao Mira e ao Marvel, que varrem e lavam numa única passagem: programe-os para onde o pavimento tenha tempo de secar antes de os alunos regressarem.
No exterior, a questão nem se coloca. O Beetle é uma varredora a seco, pelo que caminhos e recreios nunca ficam molhados. A sua filtragem HEPA capta o pó fino no depósito em vez de o espalhar pelo recreio, e o filtro é limpo automaticamente após cada tarefa.
A sinalética continua a aplicar-se. O trabalho direcionado significa que um sinal cobre uma pequena área por pouco tempo, em vez de um corredor fechado durante uma mudança de aula.
A programação horária é o ponto onde as quatro verificações se cumprem ou falham, porque o padrão de movimento de uma escola difere de outros edifícios ocupados.
Uma escola não tem uma curva de tráfego. Tem uma campainha. Um corredor está vazio durante cinquenta minutos, acolhe um ano letivo inteiro durante noventa segundos e depois esvazia-se novamente. Não há gradiente a medir, razão pela qual o método de registo de afluência usado noutros edifícios não se transpõe. O espaço exterior segue a mesma campainha num ciclo mais longo: os recreios estão vazios durante as aulas e permanecem cheios durante todo o intervalo e o almoço.
|
Janela |
Adequada para funcionamento diurno |
Áreas interiores |
Áreas exteriores |
|
Antes do primeiro toque |
Sim |
Circulação principal, cobertura completa |
Recreios, caminhos e entradas antes da chegada |
|
Horário letivo |
Sim |
Corredores, átrios de entrada, refeitório |
Parques de estacionamento e recreios sem utilização para educação física |
|
Intervalo e mudança de aula |
Não |
A máquina fica parada |
A máquina fica parada |
|
Serviço de almoço |
Sim |
Salas de aula, corredores afastados da fila |
Nenhuma; os recreios estão ocupados |
|
Depois do último toque |
Sim |
A maior parte do local, por fases |
Recreios, caminhos e parques de estacionamento depois da saída |
|
Períodos de exames |
Não |
Salões e corredores circundantes excluídos |
Áreas junto aos salões de exame excluídas |
Para edifícios que têm curvas de tráfego mensuráveis, o método de identificação de janelas está definido em 4 Capacidades de Máquinas para a Limpeza de Pavimentos em Edifícios Públicos Ocupados.
|
Máquina |
Áreas escolares |
|
Salas de aula, corredores, escritórios, áreas administrativas |
|
|
Átrios de entrada, refeitórios mais pequenos, salas polivalentes |
|
|
Cantinas, refeitórios, ginásios com pavimento duro, grandes espaços de circulação |
|
|
Parques de estacionamento subterrâneos, os pavimentos duros mais extensos de um campus |
|
|
Recreios, caminhos, parques de estacionamento exteriores |
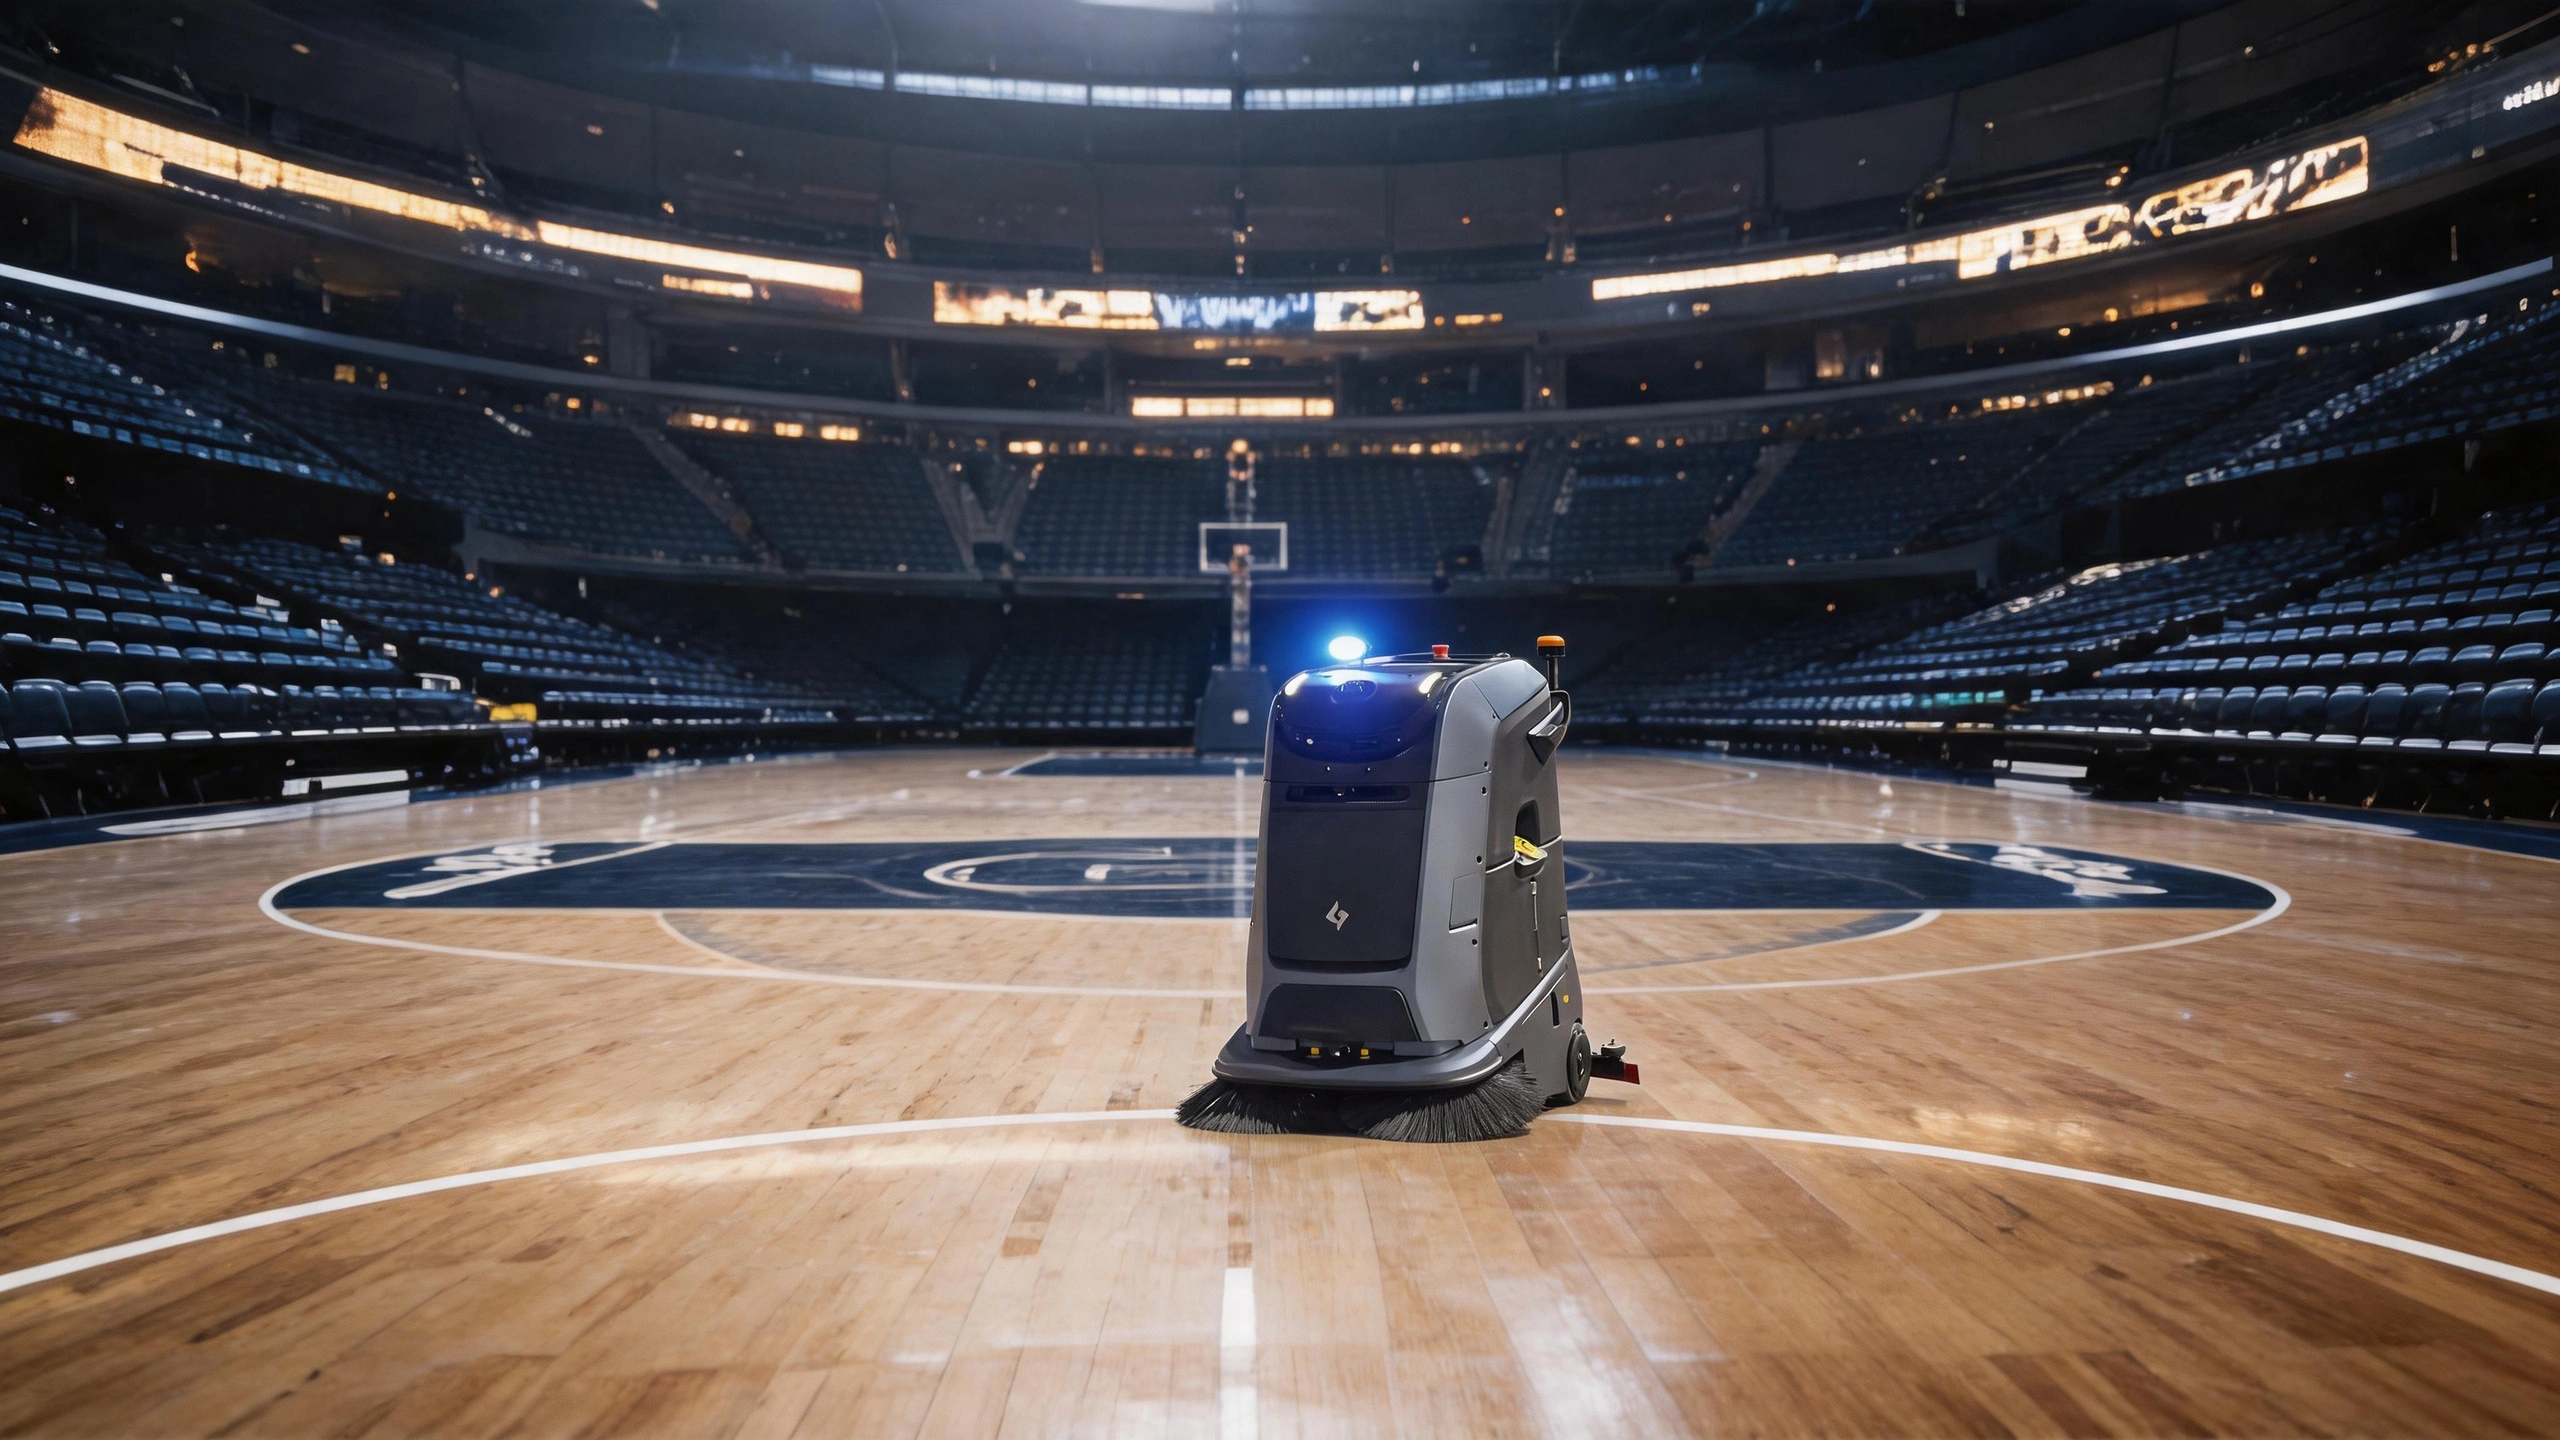
Phantas cobre salas de aula, corredores, escritórios e áreas administrativas. A densidade de mobiliário, mais do que a área do pavimento, é a restrição determinante, e as suas quatro funções de limpeza tratam da sujidade das entradas, do desgaste dos corredores e dos pavimentos das salas de aula. As suas superfícies aplicáveis incluem madeira maciça, o que é relevante para pavilhões desportivos.
Mira cobre salas de dimensão média cujo layout muda frequentemente. Precisa apenas de 660 mm para passar, varre e lava numa única passagem, e começa com uma implementação Drop & Go, pelo que não é necessário mapeamento profissional. Um sistema de autolimpeza integrado enxagua o depósito de água suja e o percurso de sucção, o que reduz a manutenção a cargo do funcionário responsável.
Omnie cobre cantinas, refeitórios, ginásios com pavimento duro e grandes espaços de circulação, onde resíduos alimentares, gordura e movimento multidirecional ocorrem em conjunto e uma única máquina precisa de vários métodos de limpeza.
Marvel cobre os pavimentos duros mais extensos de um campus, como parques de estacionamento subterrâneos. Um depósito de água limpa de 80 l, um depósito de água suja de 70 l e uma bateria de 120 Ah dão de 5 a 10 horas de autonomia contínua, e 55 kg de pressão de limpeza levantam sujidade incrustada. Varre e lava numa única passagem e partilha o sistema de autolimpeza do Mira.
Beetle cobre o recinto exterior. Varre asfalto, betão, epóxi e PVC, e a sua sucção trata tanto de pó fino e areia como de papel, garrafas e aparas de madeira. A sua folga de passagem de 750 mm e a limpeza de bordas a distância zero alcançam ao longo de vedações e paredes de edifícios. No Modo de Limpeza Pontual, câmaras RGB-D detetam resíduos e a máquina dirige-se até eles, o equivalente a seco da abordagem direcionada descrita na Verificação 4.
Na Universidade Marítima de Xangai, a Gausium implementou uma frota de quatro robôs, incluindo duas unidades Phantas, no Edifício de Ciências da Navegação e nas residências de estudantes. Dois pormenores dessa implementação aplicam-se diretamente a uma escola. O Phantas navega entre pisos, apanhando o elevador de forma independente, o que elimina a necessidade de o pessoal o deslocar entre níveis, e a frota está programada para funcionar em horas tranquilas, de modo que os espaços partilhados são mantidos sem interromper a circulação.
A página de soluções para Cultura e Educação da Gausium detalha a cobertura em todo o campus.
Escadas, degraus e corredores com desnível. Fora do âmbito de qualquer máquina de limpeza de pavimentos, e comuns em edifícios escolares mais antigos.
Salas de ciências e tecnologia. Os derrames químicos são geridos por pessoal formado e ficam fora do percurso automatizado.
Salas ocupadas continuamente. Algumas salas de aula do ensino básico estão em uso desde a chegada até à saída. Estas permanecem na ronda pós-horário.
Campos relvados e pavimentos macios de recreio. Estes ficam fora das superfícies duras para as quais o Beetle está especificado e continuam a cargo do pessoal dos espaços exteriores.
Locais sem nenhum adulto de prevenção. Uma máquina precisa de alguém capaz de responder a um acontecimento inesperado. Uma escola com apenas um funcionário responsável por vários edifícios deveria identificar essa pessoa antes da implementação.
Sim, em zonas que o horário deixa livres e mantendo o trabalho com água localizado. Os corredores durante o horário letivo e as salas de aula durante o almoço são as duas janelas fiáveis, com a máquina parada durante o intervalo e a mudança de aula.
A IEC 63327, a norma para máquinas automáticas de tratamento de pavimentos, incluindo o funcionamento autónomo. A TÜV Rheinland avaliou o Phantas S1 Pro M segundo a norma EN IEC 63327 e confirmou que cumpre os requisitos de segurança funcional PL=d. Solicite o certificado que cobre a sua configuração cotada.
Através de deteção em camadas. O Omnie combina SLAM multimodal, LiDAR 3D de 360 graus e uma câmara panorâmica para uma perceção sem pontos cegos, e o Marvel associa LiDAR 3D a visão de 360 graus em grandes áreas de pavimento. Verifique a deteção no próprio pavimento da escola em vez de apenas numa demonstração entre adultos.
Deveria manter a posição e retomar o percurso assim que o espaço fique livre, em vez de recuar em direção ao grupo. Peça para ver isto durante a demonstração no local, uma vez que não está coberto por nenhuma especificação.
Não onde o trabalho com água se mantém direcionado. A limpeza pontual automática trata apenas a sujidade detetada, mantendo as áreas molhadas pequenas e breves, e a configuração Phantas Extra acrescenta deteção de água residual. Os corredores não deveriam estar molhados durante o intervalo. No exterior, o Beetle varre a seco e não utiliza água alguma.
Sim, onde exista integração com o elevador. Na Universidade Marítima de Xangai, o Phantas navega entre pisos apanhando os elevadores de forma independente.
Sim, em superfícies duras. O Beetle é uma varredora autónoma para uso interior e exterior, que trabalha sobre asfalto e betão com navegação LiDAR 3D que se mantém fiável com pouca luz. Utilize-o antes da chegada, durante as aulas quando o recreio está vazio, ou depois da saída.
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.