



UP NEXT
How Commercial Cleaning Robots Stay Safe Around PeopleSeptember 30, 2026

October 08, 2026
Os robôs de limpeza profissionais operam atualmente no comércio a retalho, em interfaces de transportes, armazéns, unidades de saúde e estabelecimentos de ensino.
As primeiras implementações dependiam do fabricante. Os engenheiros realizavam no local o mapeamento, a configuração dos percursos e a colocação em serviço; uma alteração da disposição do espaço obrigava a repetir o processo.
Esse trabalho passou agora para a própria máquina. Com Gausium Smart Deployment, os funcionários no local criam o mapa e o robô trata automaticamente das anotações, da criação de tarefas e da configuração dos parâmetros. Um supermercado de 3 000 m² passa de zero à operação em cerca de 20 minutos.
Que robôs de limpeza profissionais são, então, mais fáceis de colocar em serviço e o que deve ser verificado durante o processo?
A implementação abrange tudo o que acontece entre a entrega e o momento em que os funcionários no local conseguem utilizar a máquina sem ajuda. Normalmente, resume-se a cinco tarefas.
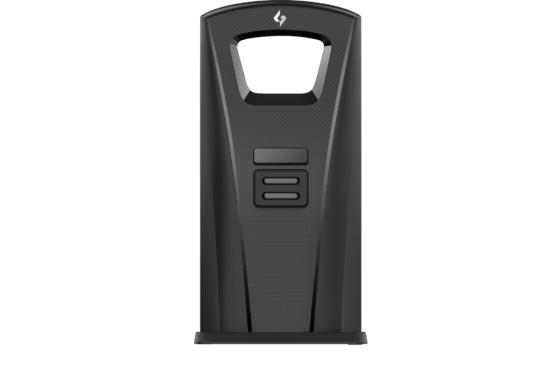
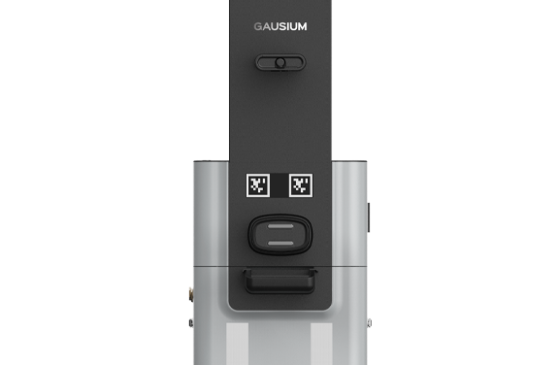
Posicionamento da estação de acoplamento. A estação precisa de alimentação elétrica permanente e de espaço livre para instalação e aproximação. Deve ficar afastada das vias de circulação, das saídas de emergência e dos equipamentos de combate a incêndios. Uma estação de serviço com gestão da água também precisa de abastecimento de água e de ligação à drenagem.
Criação do mapa. A máquina analisa o local e gera o mapa que serve de base a todos os percursos.
Configuração dos percursos. Consiste em dividir a área em zonas, marcar áreas interditas e definir a sequência do trabalho.
Ensaios e ajustes. O percurso é executado em condições normais e são corrigidos os pontos de estrangulamento e os horários.
Formação dos funcionários no local. A equipa de limpeza aprende a iniciar tarefas, esvaziar o depósito de resíduos, substituir consumíveis e responder a alertas.
As primeiras quatro tarefas são realizadas uma vez. A formação repete-se quando os funcionários mudam, e o mapeamento sempre que a disposição do espaço se altera. Smart Deployment reduz sobretudo o tempo de mapeamento, configuração de percursos e ajustes.
Gausium Smart Deployment reduz a configuração da máquina a três ações do operador.
1. Criar o mapa. Ligue a máquina, inicie o mapeamento e ative a assistência ao empurrar. O robô mapeia com LiDAR 3D enquanto se desloca. Nas áreas com estantes, basta percorrer os corredores principais, e as zonas de estantes são preenchidas automaticamente.
Durante o mapeamento, o robô realiza automaticamente as seguintes ações:
2. Adicionar a estação de serviço com um toque (opcional). O robô procura a estação de serviço e adiciona-a automaticamente, sem tentativas repetidas de acoplamento.
3. Iniciar a tarefa com um toque. As zonas de limpeza, a tarefa para todo o local e os parâmetros de limpeza e de limpeza das margens são gerados a partir do mapa. O robô limpa ao longo das margens, evita novos obstáculos e peões e recolhe resíduos, como cintas de embalagem.
Na demonstração da Gausium, Mira foi colocado em serviço num supermercado de 3 000 m² em cerca de 20 minutos, num processo que anteriormente demorava um a dois dias. O tempo real varia consoante as condições do local.
Veja a demonstração completa de Smart Deployment no Mira:
Este fator atrasa mais implementações do que qualquer outro, e Smart Deployment não o altera. Não está relacionado com a máquina.
Uma estação de carregamento precisa de alimentação elétrica permanente e de uma posição que não seja alterada posteriormente. Uma estação de serviço também precisa de água e drenagem. Na prática, a canalização existente determina onde fica a estação de serviço, e a posição desta determina quais as zonas a que a máquina pode aceder.
A que prestar atenção: assinale na planta as possíveis posições da estação durante a visita técnica e obtenha a aprovação de quem é responsável pela segurança contra incêndios e pela circulação. As posições escolhidas no dia da entrega são, geralmente, as que já tinham sido excluídas.
Quem cria o mapa e a quantidade de edição necessária depois determinam o tempo e o trabalho envolvidos na primeira implementação.
Quando um engenheiro tem de desenhar paredes virtuais, assinalar alcatifas e vidro e criar tarefas manualmente, o calendário depende da sua disponibilidade. Com Smart Deployment, os funcionários no local empurram o robô pelos corredores principais e o resto é automático, pelo que o trabalho pode começar no dia em que a máquina chega. Em vários locais, esta diferença multiplica-se pelo número de edifícios.
A que prestar atenção: crie o mapa com o local no seu estado normal de funcionamento. Smart Deployment reconhece mercadoria empilhada, carrinhos e peões como elementos temporários, pelo que não é necessário desimpedir previamente o chão.
Reorganizações de lojas, alterações de linhas de produção, reconfigurações de salas de aula e montagens para eventos acontecem várias vezes por ano.
Existem três formas de lidar com estas alterações: um operador volta a percorrer o trajeto, o mapa existente é editado ou a máquina atualiza o mapa por si própria. Com Smart Deployment, o robô deteta alterações em tempo real e atualiza automaticamente o mapa, sem necessidade de uma visita de um engenheiro. A diferença é pequena em cada ocasião, mas significativa ao longo de um ano.
A que prestar atenção: teste esta função durante os ensaios com uma alteração real da disposição, em vez de descobrir como funciona depois do início da operação regular.
A máquina chega e é desembalada, a posição da estação é confirmada e ligada à alimentação, e Smart Deployment conduz o robô do mapeamento até à primeira tarefa.
O tempo necessário nesse dia depende de a posição da estação ter sido definida previamente. Os locais que a assinalaram durante a visita técnica podem executar uma primeira tarefa no próprio dia. Os restantes normalmente param nesta fase para resolver questões de alimentação elétrica ou drenagem.
O robô executa as suas tarefas durante os turnos normais.
Nesta semana costumam surgir dois aspetos. O ponto mais apertado do percurso pode ser mais estreito do que a planta sugeria. O período disponível para limpeza também pode ser mais curto do que o horário indica, quando se contabilizam a passagem de turno e a movimentação dos funcionários. Ambos são corrigidos durante a semana.
A equipa de limpeza utiliza a máquina e o fornecedor passa a assumir uma função de apoio.
O que importa agora é saber se alguém que não esteve presente na colocação em serviço consegue utilizá-la. A rotatividade nas funções de limpeza é elevada, pelo que o teste consiste em perceber se a pessoa seguinte consegue aprender através da documentação. Uma configuração em três passos, fácil de aprender e de usar, simplifica muito esta transição.
A forma como é tratada a primeira reorganização da loja ou alteração da linha determina os custos de funcionamento a partir desse momento. Atualizações automáticas do mapa, edições na aplicação pelos funcionários no local ou a espera por uma visita produzem totais claramente diferentes ao longo de um ano.
Três indicadores são mais fiáveis do que a simples observação de que a máquina está a funcionar.
Taxa de conclusão da área prevista. É a proporção da área planeada efetivamente concluída em cada tarefa. Um valor persistentemente baixo costuma indicar obstáculos, problemas no mapa ou no horário, e não limitações da máquina.
Intervenções por tarefa. Indica a frequência com que alguém tem de intervir. A implementação está estabilizada quando este número se mantém baixo.
Semanas consecutivas sem apoio. São semanas completas em que o local opera autonomamente. Uma semana inteira de tarefas programadas sem envolvimento do fornecedor é um bom ponto para a passagem da operação.
Definir essa passagem como um marco explícito impede que a implementação se prolongue indefinidamente numa fase acompanhada.
|
Etapa |
Abordagem da Gausium |
|
Mapeamento |
Smart Deployment: assistência ao empurrar, apenas os corredores principais nas áreas com estantes, anotação automática de paredes virtuais, alcatifas, vidro e escadas rolantes |
|
Configuração de tarefas e parâmetros |
Geração automática de zonas de limpeza, tarefas para todo o local e parâmetros de limpeza e de limpeza das margens |
|
Alterações da disposição do espaço |
O mapa atualiza-se automaticamente quando o ambiente muda; Mira também suporta a implementação Drop & Go sem novo mapeamento |
|
Percursos entre pisos |
Os robôs Gausium podem ser configurados para utilizar elevadores autonomamente, pelo que os edifícios com vários pisos não precisam de uma máquina por piso |
|
Carregamento e água |
As estações de acoplamento tratam do carregamento, reabastecimento e drenagem; Mira e Marvel acrescentam autolimpeza integrada |
|
Gestão de avarias |
Centro de manutenção remota disponibiliza diagnóstico na nuvem 24/7, com cerca de 70% das avarias resolvidas remotamente |
|
Atualizações de software |
Enviadas por ligação sem fios sem custos adicionais, não são faturadas como visitas de assistência |
|
Gestão de vários locais |
Conclusão das tarefas e estado dos consumíveis visíveis em todos os locais numa única plataforma |
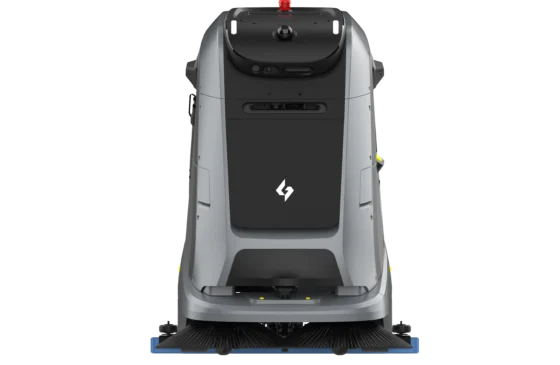
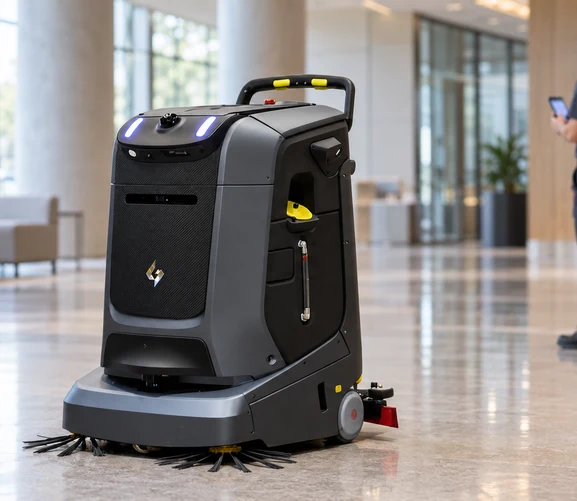
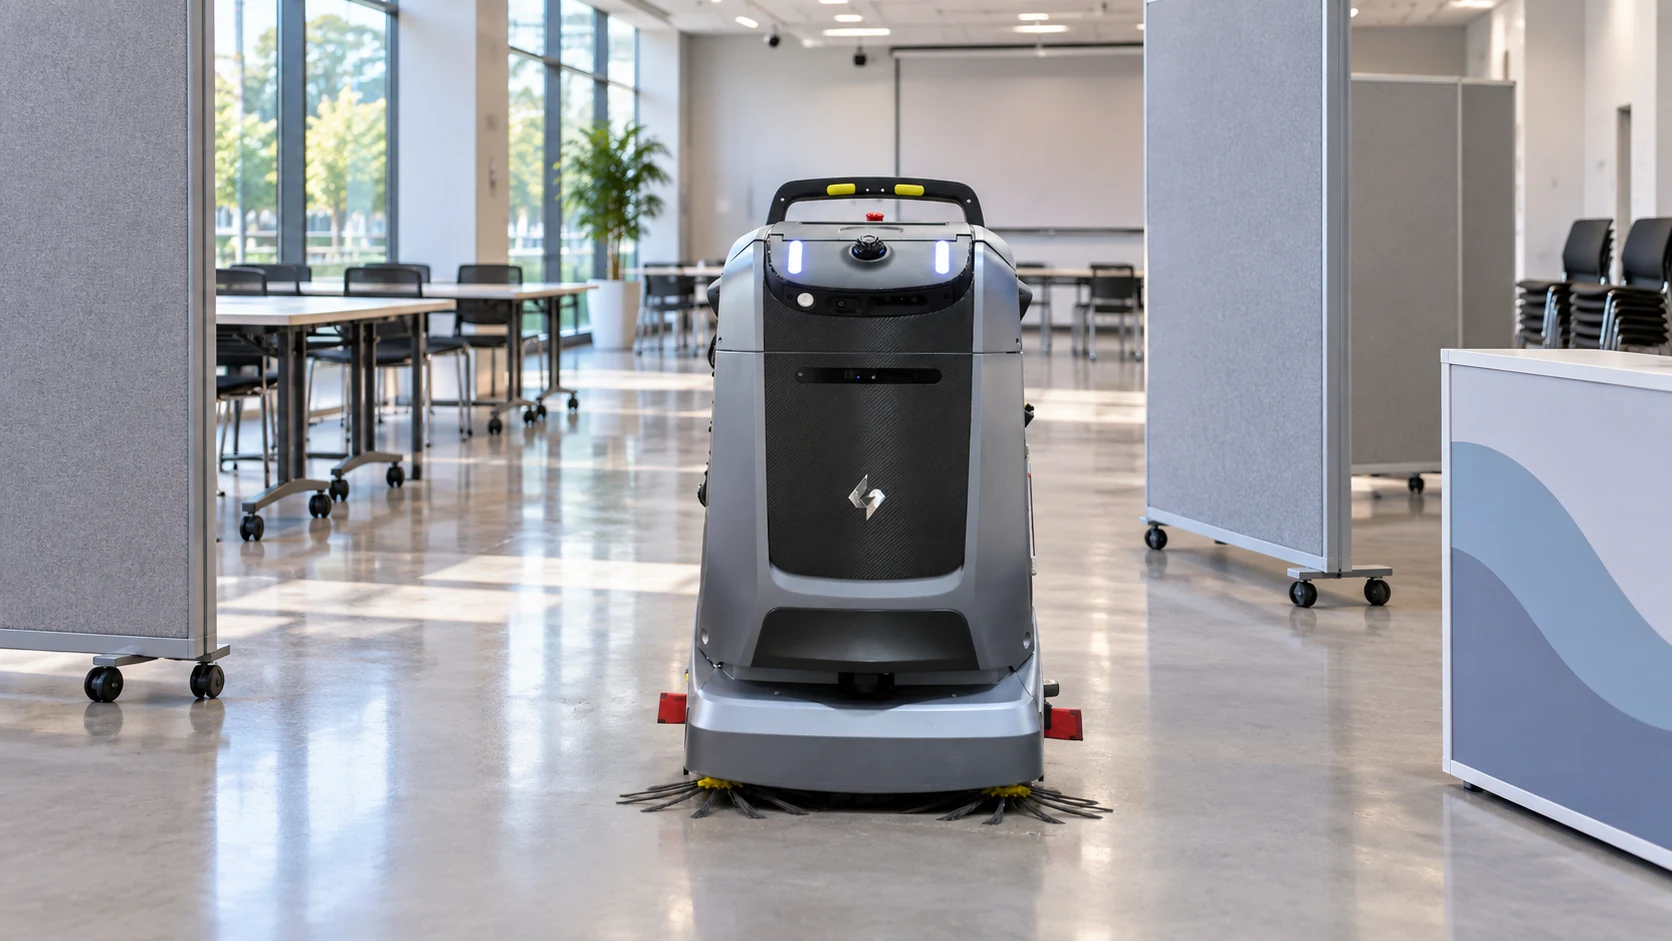
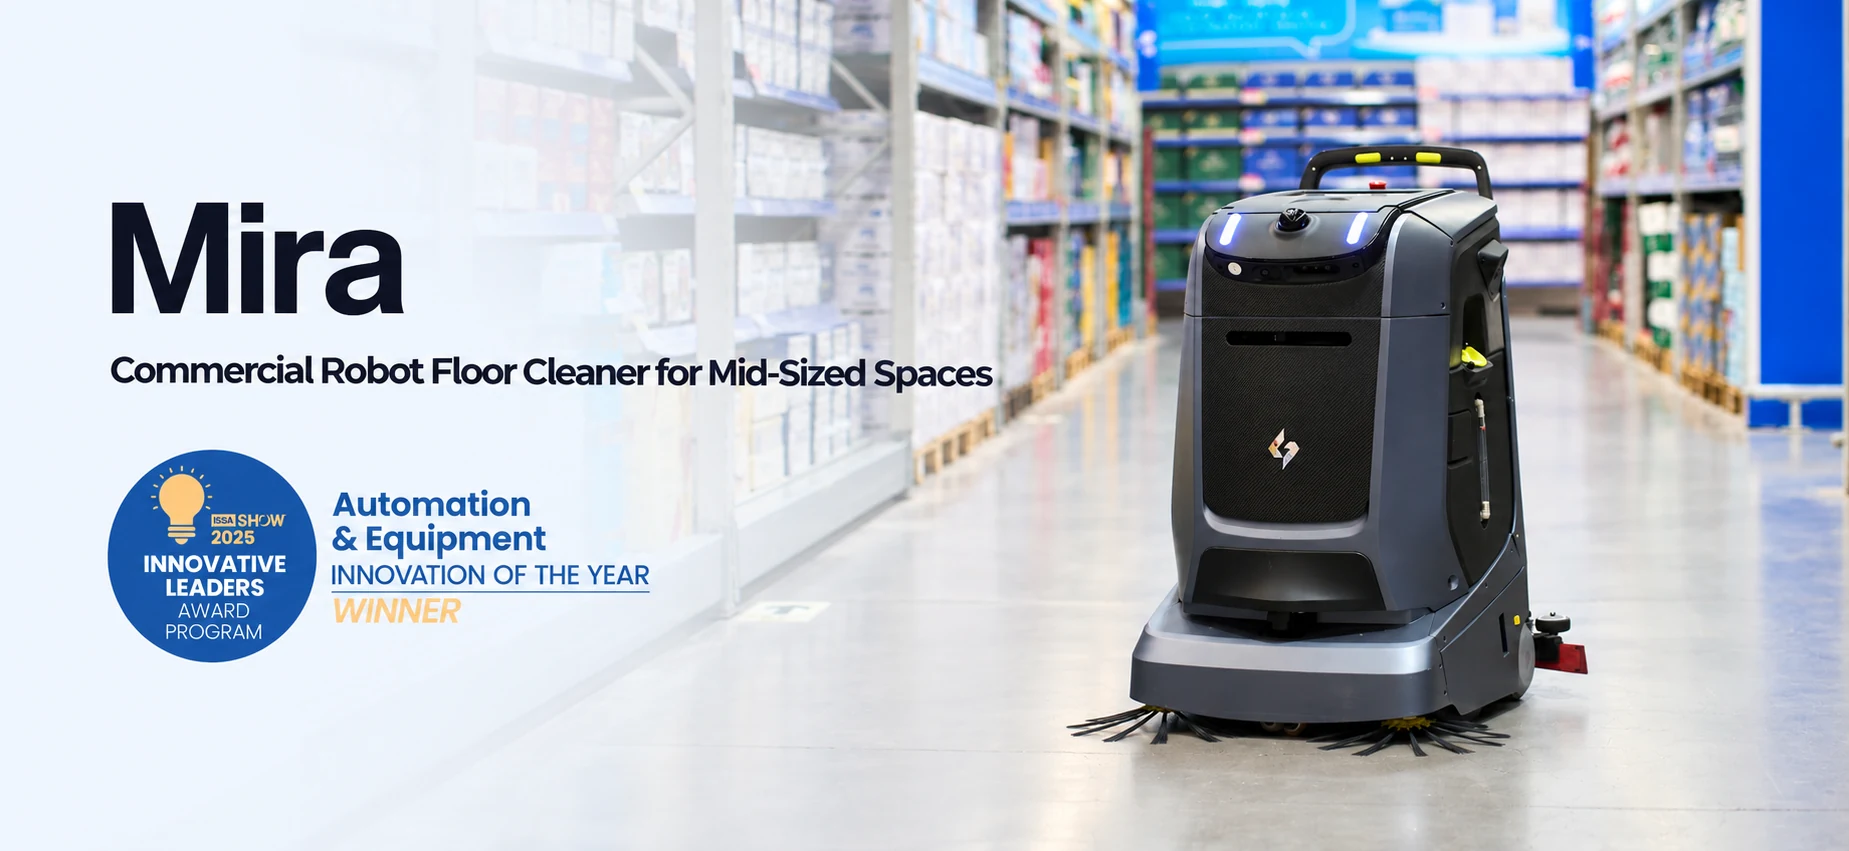
Mira foi concebido para espaços de média dimensão no comércio a retalho, na hotelaria e restauração, em escritórios, nos transportes e no ensino. É o modelo apresentado na demonstração Smart Deployment da Gausium, a limpar um supermercado com corredores de estantes, mercadoria empilhada e clientes.
Mira suporta a implementação Drop & Go e adapta-se a alterações da disposição e a montagens temporárias para eventos sem novo mapeamento. Para áreas de lojas reorganizadas várias vezes por ano, edifícios de ensino reconfigurados a cada semestre e espaços de exposição, isto elimina o trabalho repetido no local.
O seu sistema de autolimpeza integrado enxagua o depósito de recuperação e o circuito de aspiração entre tarefas, reduzindo o trabalho no final do turno. Mira ganhou o prémio de inovação do ano em automação e equipamentos no programa de prémios para líderes inovadores da ISSA Show 2025.
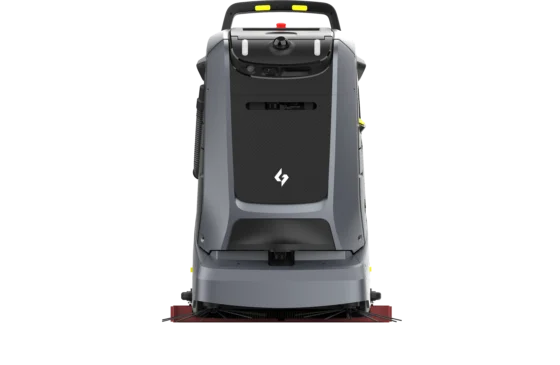
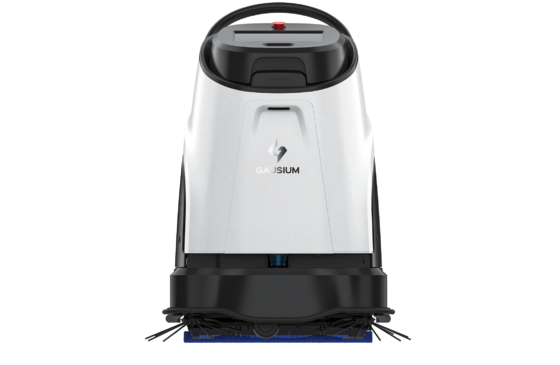
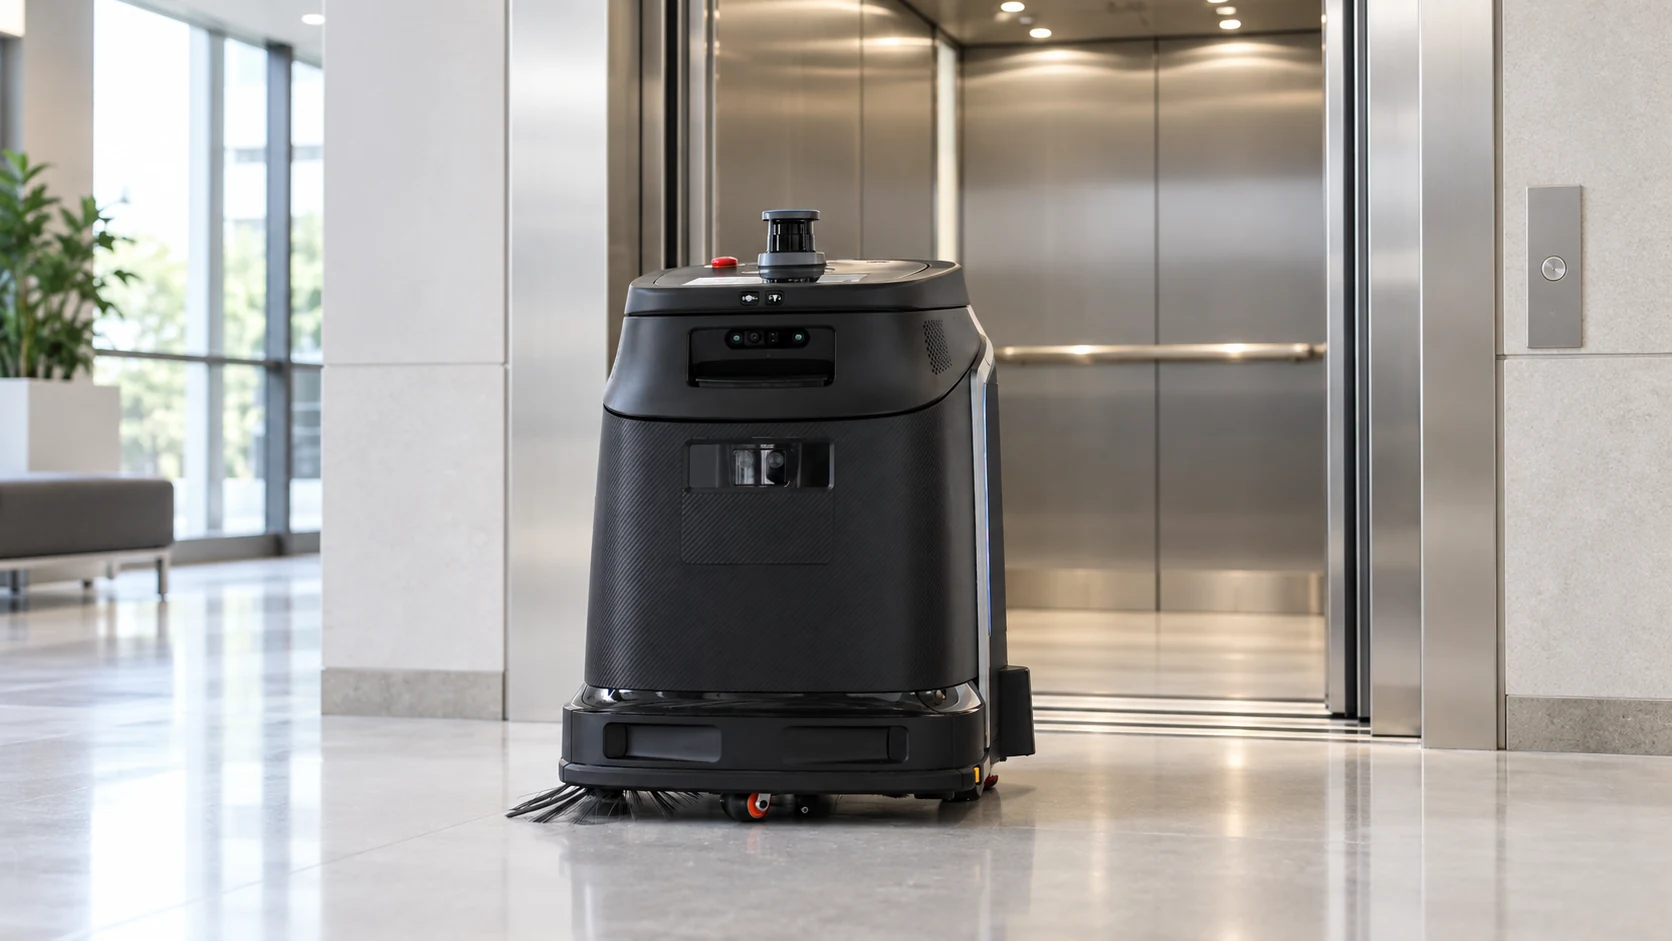
Phantas foi concebido para espaços pequenos a médios na hotelaria e restauração, no comércio a retalho, nos locais de trabalho e na saúde. A pega integrada alterna entre os modos autónomo e manual consoante a sua posição. Um sistema de assistência motorizada facilita a deslocação da máquina entre áreas.
Phantas também utiliza elevadores autonomamente para limpar vários pisos. Escritórios, hotéis e hospitais não precisam de uma máquina em cada piso nem de funcionários para a deslocar entre eles. As estações de acoplamento prolongam o tempo de funcionamento e reduzem a intervenção do operador.
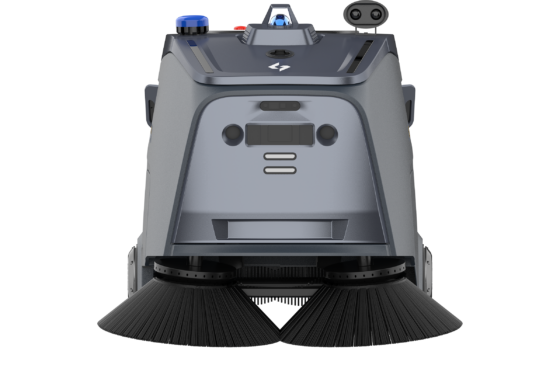
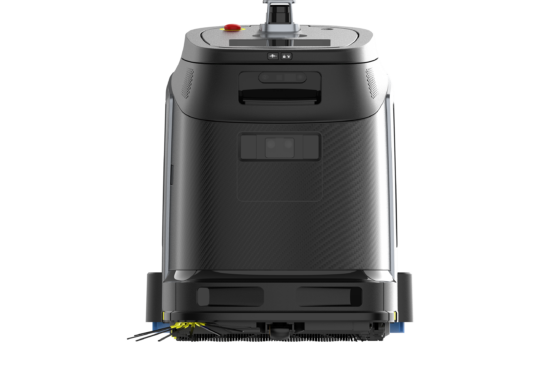
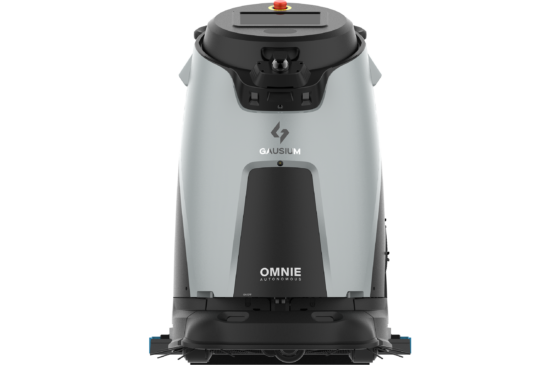
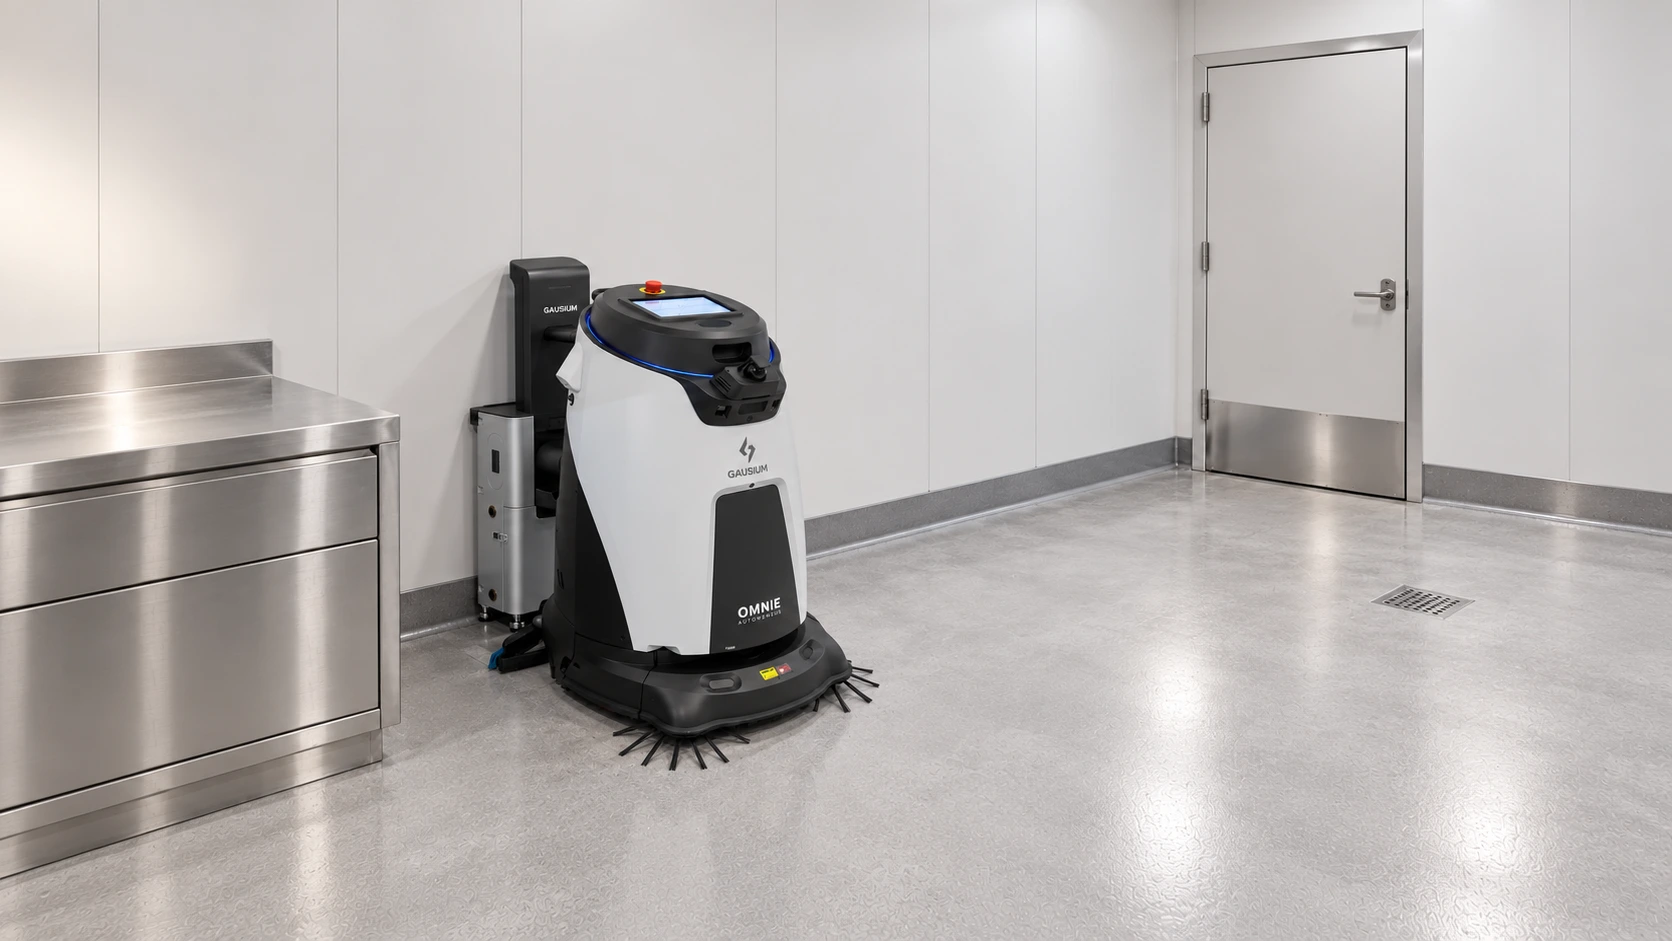
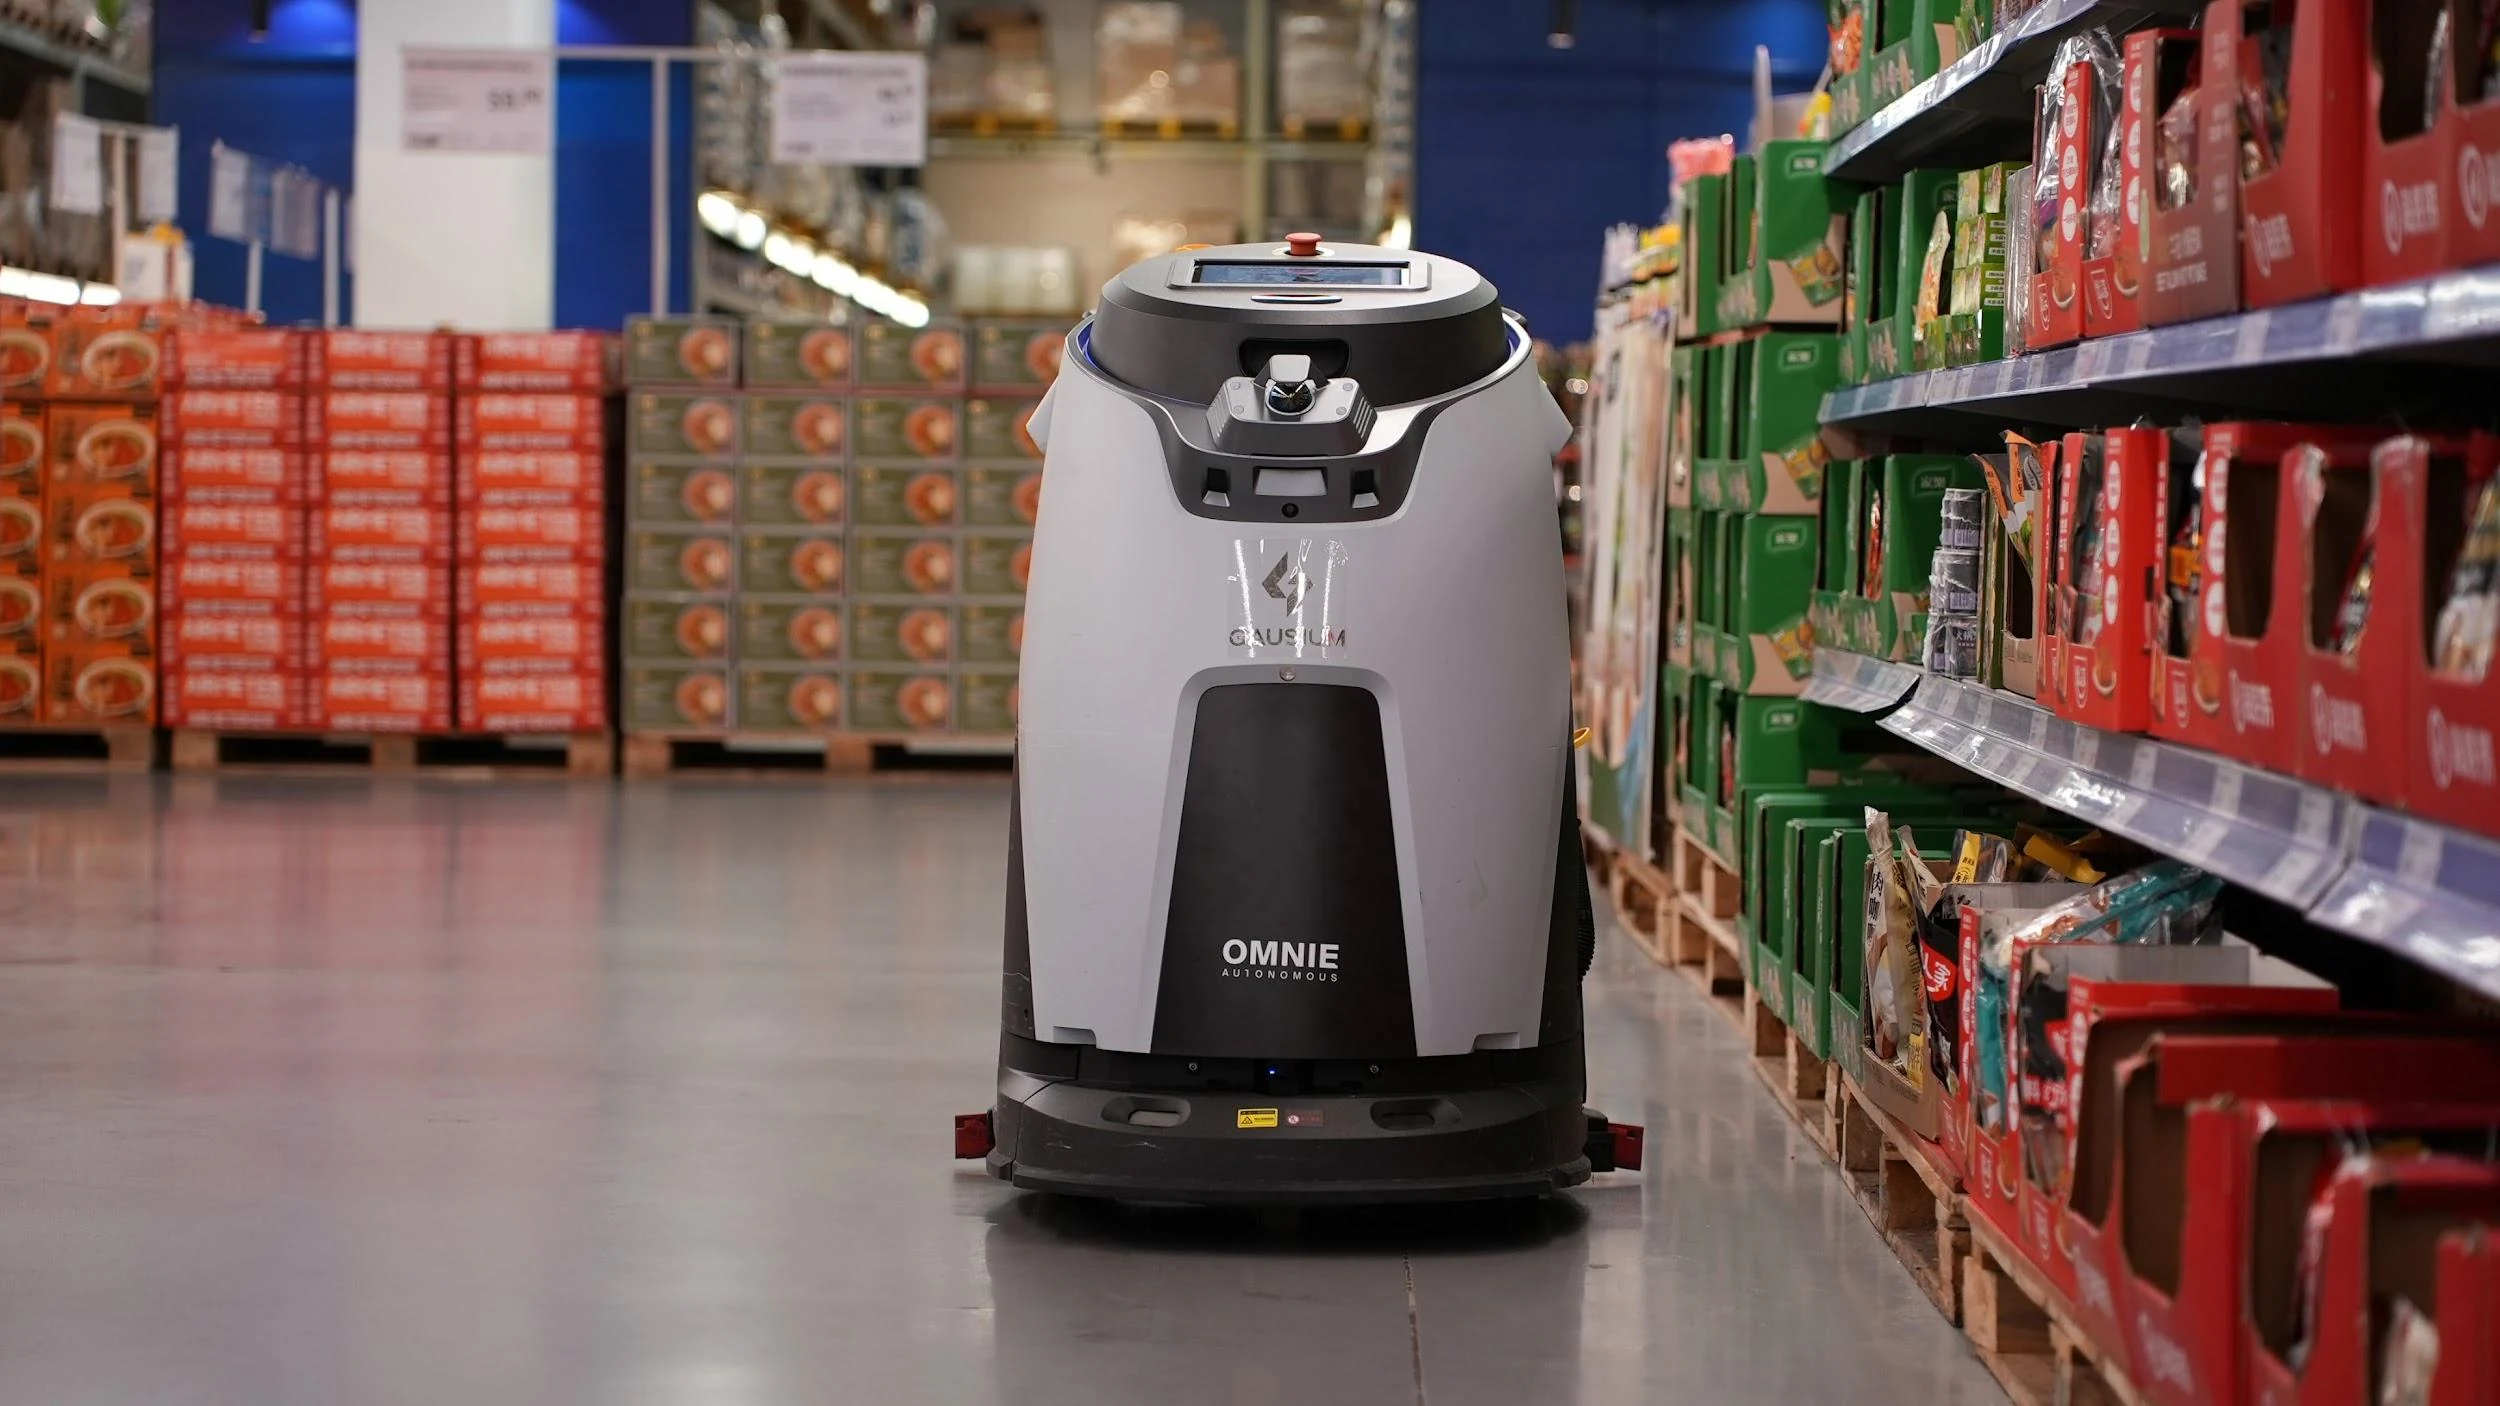
Omnie é um robô de limpeza de pavimentos com IA para ambientes altamente dinâmicos, incluindo interfaces de transportes, logística, indústria, comércio a retalho, parques de estacionamento e serviços de limpeza contratados. Nestes locais, pessoas, carrinhos e veículos estão sempre em movimento, e o chão raramente fica vazio. A principal questão da implementação é, por isso, escolher o período de limpeza, e não saber se o percurso é transitável.
A cadeia grega de supermercados AB Vassilopoulos utiliza Omnie juntamente com Phantas nas suas lojas.
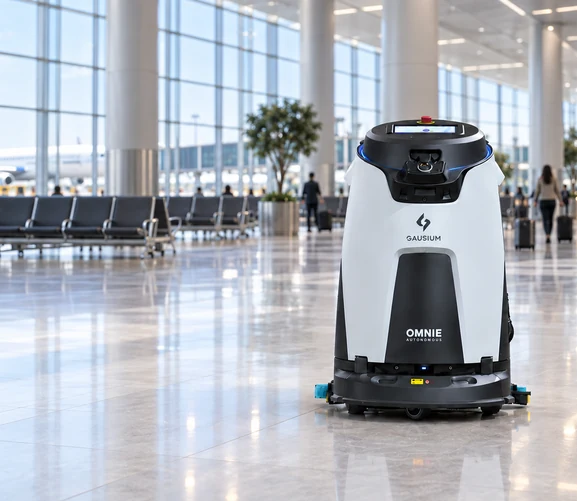
Beetle cobre grandes locais exteriores e locais que combinam interior e exterior, onde as principais variáveis da implementação são a posição da estação e o comprimento do percurso. Atravessa portas de correr autonomamente através da integração AutoPass, pelo que um percurso entre zonas não exige que alguém espere à porta.
Uma implementação isolada é um projeto. Várias tornam-se um processo, e a diferença revela-se no que fica documentado.
Com a configuração da máquina reduzida a cerca de 20 minutos, a preparação dos edifícios passa a ser o principal fator que determina o ritmo de uma implementação em vários locais.
Depois de o primeiro local funcionar uma semana sem apoio, registe três elementos enquanto a experiência ainda está presente:
Estes três documentos permitem ao segundo local evitar o trabalho de descoberta, em vez de o repetir. Quando as máquinas partilham uma plataforma, uma unidade adicional também herda a estrutura do local e os relatórios existentes.
Para planear uma implementação num edifício específico, contacte a Gausium para uma visita técnica.
Com Smart Deployment, um supermercado de 3 000 m² passa do mapeamento à primeira tarefa em cerca de 20 minutos. O tempo varia consoante as condições do local, e a preparação da estação deve estar resolvida antes da entrega.
Não. Os funcionários no local criam o mapa com a assistência ao empurrar. As anotações, a criação de tarefas e a configuração dos parâmetros são geradas automaticamente.
Não. Basta percorrer os corredores principais, e as zonas de estantes são preenchidas automaticamente.
Alimentação elétrica permanente na posição da estação, espaço livre para instalação e aproximação e uma localização afastada das vias de circulação e dos equipamentos de combate a incêndios. Uma estação de serviço com gestão da água também precisa de abastecimento de água e drenagem.
O robô deteta alterações em tempo real e atualiza automaticamente o mapa. Teste esta função com uma alteração real durante os ensaios.
Os robôs Gausium podem ser configurados para utilizar elevadores autonomamente. Confirme os requisitos de integração com os elevadores durante a visita técnica.
Quando o local tiver executado uma semana inteira de tarefas programadas sem envolvimento do fornecedor. Definir esse momento como um marco impede que o projeto se prolongue numa fase de apoio sem fim definido.
Não. Quando as máquinas partilham um sistema e uma plataforma, uma unidade adicional do mesmo modelo herda a estrutura do local e a rotina de gestão existentes.
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.