



UP NEXT
Reinigungsroboter im Gewerbe: Modelle, Automatisierungsgrad und ObjektvoraussetzungenSeptember 30, 2026

September 30, 2026
Bürogebäude, Filialen, Praxen und Bildungseinrichtungen haben kein geringes Reinigungsvolumen. Empfang, Flure, Arbeitsbereiche und Wartezonen fallen täglich an, verteilt über mehrere Räume – in Summe bindet das erhebliche Arbeitszeit.
Bei der Übergabe an einen Roboter gilt in solchen Objekten jedoch eine andere Auswahllogik als in großen Lagerhallen. Über den Nutzen entscheidet nicht die Flächenleistung pro Stunde, sondern die Frage, wie viele Bereiche die Maschine tatsächlich erreicht.
Dieser Beitrag folgt der Reihenfolge, in der die Auswahl in der Praxis abläuft: die besonderen Anforderungen kleiner Flächen, die zu messenden Maße, die benötigten Reinigungsfunktionen in Mischobjekten, die Abgrenzung zwischen den Gerätegrößen sowie die Auslegung der beiden Gausium-Modelle für dieses Segment – dem kompakten Phantas und der Mira für gangdominierte Objekte.
Eine kleine Fläche bedeutet weder wenig Reinigungsaufwand noch eine einfache Aufgabe. Vier strukturelle Merkmale verändern hier die Auswahlkriterien.
Hohe Hindernisdichte. Schreibtische, Trennwände, Regale, Aktionsflächen und Wartebestuhlung zerlegen den Raum in viele kleine Abschnitte. Bei gleicher Quadratmeterzahl fährt eine Maschine in einer offenen Halle durchgehend, in einer Filiale dagegen mit dutzenden Ausweichmanövern. Jedes Ausweichen, Wenden und Neuausrichten kostet Einsatzzeit – die tatsächliche Abdeckung liegt spürbar unter der rechnerischen Fläche.
Hoher Randanteil. Je kleiner die Fläche, desto größer der Anteil von Wandkanten, Möbelkanten und Säulenfüßen an der Gesamtfläche. Was auf einer offenen Fläche einen Randstreifen betrifft, kann in einem kleinen Objekt bedeuten, dass ein Fünftel der Fläche weiterhin manuell nachgearbeitet wird.
Gemischte Bodenbeläge. Keramikfliesen im Empfang, Teppichfliesen im Arbeitsbereich, PVC in der Teeküche, Naturstein im Flur – häufig auf derselben Etage. Große Objekte weisen meist einen durchgehenden Belag auf, kleine selten.
Fragmentierte Zeitfenster. Eine durchgehend freie Nacht gibt es hier kaum. Üblich sind ein bis zwei Stunden nach Ladenschluss, die Mittagspause einer Praxis, die Zeit zwischen Feierabend und Schichtende der Reinigung, oder Randzeiten am Tag – meist mit Personen im Objekt.
Daraus folgt: Kleine Flächen verlangen Durchfahrbarkeit, Funktionsbreite und Flexibilität bei der Inbetriebnahme – nicht maximale Flächenleistung.
Die Auswahl beginnt mit einer Messung. Drei Werte bestimmen alles Weitere; fehlt einer davon, zeigt sich das spätestens bei der Inbetriebnahme.
Dies ist die harte Grenze für den Zugang zu einem Bereich.
Zu messen ist die engste Stelle auf jeder Strecke, die die Maschine befahren soll: Türöffnungen, Abstände zwischen Arbeitsplätzen, Regalgänge, der Spalt zwischen Säule und Wand.
Gemessen wird im tatsächlichen Zustand, nicht nach Grundriss. Ein im Plan zwei Meter breiter Gang bleibt nach Aufstellung von Drucker, Pflanze und Kartonagen häufig nur zur Hälfte befahrbar. Abweichungen von mehr als 20 cm sind im Bestand die Regel.
Der gemessene Kleinstwert ist die Obergrenze für die Durchfahrtsbreite des Modells. Modelle darüber scheiden für diesen Bereich aus.
Unter Schreibtischen, Empfangstresen, Vitrinen und Geräten sammelt sich Staub besonders schnell, und diese Bereiche machen in kleinen Objekten einen relevanten Flächenanteil aus.
Die lichte Höhe ist zu messen und mit der Bauhöhe des Modells abzugleichen. Kompakte Modelle wie der Gausium Phantas sind gezielt dafür ausgelegt, solche Bereiche zu erreichen. Nicht erreichbare Flächen gehören vorab in die Personalplanung, nicht erst nach der Inbetriebnahme.
Wo Teppich vorhanden ist, bestimmt dieser Wert den Modellkreis.
Gemessen wird die Faserhöhe ohne Trägerschicht, an einer unbelasteten Stelle, je Teppichtyp einmal. Nieder- und hochfloriger Teppich verlangen unterschiedliche Reinigungsmechanismen; kompakte Modelle decken überwiegend niederflorigen Teppich ab. Eine einzige hochflorige Fläche verändert die Modellwahl. Welche Kombinationen sich mit einem Gerät abdecken lassen, behandelt der Beitrag zu Teppich und Hartboden im selben Gebäude.
Große Objekte weisen meist durchgehend denselben Belag auf – eine spezialisierte Maschine kann dort ihre volle Leistung ausspielen. In kleinen Objekten liegen häufig drei oder mehr Belagsarten auf einer Etage.
Daraus folgt eine andere Logik: Auf kleinen Flächen wiegt Funktionsbreite schwerer als Spitzenleistung in einer Disziplin.
Eine reine Scheuersaugmaschine nutzt in einer Halle ihr volles Potenzial, deckt in einem Mischobjekt aber nur einen Teil der Fläche ab. Der Rest erfordert ein zweites Gerät oder bleibt manuell – und ein zweites Gerät trägt sich in kleinen Objekten wirtschaftlich selten.
Die Bedarfsanalyse trennt deshalb drei Kategorien:
Treten alle drei auf, ist ein Modell mit mehreren Reinigungsmodi erforderlich – der Phantas vereint dafür vier Modi in einem Gerät. Bei nur einer oder zwei Kategorien kommt ein spezialisierteres Modell aus dem Gausium-Portfolio infrage.
Ein weiterer Punkt hat in kleinen Objekten besonderes Gewicht: die Randreinigung. Zu bewerten sind Seitenbürstensystem, Sensorgenauigkeit und der erreichbare Abstand zu Hindernissen. Dieser Wert bestimmt unmittelbar den Umfang der manuellen Nacharbeit.
Die Auswahl läuft am Ende auf diese Entscheidung hinaus. Die Trennlinie verläuft nicht über die Fläche, sondern über die Raumstruktur.
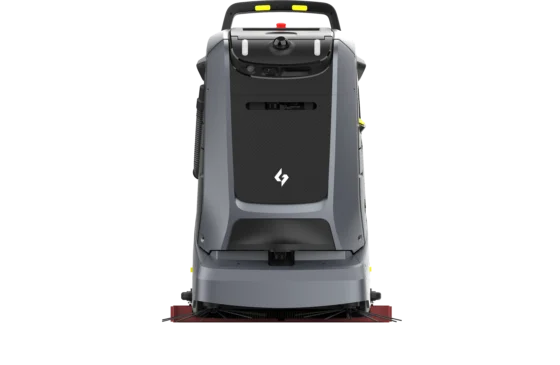
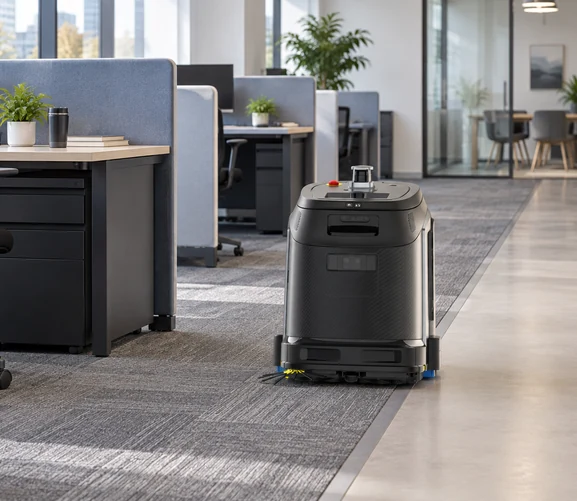
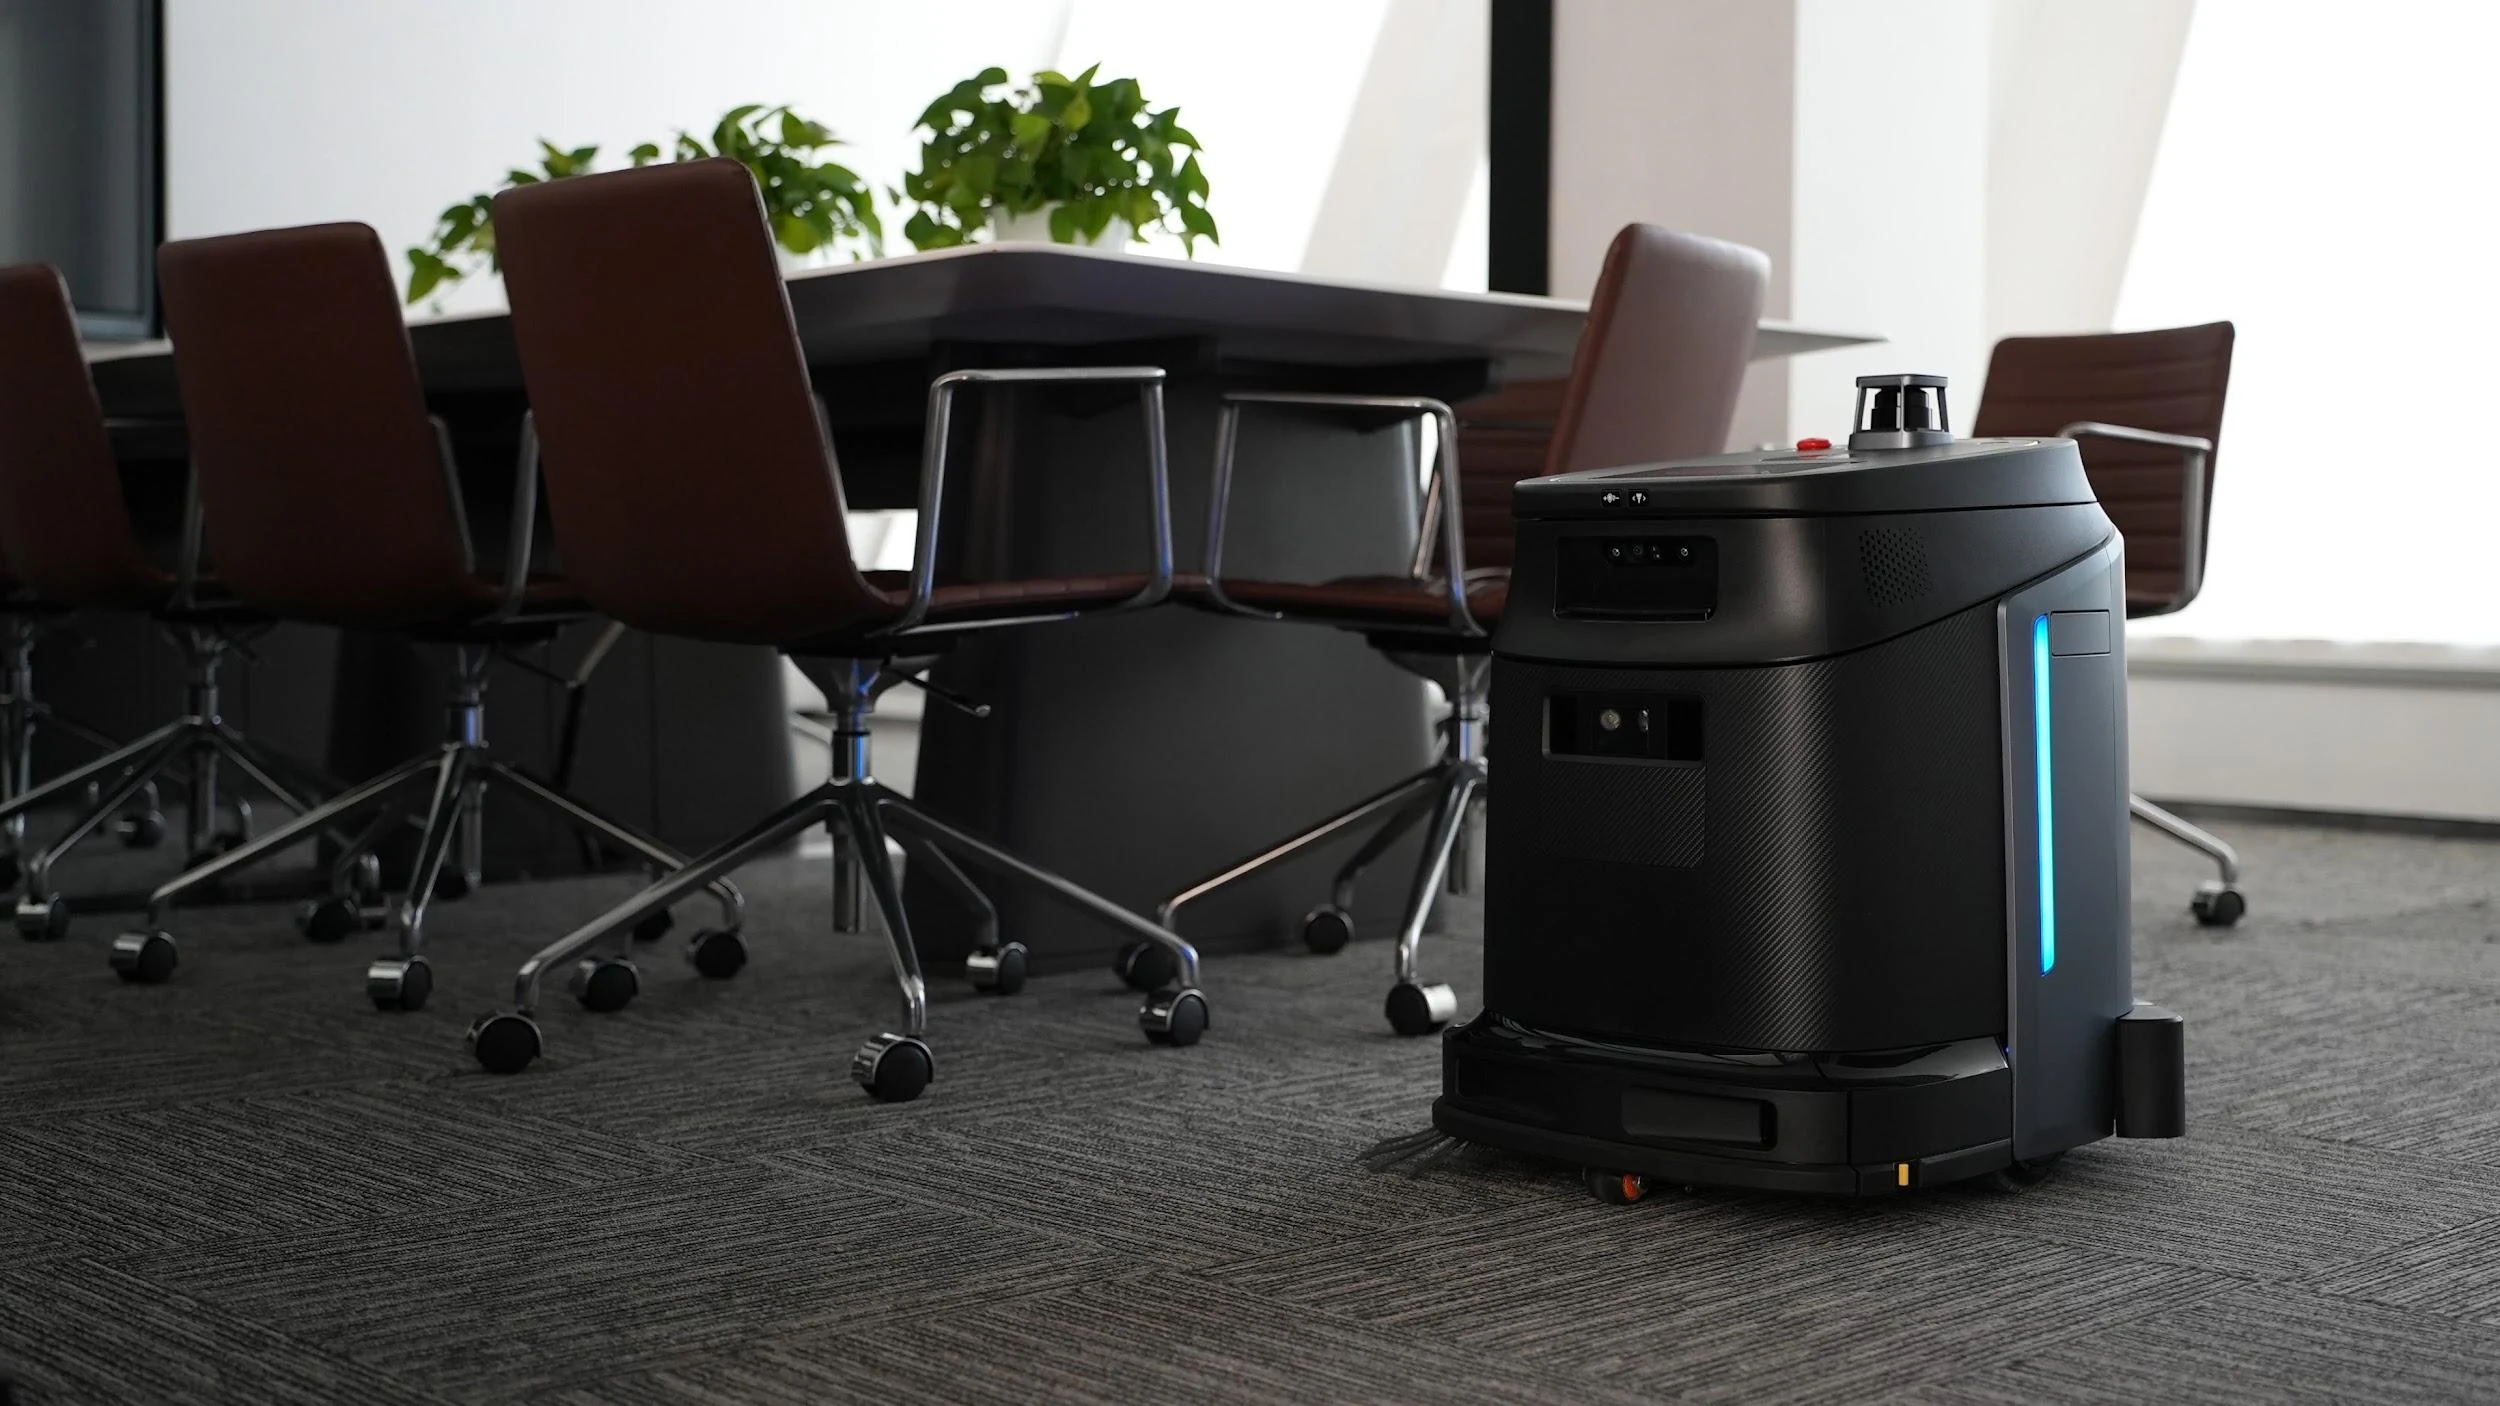
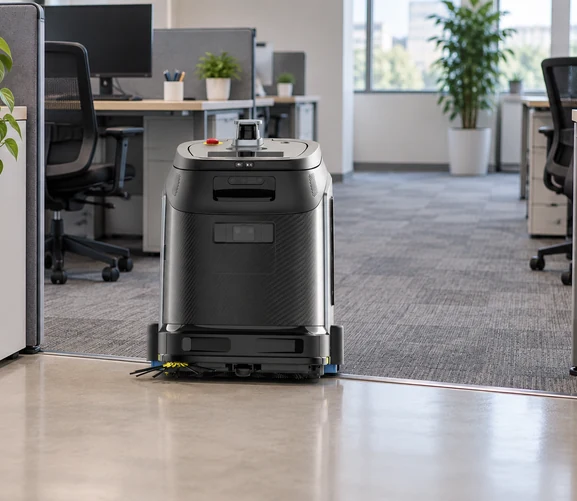
Kompaktgeräte wie der Phantas sind für Objekte mit dichter Möblierung, beengten Bereichen und gemischten Bodenbelägen ausgelegt. Ihre Stärke liegt darin, Bereiche zu erreichen, die anderen Maschinen verschlossen bleiben – unter Tischen, unter Tresen, in schmalen Zwischenräumen sowie entlang der Kanten. Der Preis dafür ist eine geringere Flächenleistung je Durchgang.
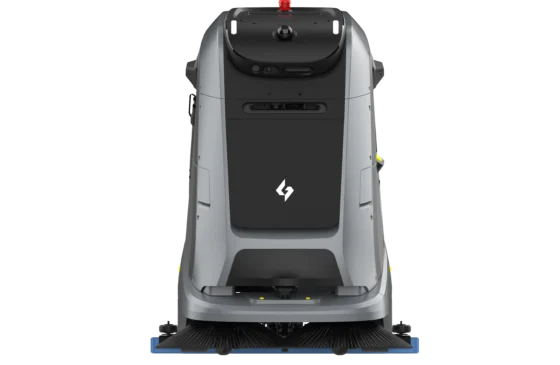
Mittelgroße Roboter wie die Mira sind für gangdominierte Objekte mit einheitlicheren Belägen und höherem Durchsatzbedarf ausgelegt. Unter Tische kommen sie nicht, in Regalgängen, Fluren und offenen Bereichen arbeiten sie jedoch deutlich effizienter – und führen Kehren und Schrubben in der Regel in einem Durchgang aus.
|
Objektmerkmal |
Tendenz |
|
Dichte Möblierung, viele unterfahrbare Bereiche |
Kompaktgerät |
|
Überwiegend Gänge und offene Flächen |
Mittelgroßer Roboter |
|
Drei oder mehr Belagsarten nebeneinander |
Kompaktgerät mit mehreren Modi |
|
Überwiegend Hartboden, Kehren und Schrubben erforderlich |
Mittelgroßer Roboter |
|
Einsatz bei Anwesenheit von Personen, Lärmschutz relevant |
Kompaktgerät |
|
Häufige Layoutänderungen |
Mittelgroßer Roboter mit automatischer Anpassung |
Für die Mehrzahl kleiner bis mittlerer Objekte fällt die Entscheidung auf das Kompaktgerät, weil die Hindernisdichte dort das bestimmende Merkmal ist. In gangdominierten Objekten wie Filialen und Supermärkten ist der mittelgroße Roboter meist die passendere Wahl.
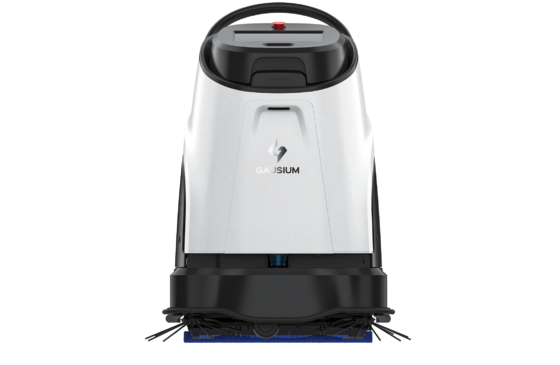
Der Gausium Phantas ist darauf ausgelegt, in beengten Räumen die erreichbare Fläche zu maximieren.
Kompakte Bauweise. Die Maschine durchfährt schmale Gänge und reinigt Bereiche unter Tischen – Positionen, die in Büro- und Handelsumgebungen sonst manuell bearbeitet werden.
Randreinigung bis 0 cm. Seitenbürste und hochpräzise Sensoren führen die Maschine an Wand- und Möbelkanten entlang, ohne einen ungereinigten Streifen zu hinterlassen. In Objekten mit hohem Randanteil reduziert das die manuelle Nacharbeit unmittelbar.
Vier Reinigungsmodi. Abgedeckt sind harte und weiche Bodenbeläge, sodass ein Gerät ein Mischobjekt bedienen kann, ohne dass für jede Belagsart ein eigenes Modell erforderlich wird.
Intelligente Schmutzerkennung. Die Maschine erkennt Verschmutzungen und entscheidet, ob sie diese reinigt oder umfährt – die Einsatzzeit konzentriert sich auf die Stellen, an denen sie gebraucht wird.
Deep-Learning-Hinderniserkennung. Die Verhaltensentscheidung richtet sich nach der Hindernisart: Stromkabel werden umfahren statt überfahren. In kabelreichen Büroumgebungen betrifft dieser Punkt die Betriebsstabilität.
Quiet Mode. Für Einsätze bei Anwesenheit von Personen – und damit bestimmend dafür, wie viele Zeitfenster am Tag nutzbar sind.
Optionale Arbeitsstation. Sie übernimmt Laden, Wasserbefüllung, Abwasserentleerung sowie die Selbstreinigung und ist mit einem mobilen Wassertank kompatibel. Auch Objekte ohne festen Wasseranschluss lassen sich damit ausstatten. Welche Versorgungsstufe wann erforderlich ist, ordnet der Beitrag zur Auswahl gewerblicher Reinigungsroboter ein.
Typische Objekte: kleine und mittlere Bürogebäude, Filialen, Praxen, Bildungseinrichtungen, Publikumsbereiche mit gemischten Belägen.
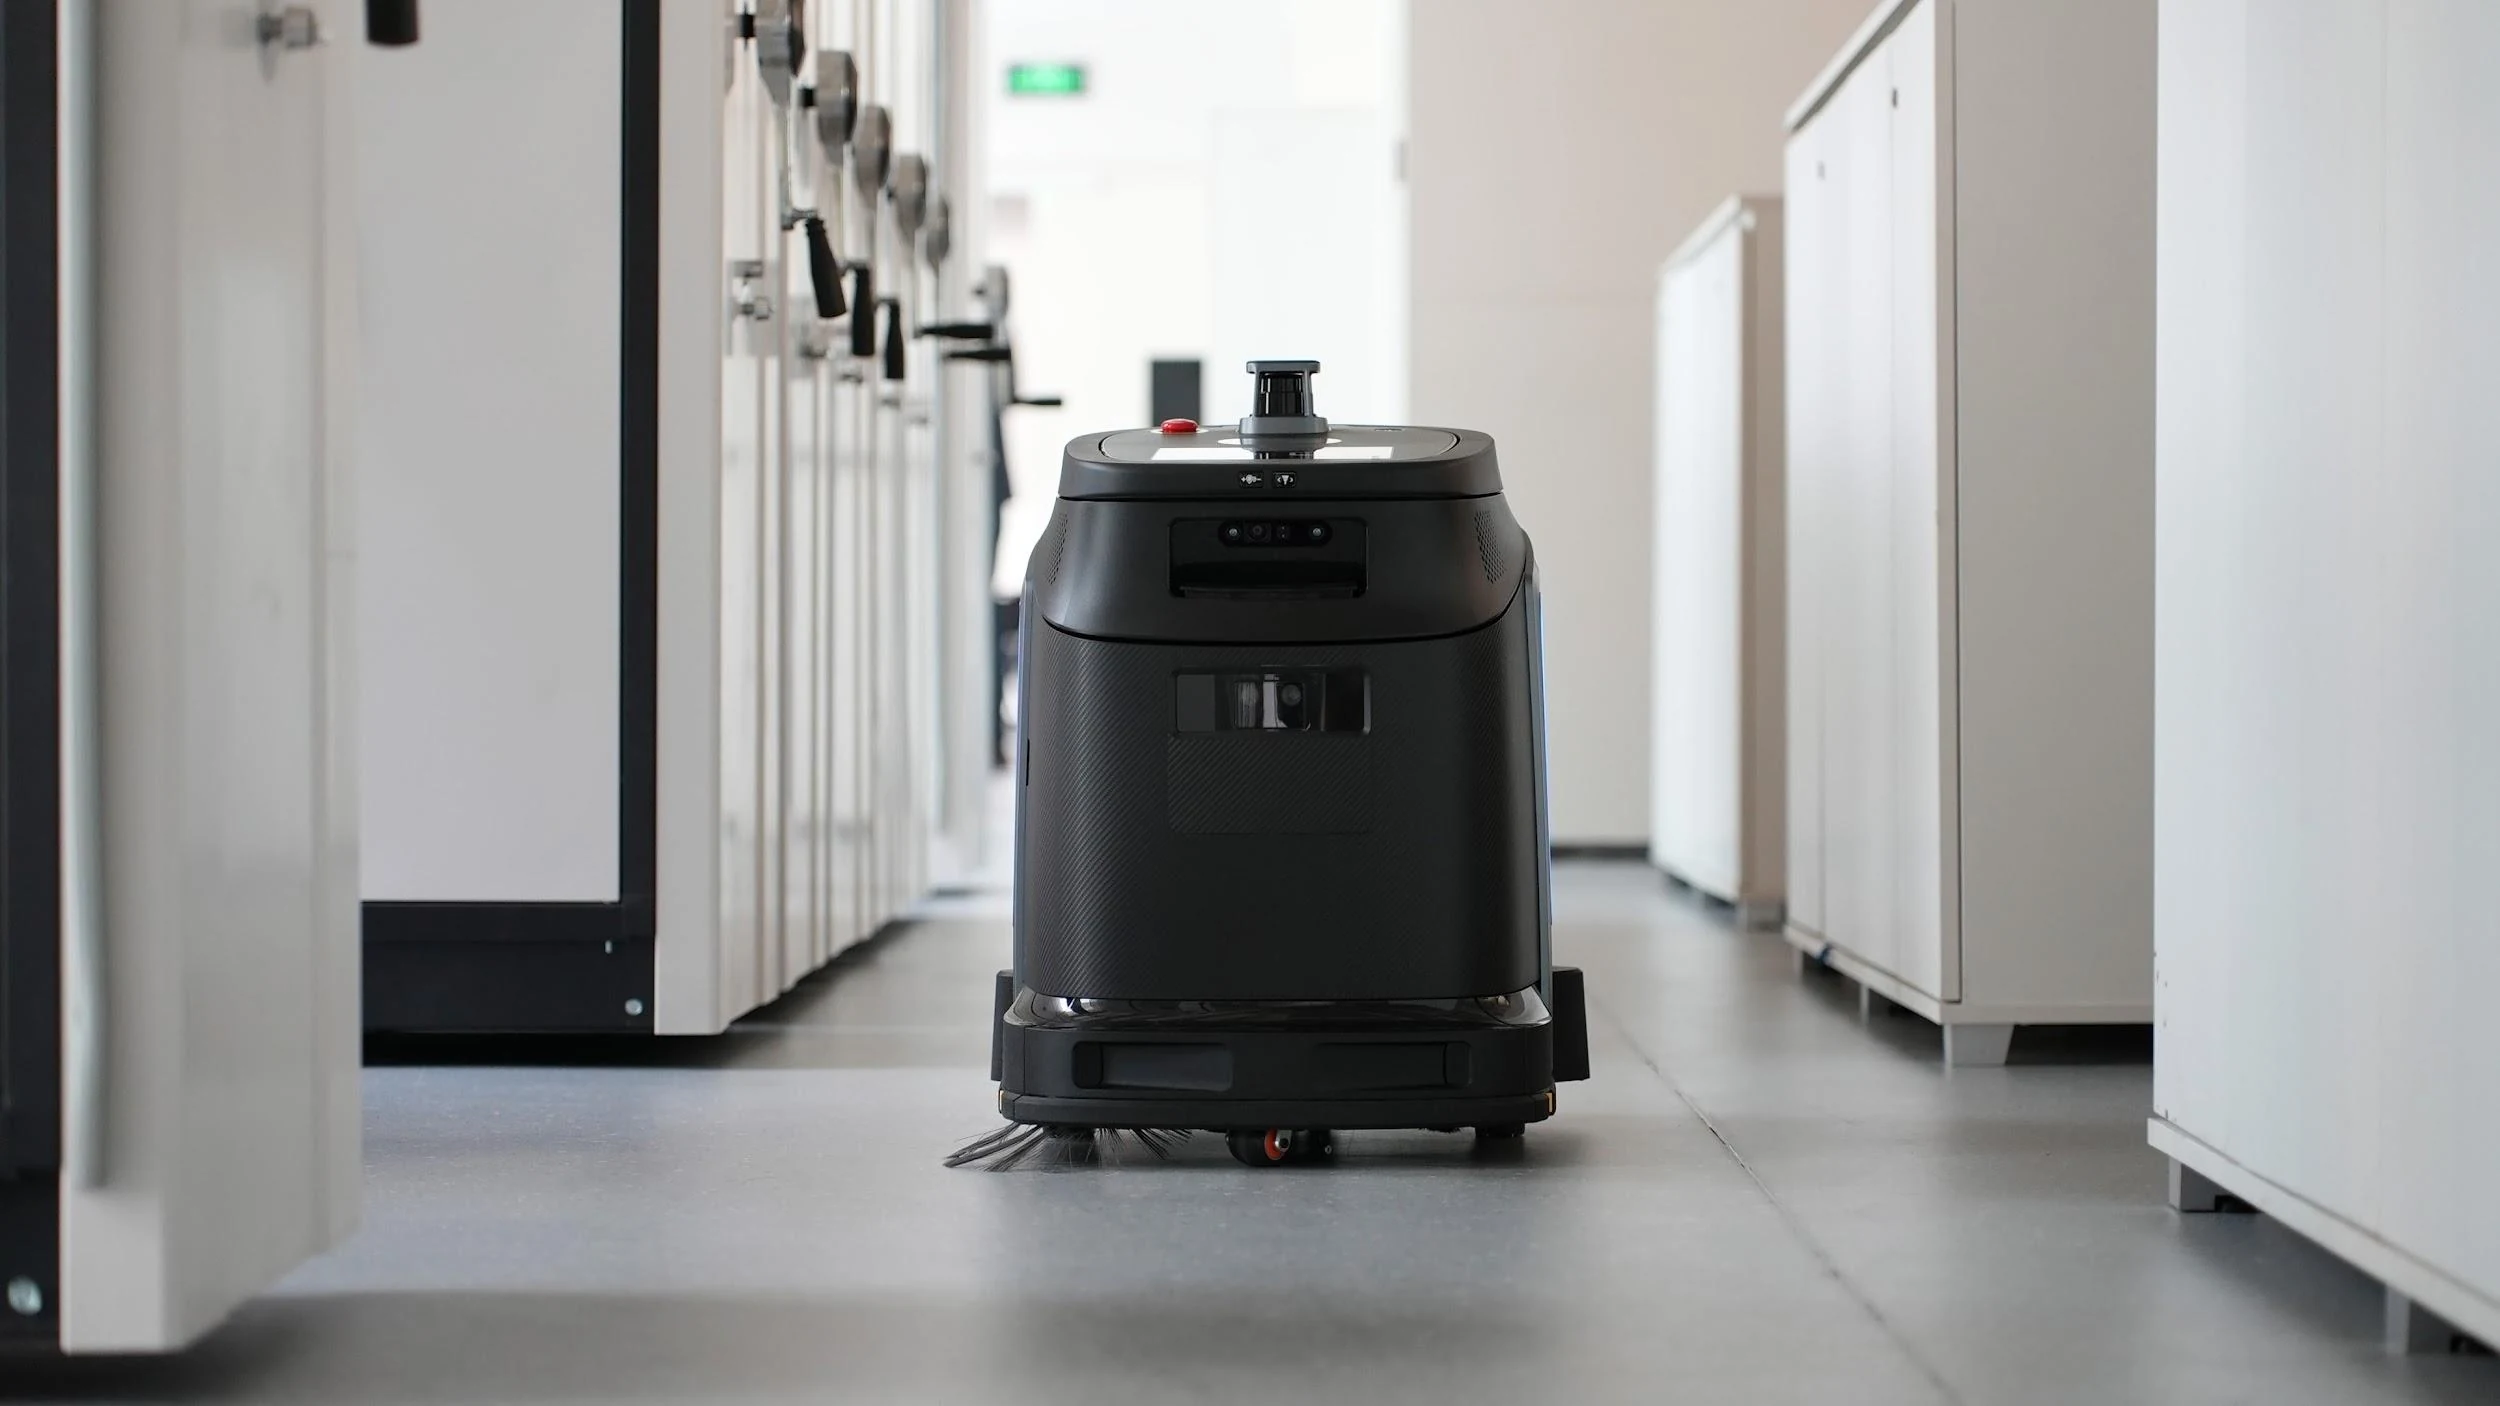
Die Gausium Mira ist darauf ausgelegt, in gangdominierten Objekten mit wechselnden Layouts den Aufwand für Inbetriebnahme und Pflege zu senken.
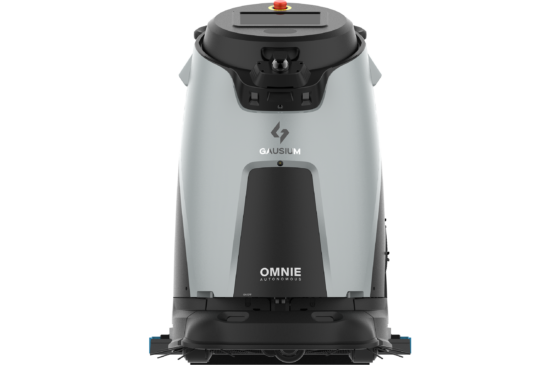
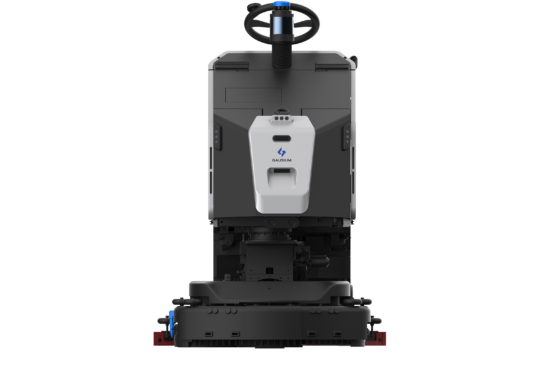
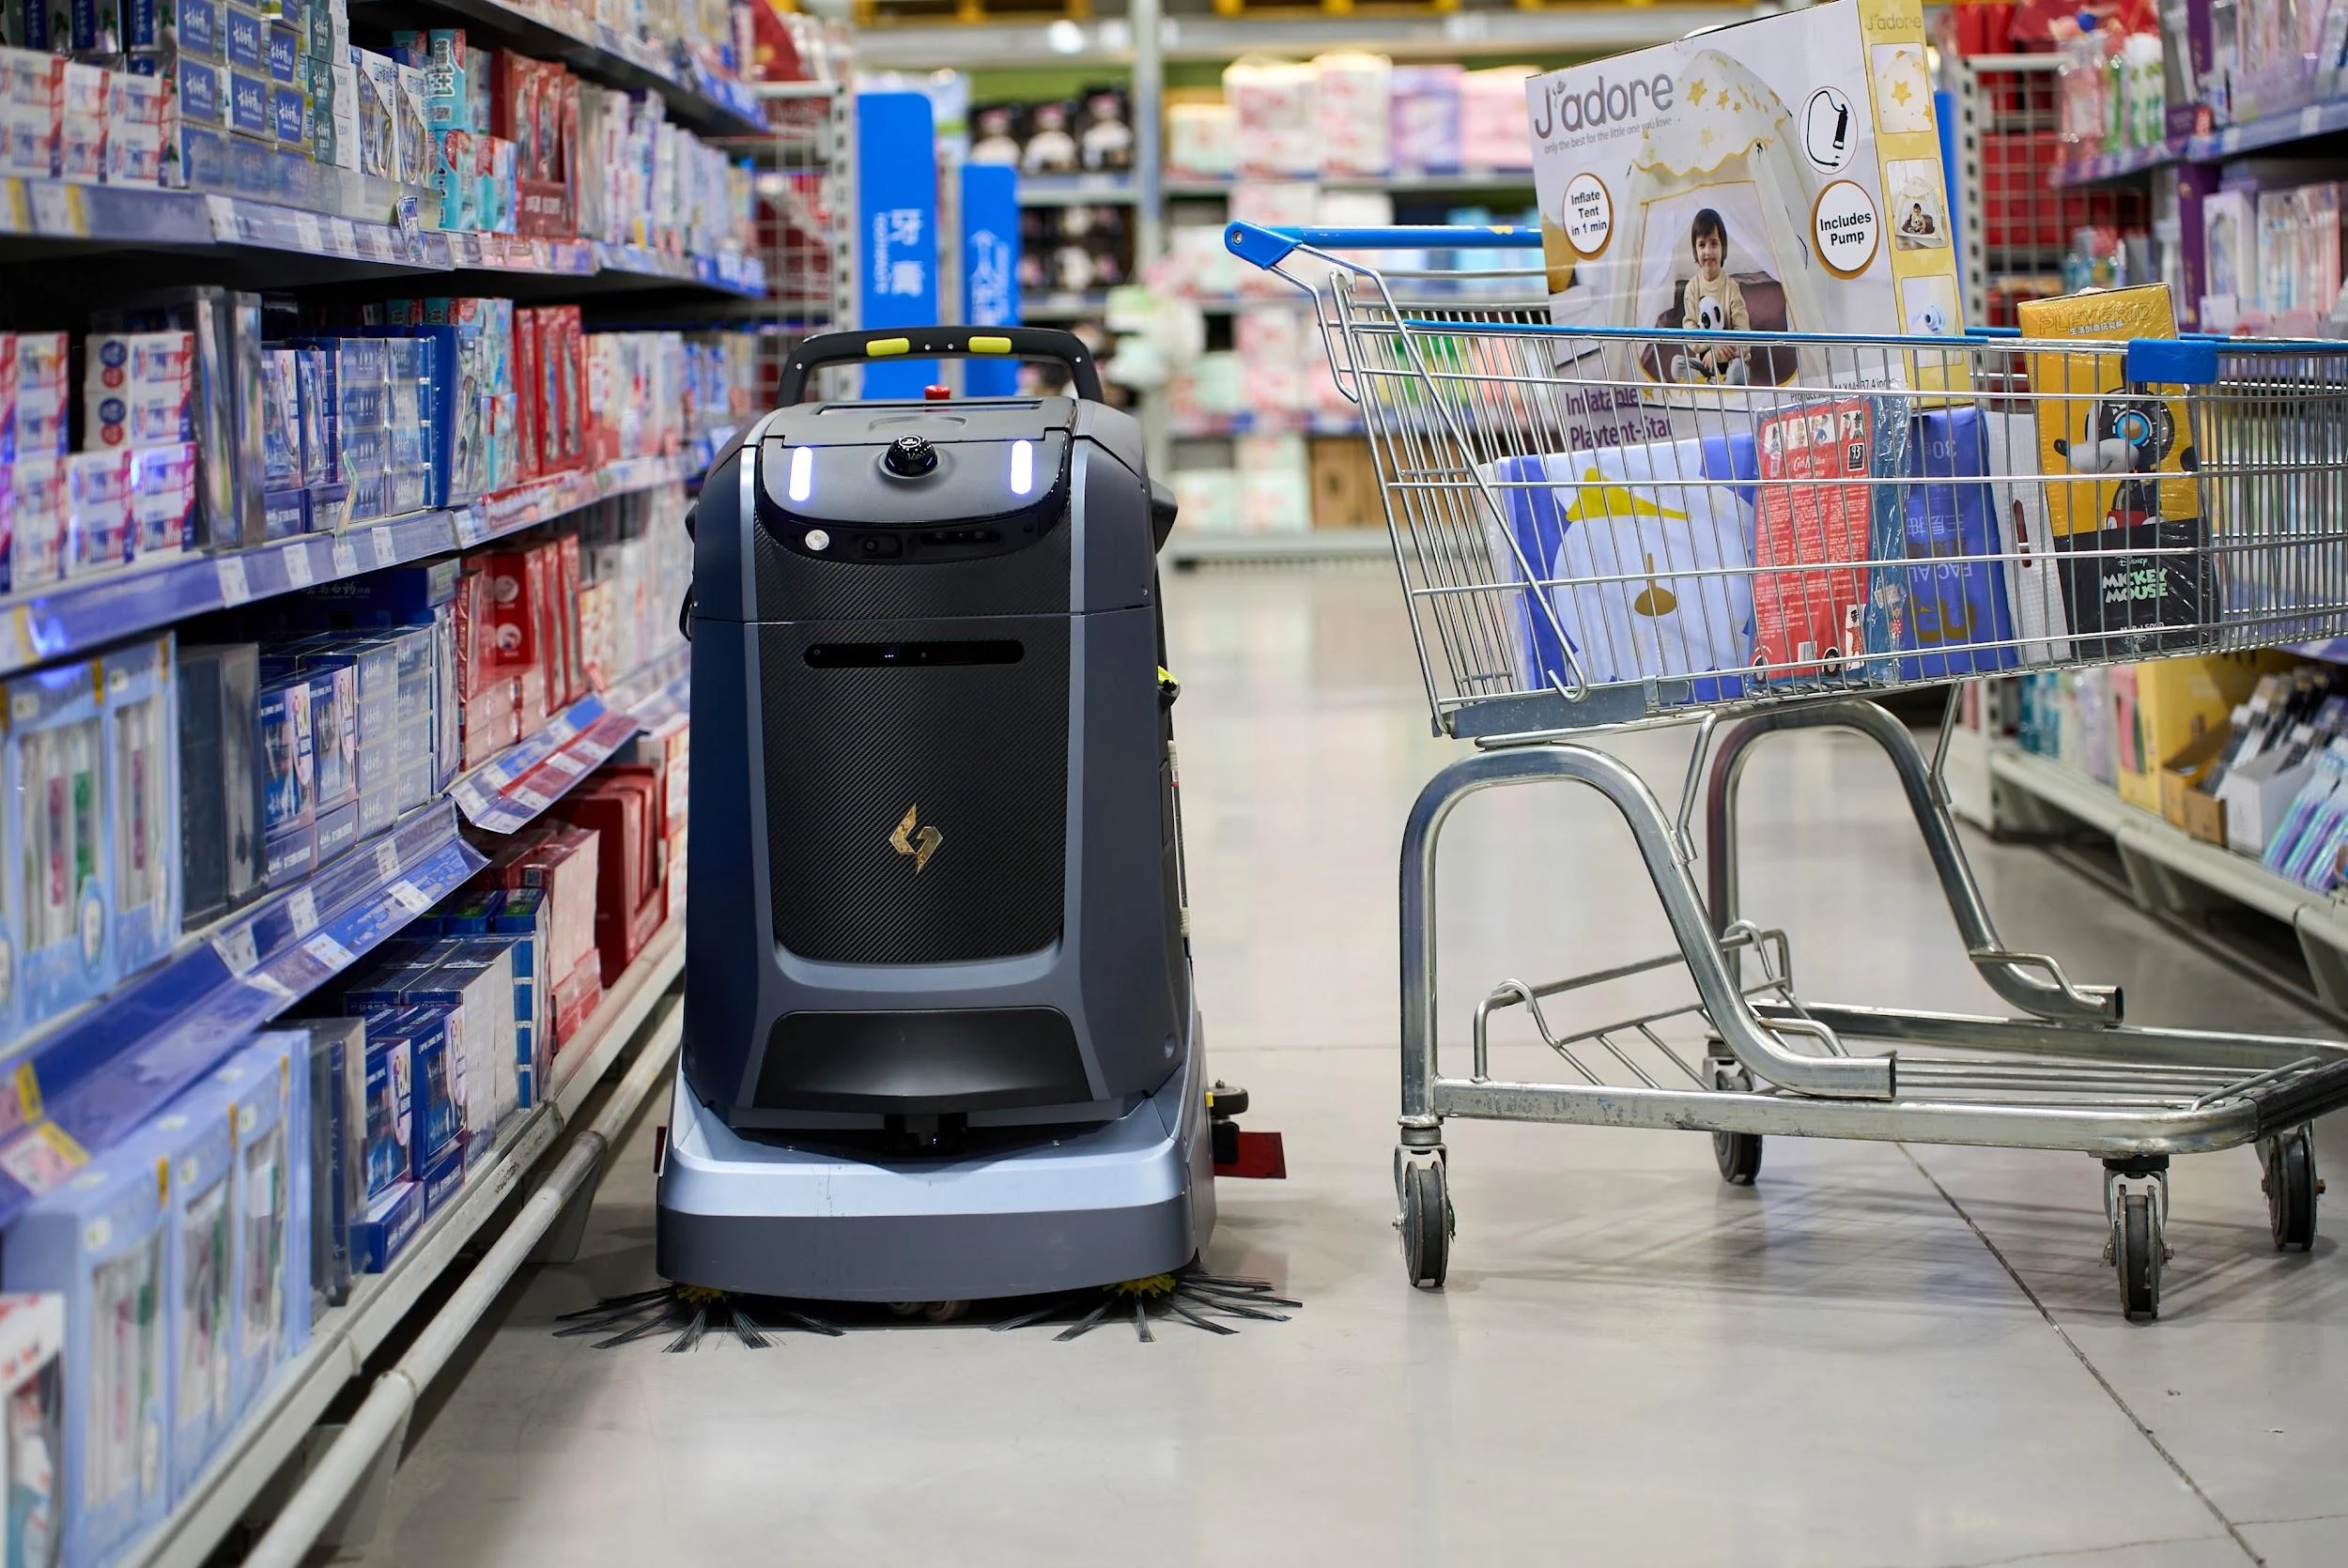
660 mm Mindestdurchfahrtsbreite. Damit erschließt sie schmale Gänge, enge Flure und Bereiche unter Regalen, die herkömmliche Reinigungsmaschinen nicht erreichen.
Kehren und Schrubben in einem Durchgang. Die vordere Walzenbürste nimmt losen Schmutz auf, die hinteren Scheibenbürsten folgen unmittelbar mit der Schrubbwirkung – eine separate Vorreinigung entfällt. In Objekten mit ein bis zwei Stunden Zeitfenster nach Ladenschluss verdoppelt das die tatsächlich bearbeitbare Fläche. Wie sich beide Arbeitsschritte konstruktiv trennen lassen, beschreibt der Beitrag zu trockenem und nassem Schmutz in einem Arbeitsgang.
Drop-&-Go-Inbetriebnahme. Keine professionelle Kartierung, keine aufwendige Konfiguration, kein technisches Fachpersonal vor Ort. Einschalten, starten, reinigen. Da kleine Projekte einen Technikereinsatz wirtschaftlich kaum tragen, entscheidet dieser Punkt häufig darüber, ob ein Vorhaben überhaupt zustande kommt.
Anpassung an Layoutänderungen in Echtzeit. Nach dem Umstellen von Regalen oder dem Verschieben von Möbeln passt sich die Maschine fortlaufend an, ohne dass neu kartiert werden muss. In Objekten mit zweiwöchentlichem Wechsel der Warenpräsentation bestimmt das den laufenden Betreuungsaufwand – vertieft im Beitrag zu Reinigungsrobotern in dynamischen Objekten.
Integriertes Selbstreinigungssystem. Abwassertank und Ansaugweg werden automatisch gespült – unabhängig von einer Arbeitsstation und ohne bauliche Erschließung. Auch in Objekten, die nur eine Ladestation zulassen, läuft die Gerätereinigung am Schichtende automatisch ab.
Typische Objekte: Supermärkte, Einzelhandelsflächen, Büroflächen, Publikumsbereiche in Krankenhäusern.
Hartboden und Teppichfliesen im Wechsel, dichte Möblierung mit Arbeitsplätzen und Trennwänden, Personen im Objekt während des Tages, begrenzte Zeitfenster in der Nacht.
Gefragt sind Funktionsbreite, Unterfahrbarkeit und ein Geräuschniveau, das den Einsatz während der Bürozeiten erlaubt. Der Phantas deckt diese Anforderungen ab; Einsatzbeispiele finden sich unter Workspaces.
Häufig wechselnde Warenpräsentation, schmale Gänge, ein Zeitfenster von ein bis zwei Stunden nach Ladenschluss.
Kleinere, dicht möblierte Filialen: Phantas. Größere, gangdominierte Flächen: Mira, mit Kehren und Schrubben in einem Durchgang. Wie eine Filialkette das umgesetzt hat, zeigt die Fallstudie Rossmann.
Regalgänge als bestimmende Struktur, überwiegend Hartboden, Einkaufswagen-Rückstände und Verschüttetes zugleich, Bedarf an Kehren und Schrubben.
Die Mira entspricht dieser Struktur mit 660 mm Durchfahrtsbreite, einem Durchgang für beide Arbeitsschritte und fortlaufender Anpassung an Umstellungen. Weitere Anwendungen im Einzelhandel.
Einsatz bei Anwesenheit von Personen, hohe Hygieneanforderungen, viele Raumteilungen, kleine Einzelflächen.
Die kompakte Bauweise des Phantas passt zu einer Mehrraumstruktur, der Quiet Mode ermöglicht den Betrieb zwischen Sprechstunden. Siehe auch die Lösungen für das Gesundheitswesen.
Dichte Bestuhlung, Zeitfenster in den Pausen und nach Unterrichtsschluss, überwiegend Hartboden.
Der Phantas erreicht Bereiche zwischen und unter Tischen. Für den Tagbetrieb ist die Konformität mit den einschlägigen Sicherheitsanforderungen zu bestätigen.
Lange Flure, durchgehender Personenverkehr, größere Einzelflächen als in Einzelräumen, Bedarf an Kehren und Schrubben.
Die Mira entspricht dieser Struktur.
Nach Maßen, Funktionen und Modellwahl bestimmen einige bauliche Punkte den erreichbaren Abdeckungsgrad.
Stationsposition. Erforderlich sind eine dauerhafte Stromversorgung, eine dauerhaft freie Stellfläche, eine Lage außerhalb von Verkehrs- und Fluchtwegen sowie die Freigabe durch die für den Brandschutz zuständige Stelle. Leitungsgebundene Arbeitsstationen benötigen zusätzlich Wasser- und Abwasseranschluss.
In kleinen Objekten stehen ohnehin wenige Positionen zur Verfügung. Kandidatenpositionen gehören deshalb bereits im Angebotsstadium in den Grundriss.
Sicherheitsrahmen für den Einsatz bei Personenverkehr. Für automatische Bodenbehandlungsmaschinen im gewerblichen Innenbereich gilt in Deutschland DIN EN IEC 63327 (VDE 0700-327). Die Norm benennt den Betrieb in der Nähe größerer Personengruppen ausdrücklich als vorgesehenen Anwendungsfall. Für Einsätze bei Anwesenheit von Personen ist die modellbezogene Konformitätsdokumentation anzufordern.
Funkabdeckung. Navigation, Lokalisierung, Hindernisvermeidung und die Ausführung eingerichteter Aufgaben laufen auf der Maschine und sind von einer Verbindung unabhängig. Fernsteuerung, Live-Status und Einsatzberichte setzen dagegen Netzabdeckung voraus. Untergeschosse und Gebäudekerne lassen sich vorab mit einem Mobilgerät prüfen; Einzelheiten dazu im Beitrag zum sicheren Offline-Betrieb.
Betreiberpflichten. Ein Reinigungsroboter ist ein elektrisches Arbeitsmittel, der Anwender damit Betreiber. Dazu zählen die Gefährdungsbeurteilung, die wiederkehrende Prüfung nach DGUV Vorschrift 3 sowie bei kamerabasierten Modellen die Anforderungen der DSGVO.
In kleinen Objekten übernimmt die Maschine die zusammenhängenden Bodenflächen in Gängen, offenen Bereichen und zwischen der Möblierung.
Die Arbeitszeit des Reinigungsteams verlagert sich auf Tätigkeiten, die Urteilsvermögen erfordern: Detailreinigung an Kanten und unter Möbeln, Sanitärbereiche, Sofortmaßnahmen bei Verschmutzungen, die periodische Teppich-Grundreinigung sowie Abnahme und Kontrolle. Dieser Anteil gehört in der Konzeptphase gesondert ausgewiesen und den freigesetzten Stunden gegenübergestellt.
Ein weiterer Punkt betrifft die Arbeitsorganisation: Belegte Flächen werden während des Einsatzes nicht gereinigt. Nach Ladenschluss stehengebliebene Aktionsaufsteller oder nachts besetzte Arbeitsplätze wirken unmittelbar auf den Abdeckungsgrad. Zuständigkeit und Zeitpunkt der Freiräumung gehören ins Konzept.
Der tatsächliche Abdeckungsgrad auf kleinen Flächen hängt daran, wie viele Bereiche die Maschine erreicht – und das lässt sich aus Produktunterlagen nicht ablesen. Aussagekräftig ist die Beobachtung im eigenen Objekt.
Zum tatsächlichen Reinigungszeitpunkt beurteilen. Zwischen der leergeräumten Fläche und dem Betriebszustand liegt oft ein erheblicher Unterschied im befahrbaren Bereich.
Das Verhalten nach Layoutänderungen beobachten. Eine versetzte Warenpräsentation oder ein geöffnetes Tor zeigt, ob die Abdeckung stabil bleibt. In Objekten mit häufigen Umstellungen sagt das mehr aus als der erste Lauf.
Den Randbereich prüfen. Ein Rundgang entlang der Wand- und Möbelkanten zeigt, wie viel manuelle Nacharbeit verbleibt. Dieser Anteil, multipliziert mit der Reinigungsfrequenz, ergibt die tatsächliche Entlastung.
Die Einsatzberichte auswerten. Exportierbare Abdeckungsdaten lassen sich Lauf für Lauf gegenüberstellen und sind die direkte Grundlage für die Beurteilung.
Bei Fragen zur Eignung eines konkreten Objekts oder zur passenden Konfiguration steht Gausium für eine Beratung zur Verfügung.
Maßgeblich ist nicht die Fläche selbst, sondern die wöchentlich gebundene Arbeitszeit für die Bodenreinigung sowie der Anteil zusammenhängend befahrbarer Fläche an der Gesamtfläche. In Objekten mit hoher Hindernisdichte liegt dieser Anteil niedriger als auf offenen Flächen.
Durch Messung der engsten Stelle auf der vorgesehenen Fahrstrecke, im tatsächlichen Zustand statt nach Grundriss. Der Abgleich mit der Mindestdurchfahrtsbreite des Modells zeigt, welche Bereiche abgedeckt werden können.
Objekte mit dichter Möblierung, unterfahrbaren Bereichen und gemischten Bodenbelägen: Phantas . Gangdominierte Objekte mit Bedarf an Kehren und Schrubben in einem Durchgang und häufigen Layoutänderungen: Mira .
Zunächst ist die Florhöhe zu messen. Niederfloriger Teppich in Kombination mit nass zu reinigendem Hartboden lässt sich mit den vier Reinigungsmodi des Phantas abdecken. Bei hochflorigem Teppich ist ein dediziertes Saugmodell erforderlich.
Die Mira passt sich nach dem Umstellen von Regalen und Möbeln fortlaufend an, ohne erneute Kartierung. Darüber hinaus lassen sich Kartenanpassungen über die Gausium App durch das Objektpersonal vornehmen.
Ja. Die Arbeitsstation des Phantas ist mit einem mobilen Wassertank kompatibel und kommt ohne feste Leitungsanbindung aus. Der Wechsel erfolgt im Mehrtagesrhythmus statt je Schicht.
UP NEXT
Reinigungsroboter im Gewerbe: Modelle, Automatisierungsgrad und ObjektvoraussetzungenSeptember 30, 2026
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.