



UP NEXT
Teppich und Hartboden im selben Gebäude: So wählen Sie den passenden ReinigungsroboterSeptember 14, 2026

September 14, 2026
In Handelsflächen wird die Warenpräsentation üblicherweise alle zwei Wochen umgestellt, in Lagern verschieben sich die Palettenstellplätze im Takt der Ein- und Auslagerung, in Tagungsbereichen richtet sich die Möblierung nach dem Belegungsplan.
Die zum Zeitpunkt der Kartierung erfasste Raumstruktur entspricht in diesen Objekten also nicht der Struktur, auf die der Roboter bei jedem weiteren Einsatz trifft.
Für die Modellauswahl greift die Frage nach der Hindernisvermeidung deshalb zu kurz. Layoutänderungen treten in vier Ebenen auf, jede beansprucht eine andere Fähigkeit der Maschine – und in der Vorführung wird meist nur die einfachste davon gezeigt.
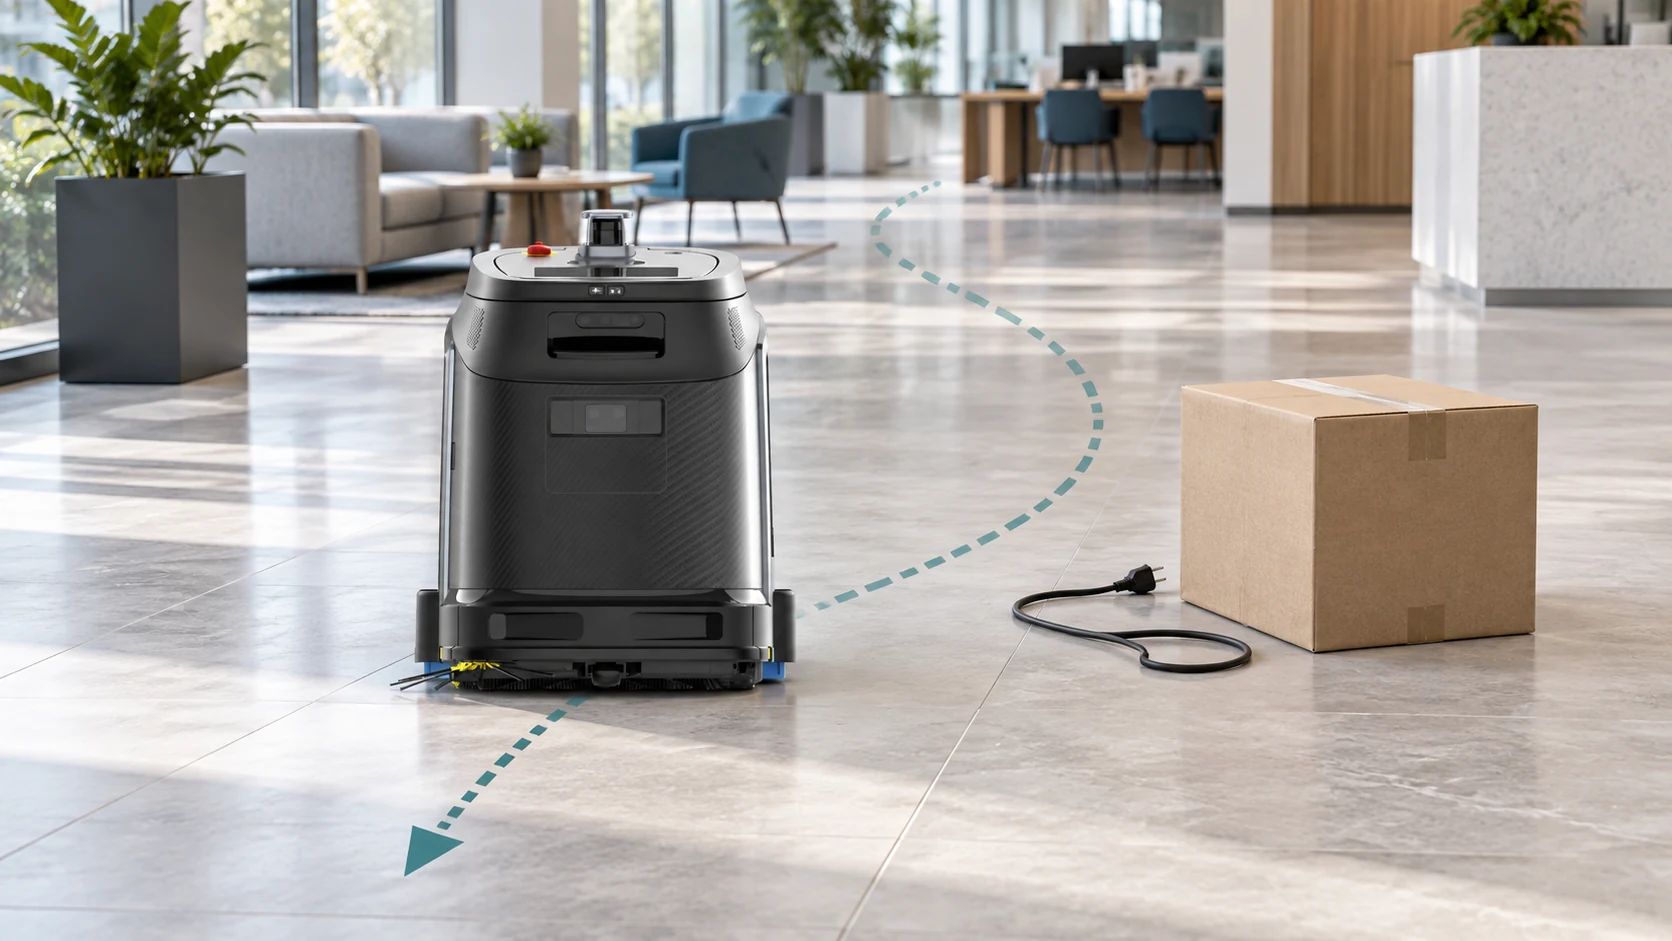
Reinigungswagen, Kartonagen, kurzfristig abgestellte Ware, Personen in Bewegung. Diese Objekte verändern die Raumstruktur nicht, sie belegen lediglich die Route.
Erforderlich ist Echtzeitwahrnehmung mit anschließender Verhaltensentscheidung: umfahren, überfahren oder den Bereich auslassen und später erneut anfahren.
Gausium-Roboter erfassen ihre Umgebung über Deep-Learning-Wahrnehmungsalgorithmen:
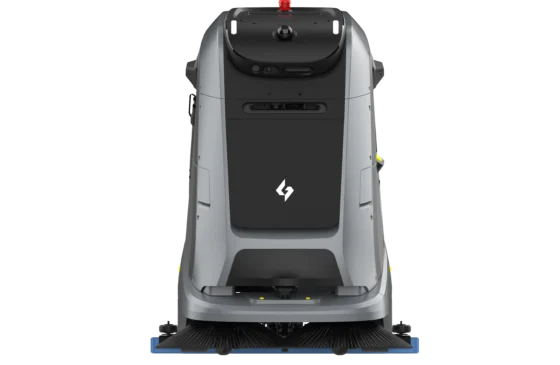
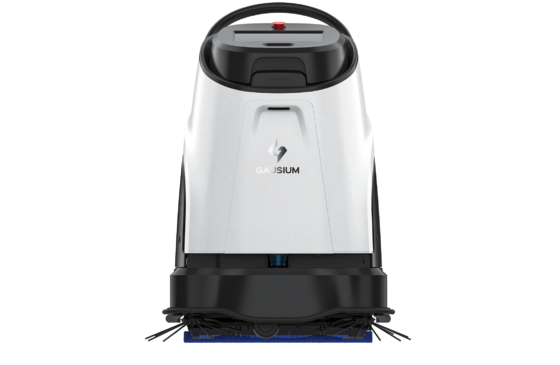
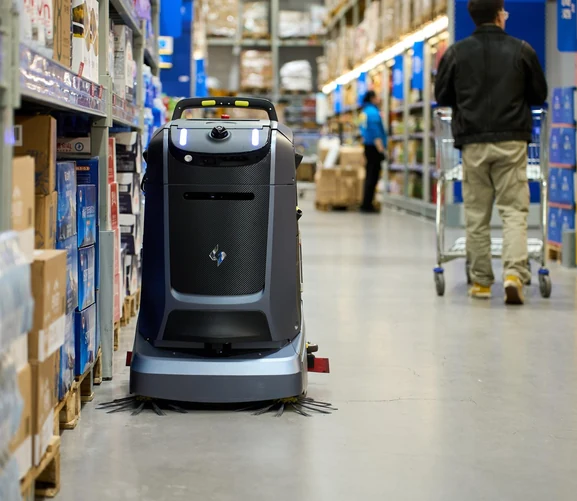
Der Gausium Phantas erkennt statische und dynamische Hindernisse aus allen Richtungen, weicht in Echtzeit autonom aus und erzeugt kollisionsfreie Pfade innerhalb seines Arbeitsbereichs.
Diese Ebene ist in der Vorführung am leichtesten zu bestehen und besitzt entsprechend geringe Trennschärfe. Maßgeblich für die Abdeckung ist eine andere Größe: der Verstellungsgrad zur Reinigungszeit, nicht am Tag.
Eine Verkaufsfläche mit dichter Warenpräsentation reinigt sich autonom gut, sofern die Gänge nachts frei sind. In einem Lagerbereich mit dauerhaft abgestellten Paletten bleibt die Abdeckung dagegen niedrig – unabhängig von der Leistungsfähigkeit der Hindernisvermeidung.
Die Maschine reinigt, und die Umgebung verändert sich zeitgleich: Ein Regal wird verschoben, ein Rolltor geöffnet, ein Stapler fährt in den Gang ein.
Geprüft wird hier die dynamische Lokalisierung – die eigene Position auch dann zu bestimmen, wenn die gemessene Umgebung von der gespeicherten Karte abweicht.
Der technische Weg von Gausium:
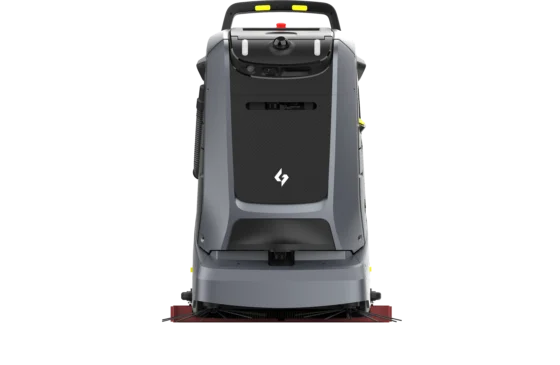
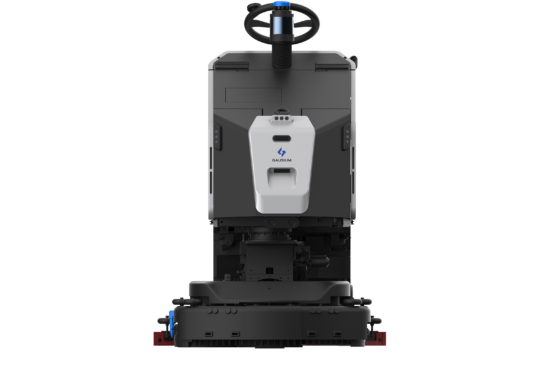
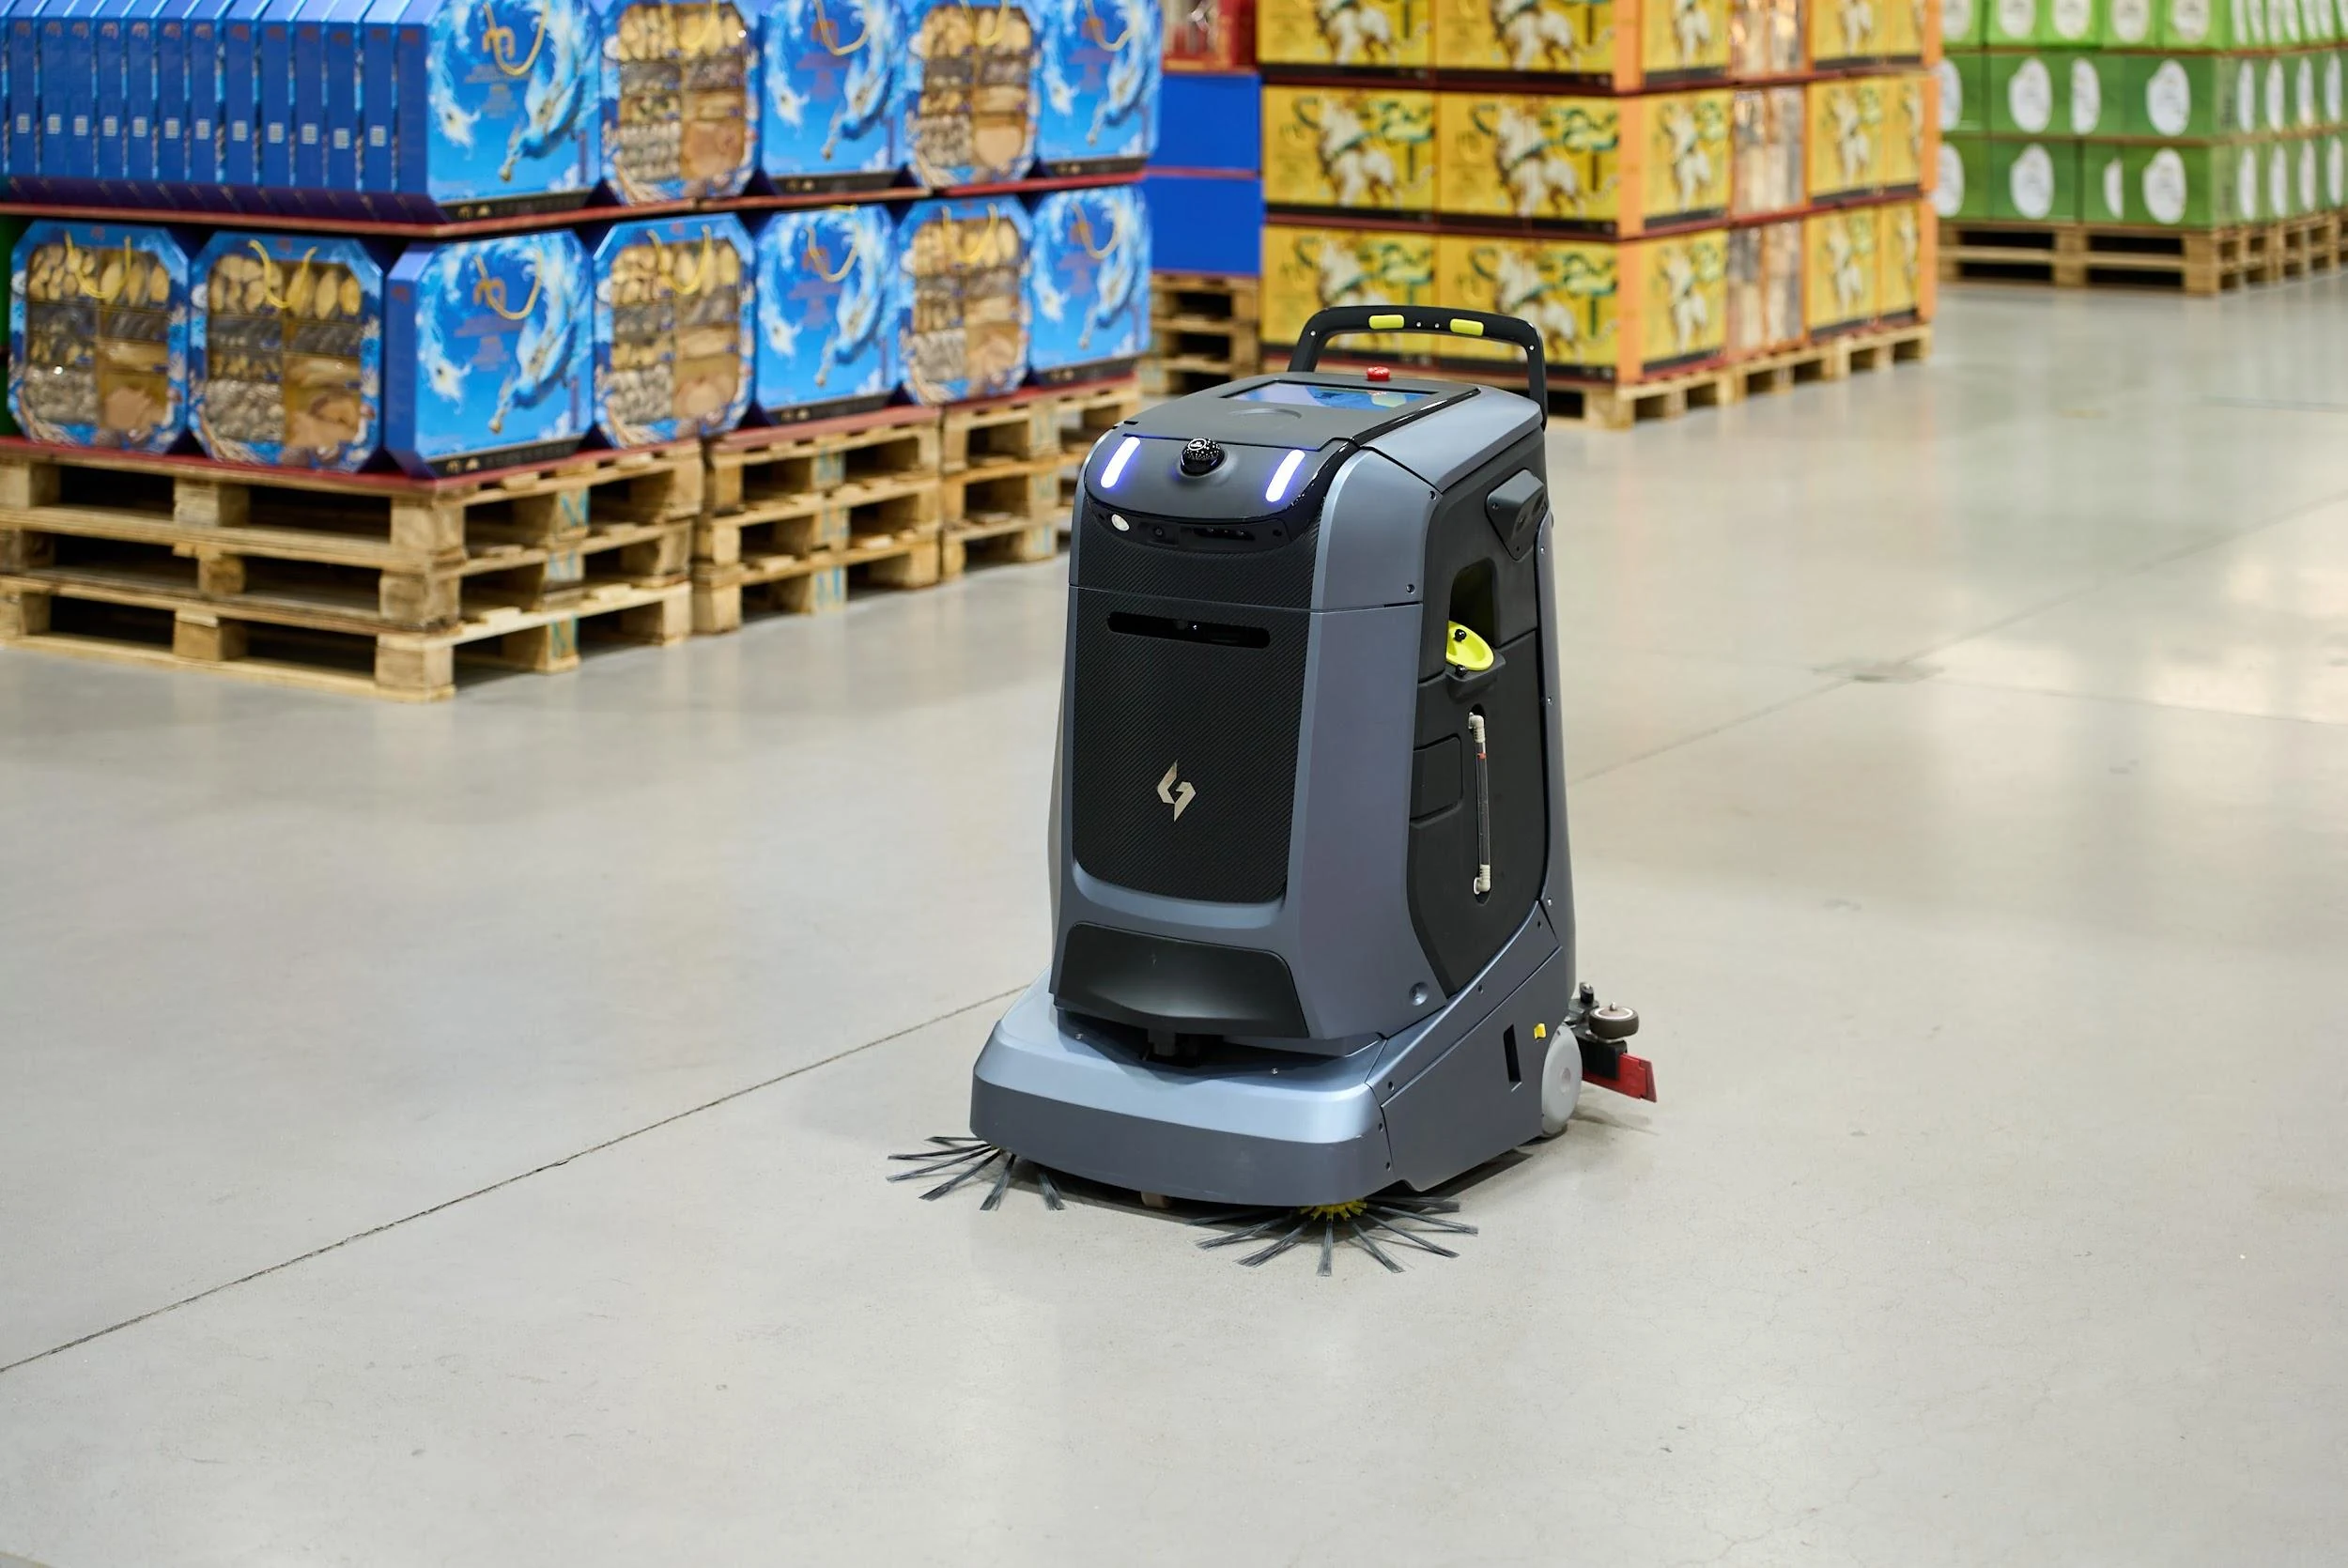
Der Gausium Vacuum 40 nimmt Veränderungen wahr, aktualisiert die Karte und plant seine Route selbstständig neu. Eine Aufsicht zur Behebung von Blockaden ist während des Laufs nicht erforderlich.
Auf dieser Ebene entscheidet sich zugleich die Flächenleistung, denn jedes Ausweichmanöver kostet Einsatzzeit. Aussagekräftiger als die Gesamtfläche ist die zusammenhängend befahrbare Fläche.
Versetzte Regalreihen, neu angeordnete Aktionsflächen, veränderte Lagerzonen, umgebaute Trennwände.
Hier verläuft die eigentliche Trennlinie. Die Raumgeometrie selbst verändert sich, und damit die Vergleichsgrundlage zwischen Messung und gespeicherter Karte.
Die übliche Reaktion vieler Modelle ist eine Neukartierung. Jede Neukartierung bedeutet, dass nach jeder Umstellung erneut Personalaufwand entsteht.
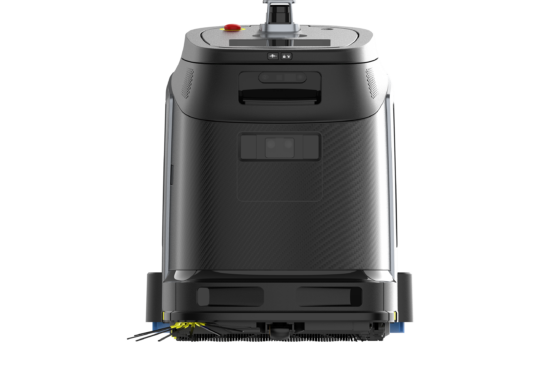
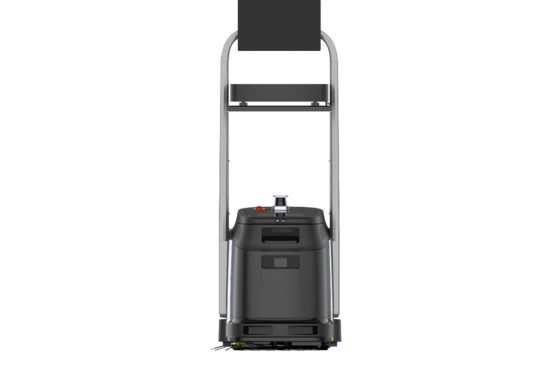
Die Gausium Mira adressiert genau diese Ebene: Nach dem Umstellen von Regalen oder dem Verschieben von Möbeln passt sie sich fortlaufend in Echtzeit an, ohne dass bei jeder Änderung neu kartiert werden muss.
Ergänzend unterstützt Mira die Inbetriebnahme im Drop-&-Go-Verfahren:
Für Handelsflächen mit wöchentlich wechselnder Warenpräsentation entfällt damit die Kartenpflege als feste Folgeaufgabe jeder Umstellung.
Vorgestellt wurde das Verfahren auf der ISSA Show North America 2025 – ausgerichtet auf Ballsäle und Veranstaltungsflächen, in denen die Möblierung fortlaufend neu gestellt wird. Kartierung und Reinigung erfolgen dabei in einem Durchgang.
Manche Objekte verändern sich nicht gelegentlich, sondern befinden sich in einem Dauerzustand der Veränderung:
Eine hier häufig übersehene Einschätzung: Offene Flächen sind für die Lokalisierung anspruchsvoller als möblierte Büroräume. Laserbasierte Lokalisierung benötigt Geometrie zum Abgleich; bei wenigen Bezugsobjekten steht entsprechend wenig Information zur Verfügung.
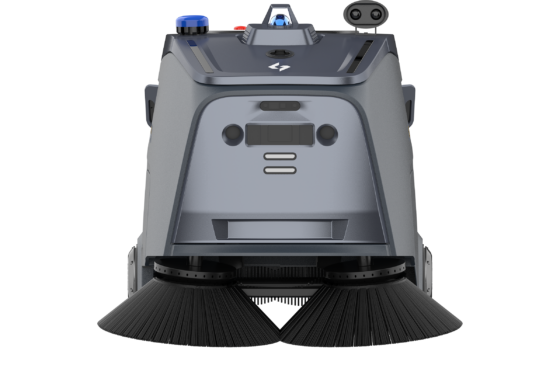
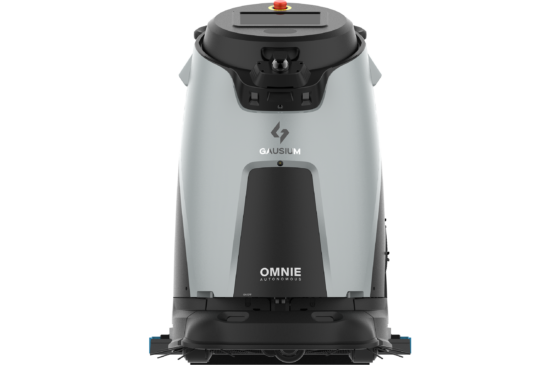
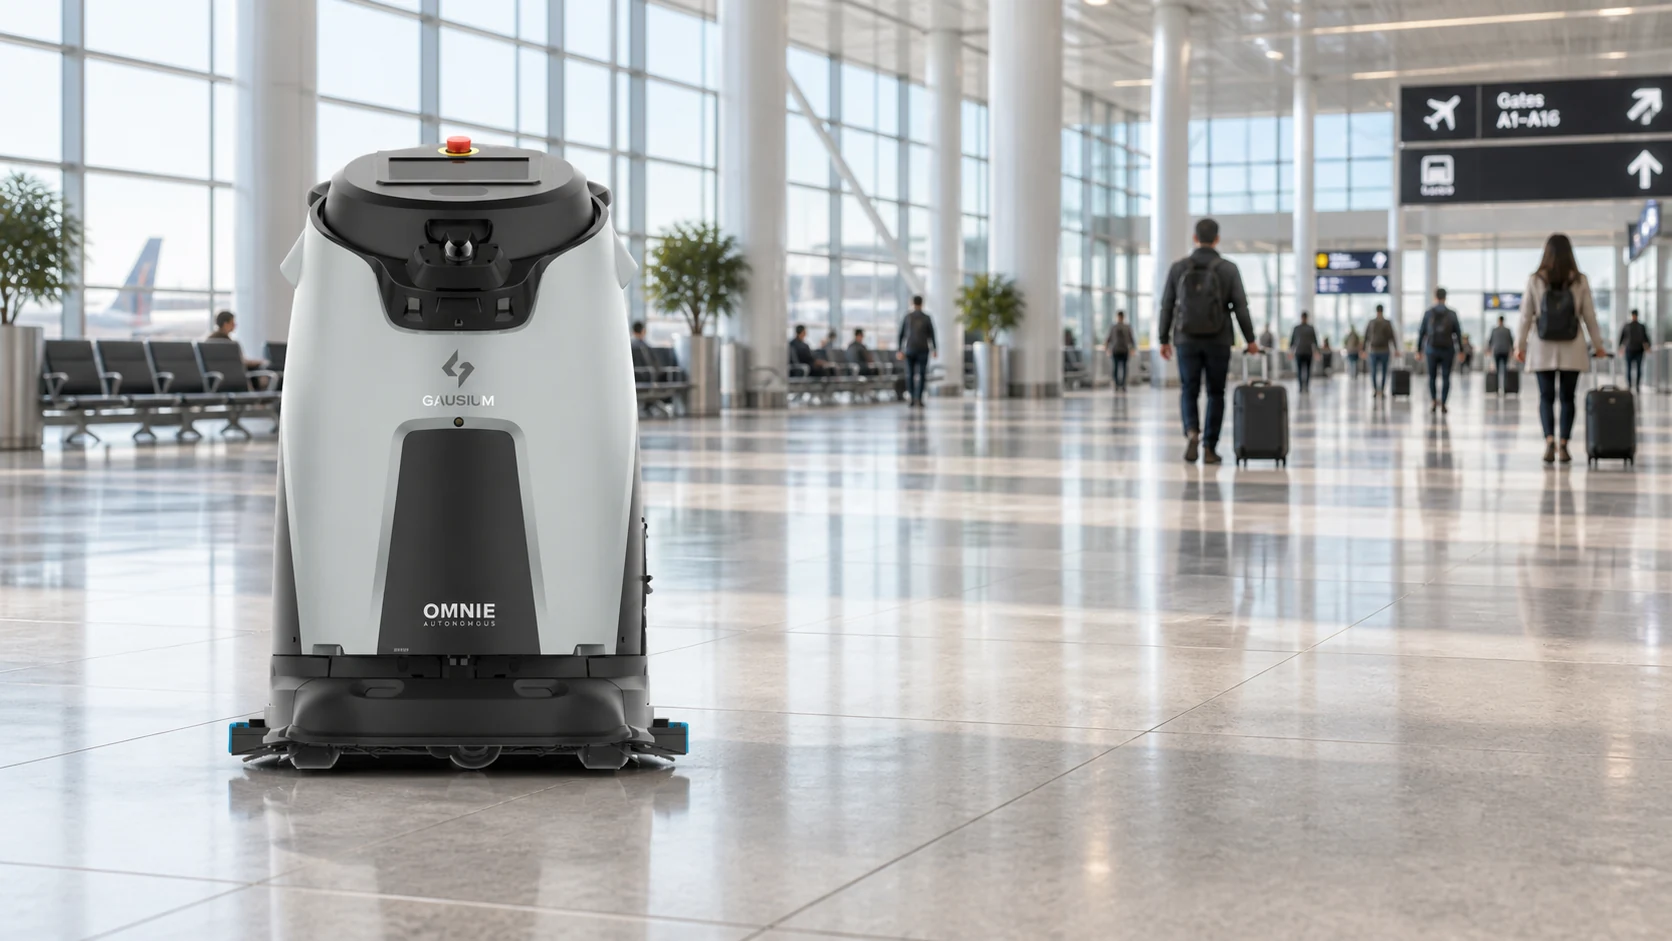
Der Gausium Omnie ist mit einem 3D-LiDAR mit 360°-Abdeckung ausgestattet und ermöglicht zuverlässige Kartierung und Lokalisierung in anspruchsvollen Umgebungen – einschließlich offener Flächen, hochdynamischer Bereiche und schwacher Lichtverhältnisse.
Entwickelt für großflächige, dynamische Industrieumgebungen, identifiziert Omnie über KI-gestütztes Deep Learning sowohl trockenen als auch feuchten Abfall.
|
Ebene der Veränderung |
Typische Objekte |
Modell |
|
Überwiegend temporäre Hindernisse, stabiles Layout |
Kleine bis mittlere Bürogebäude, Filialen, Praxen, Bildungseinrichtungen |
Gausium Phantas |
|
Veränderungen im laufenden Einsatz, hoher Teppichanteil |
Gästezimmeretagen, Großraumbüros, Tagungszentren |
Gausium Vacuum 40 |
|
Periodisch versetzte Regale und Möbel |
Supermärkte, Filialen, Büroflächen, Krankenhäuser |
Gausium Mira |
|
Dauerhaft hochdynamisch, offen oder lichtschwach |
Bahnhofspassagen, Hallen, Produktionsflächen, Logistikstandorte |
Gausium Omnie |
Die verdeckten Kosten dynamischer Objekte liegen selten in der Maschine, sondern in der Zuständigkeit für die Kartenpflege.
Gausium bietet dafür zwei Wege:
Drei Punkte gehören schriftlich geklärt:
Diese drei Angaben bestimmen die tatsächlichen Betriebskosten in dynamischen Objekten.
Etagenwechsel. Ein automatischer Etagenwechsel gehört nicht zum Standard. Üblich sind Karten je Ebene mit manuellem Umsetzen oder eine Konzentration auf die flächenstärkste Etage. Zuständigkeit und Zeitfenster gehören in die Konzeptphase.
Publikumsverkehr. Grundlage ist DIN EN IEC 63327 (VDE 0700-327) für automatische Bodenbehandlungsmaschinen im gewerblichen Innenbereich. Die Norm sieht vor, dass diese Maschinen so konstruiert sind, dass ein gefährlicher Kontakt mit Personen vermieden wird, und benennt den Betrieb in der Nähe größerer Personengruppen – etwa in Kaufhäusern und Schulen – ausdrücklich als vorgesehenen Anwendungsfall.
Stark lichtdurchlässige Materialien. Glasfassaden, Glastrennwände und Atrien sind eine branchenweite Herausforderung für laserbasierte Distanzmessung. Das 3D-LiDAR des Gausium Omnie ist für anspruchsvolle Umgebungen ausgelegt; die Eignung für das konkrete Objekt gehört in die Begehung, gegebenenfalls mit virtuellen Wänden zur Abgrenzung des Arbeitsbereichs.
Ein einzelner Vorführlauf genügt zur Beurteilung dynamischer Objekte nicht.
Der dritte Lauf ist aussagekräftiger als der erste. Der erste belegt, dass der Antrieb funktioniert; der dritte belegt die Navigationsleistung.
Nicht zwingend. Temporäre Hindernisse werden über die Hindernisvermeidung abgefangen. Bei versetzten Regalen und Möbeln passt sich die Gausium Mira fortlaufend an. Erst bauliche Eingriffe machen eine Neukartierung der betroffenen Zone erforderlich.
Für die Hindernisvermeidung genügt ein Gegenstand auf der Route. Die Layoutanpassung zeigt sich erst, wenn zwischen zwei Läufen eine Struktur versetzt wird und die Abdeckung im zweiten Lauf gleich bleibt.
Über Deep-Learning-Wahrnehmung mit 99 % Erkennungsgenauigkeit und einer Verhaltensentscheidung je nach Hindernisart. Stromkabel werden umfahren, Bodenschwellen überfahren.
Weil laserbasierte Lokalisierung Geometrie zum Abgleich benötigt. Das 3D-LiDAR des Gausium Omnie deckt offene Flächen und schwache Lichtverhältnisse laut Herstellerangabe ausdrücklich ab.
Nein. Das Objektpersonal schiebt die Maschine durch die Fläche, Kartenbearbeitung und Konfiguration erfolgen remote. Das Drop-&-Go-Verfahren der Mira entfällt den Kartierungsschritt zusätzlich.
Ja, sofern die Maschine DIN EN IEC 63327 erfüllt. Die konkreten Einsatzzeiten richten sich nach Besucherfrequenz und Lärmsituation im Objekt.
UP NEXT
Teppich und Hartboden im selben Gebäude: So wählen Sie den passenden ReinigungsroboterSeptember 14, 2026
Step 1/2
Please select the type of business you’d like to have with Gausium.
Choose one item from the list
Step 2/2
Thanks for sharing your preference. Please fill out the form below, and we’ll get in touch shortly.
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.
Thank you for filling out the form
By clicking “Submit”, I authorize Gausium to contact me. Privacy Policy.